変化を検知 · 結果を予測 · 行動を導く

現場を、人とロボットが共通で参照できる記録に。

現場で撮れるものと台帳や図面をつなぎ、何がどこにあり何が変わったかを、いまは現場のチーム、これからは隣で働くロボットが読むひとつの記録にします。

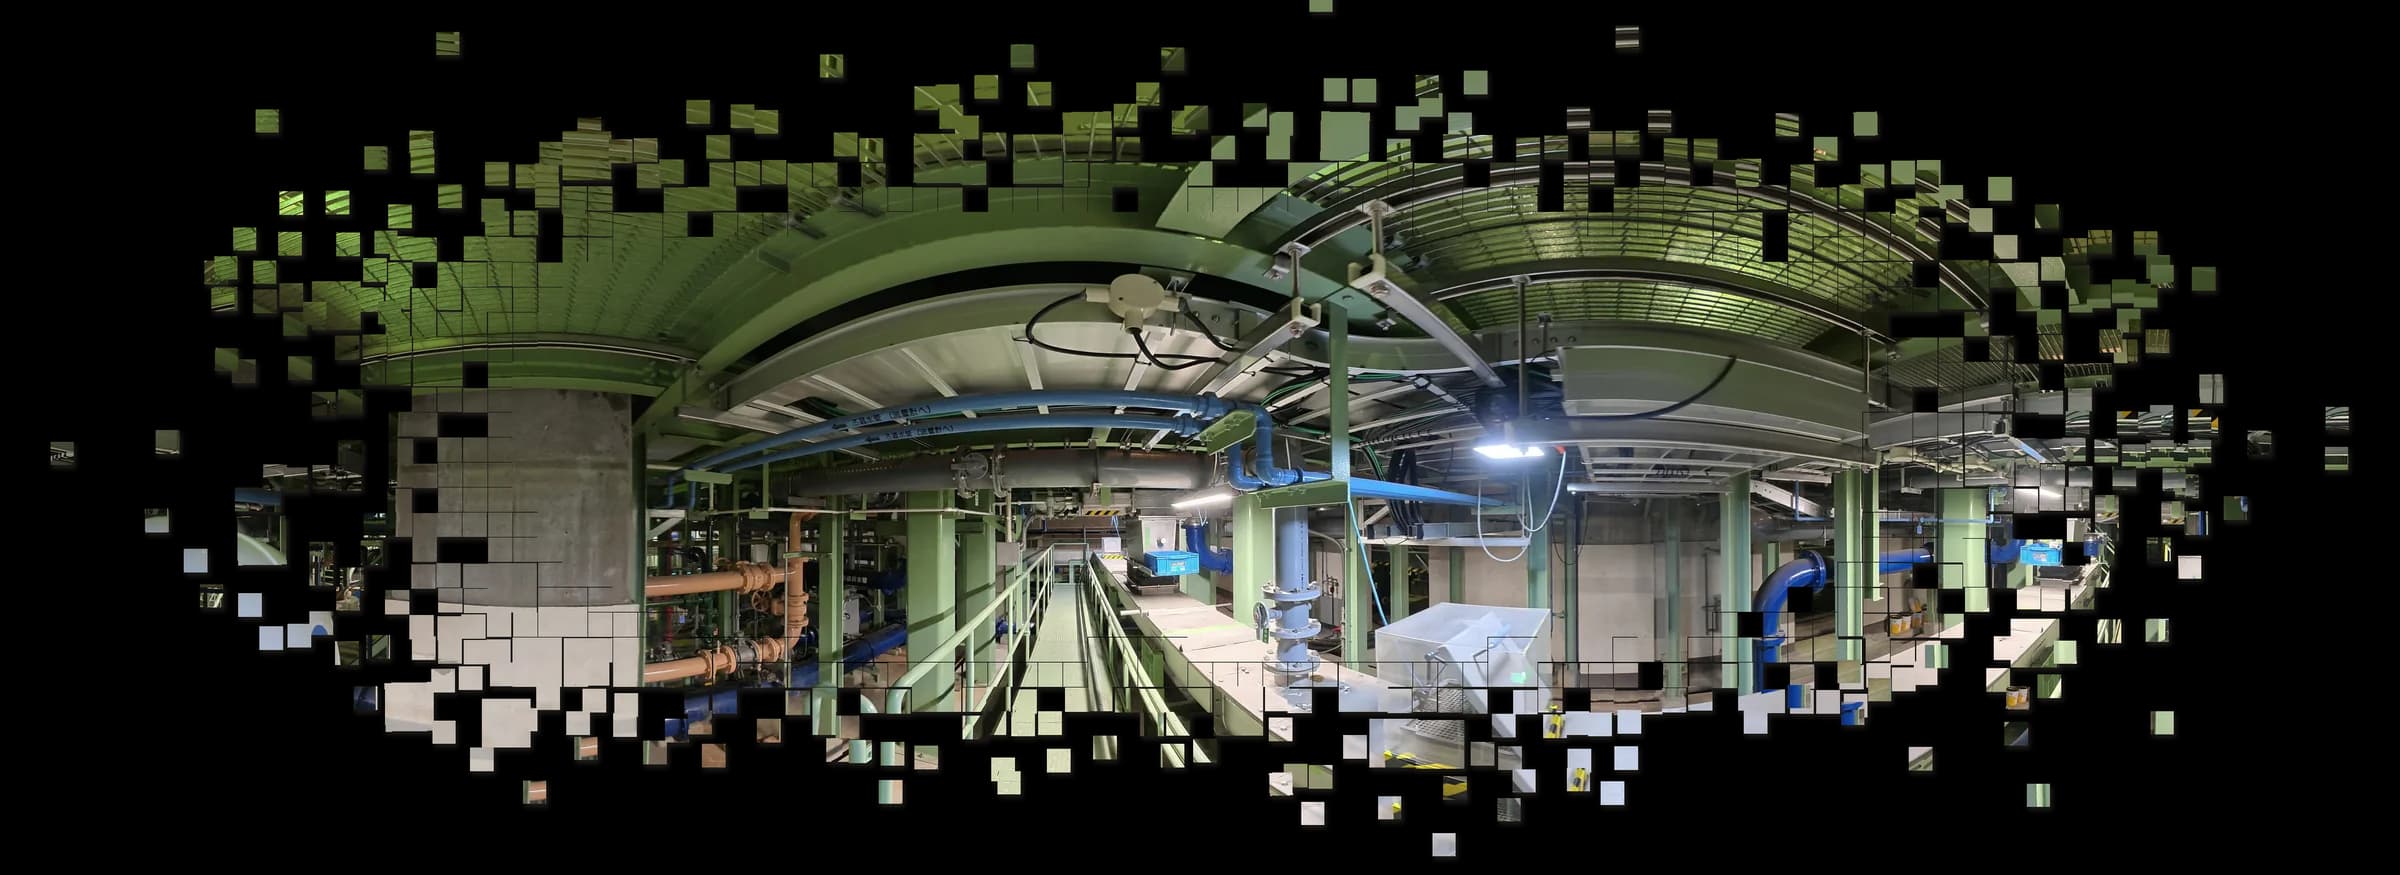
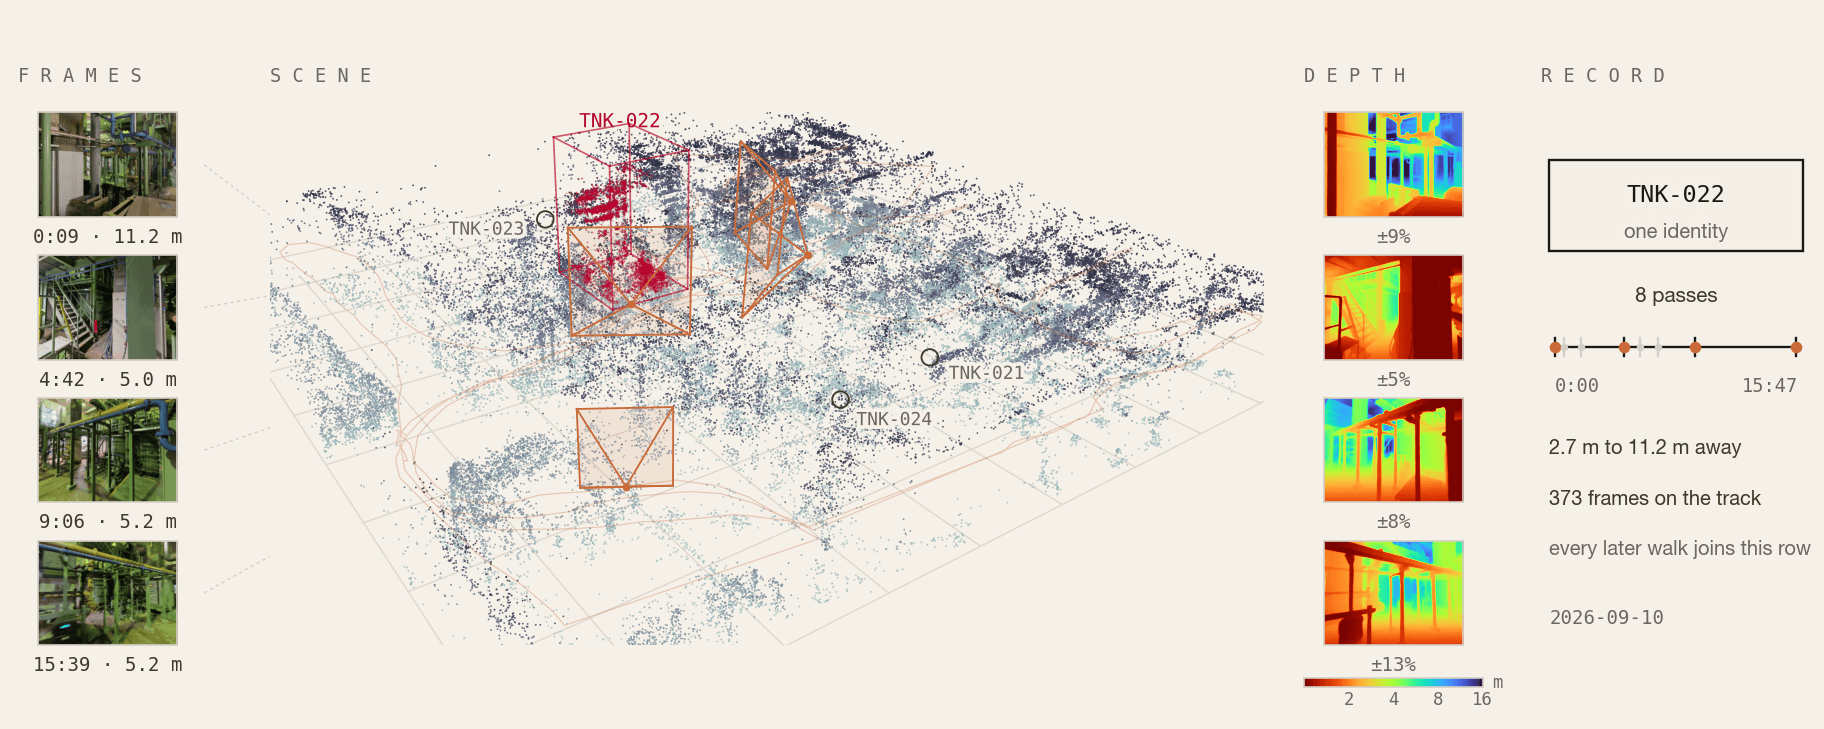
360°カメラで16分、1回の歩行 · 2026-09-10

掲載メディア
WIREDNikkei
出資元
Abelia CapitalIncubate Fund
認定・採択
Institute of Science TokyoOIST InnovationMIT Association of Japan Venture ForumNEDOStartup Initial Program OSAKA (SIO)

YODO LABS株式会社旧社名 ピクセルエックス株式会社

いま、現場で
YODO Asset World

目の前の設備を撮れば、その一台の記録が開く。

YODO Asset World は、映っているものだけから立っている位置を割り出し、同型機が並んでいても画面の中の設備を台帳の一行に結びつけます。その一台について現場がすでに持っているものが、貼るものも読み取らせるものもなく、その場で開きます。

  1. 01

    カメラを向ける

  2. 02

    位置を特定する

  3. 03

    記録を開く

私たちがつくるもの

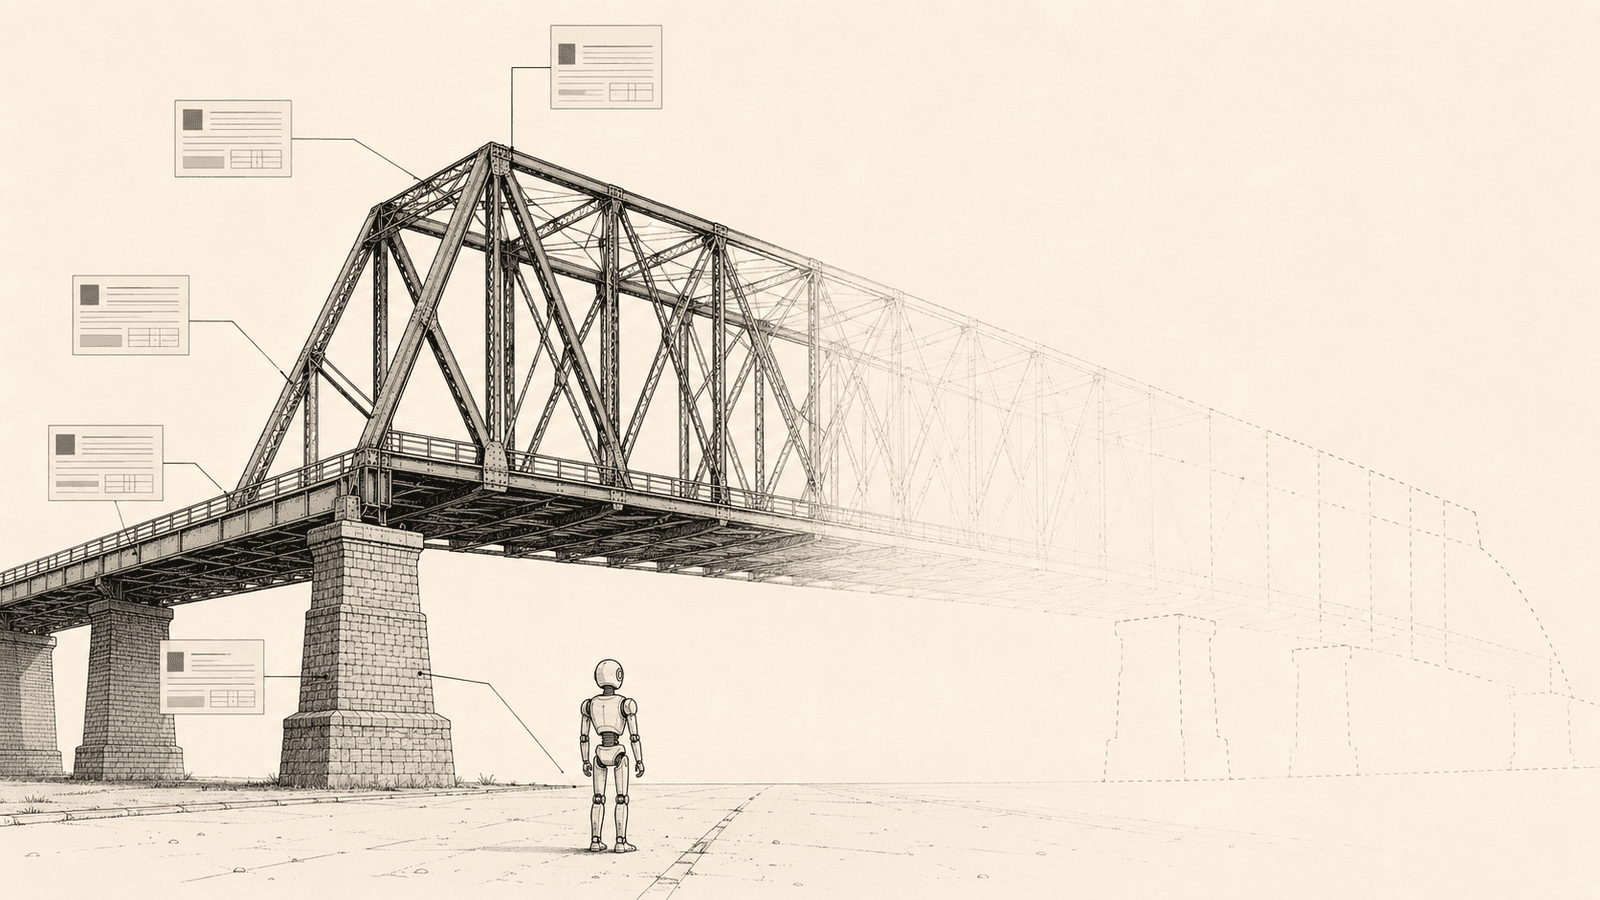
いま人が読む記録を、次はロボットが使う。

ロボットは、そこに何かがあることは分かっても、それが何で、これまで何があったかは分かりません。その続きは記録にあり、それは現場の人がいま読んでいる記録と同じものです。

あるカメラ、ある人、あるロボットが見たことが、他の全員に届く。だから、人の続きをロボットが引き継げる。

YODO Asset World は、その記録をいま点検チームのために残しています。同じ記録を、次はロボットが使います。

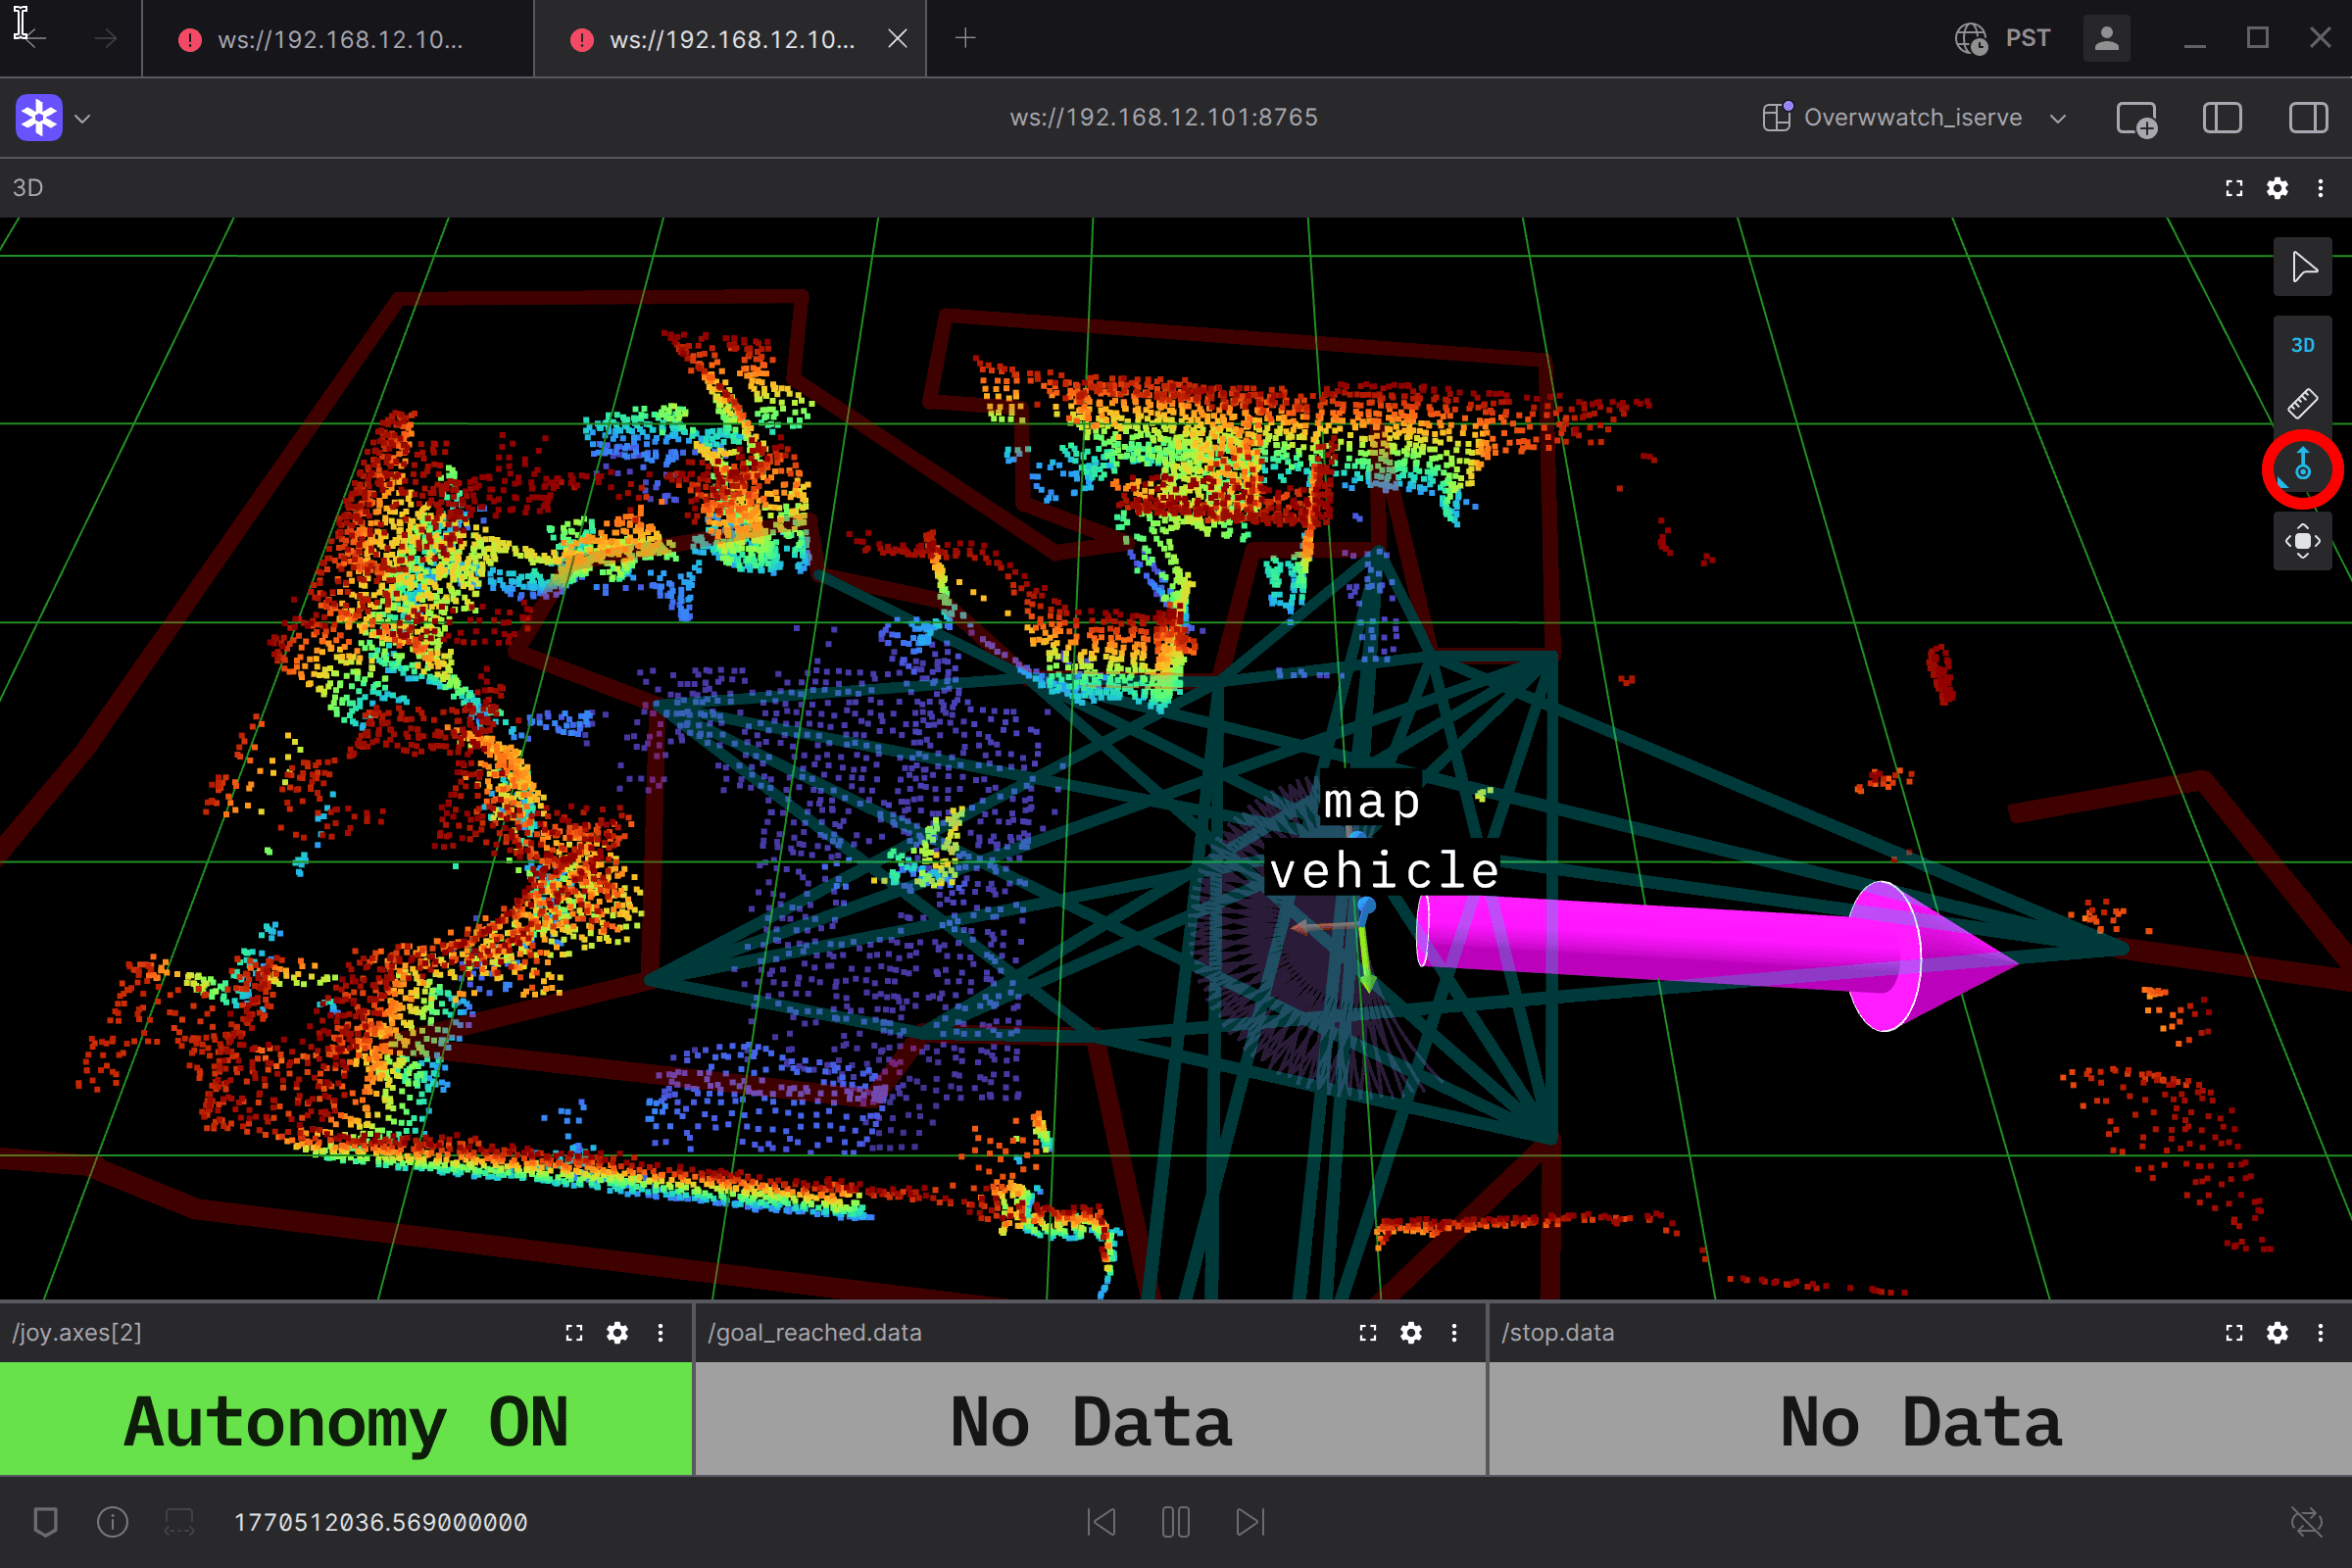
ロボットの視点。フレームを YODO Asset World に送ると、その一台が記録ごと返る。
01位置推定

台帳に結びつく再構成

手持ちの一巡で現場が実寸で返り、個体は立っている位置で台帳の行に結びつく。プランナが当たり判定に使え、作業指示が根拠として引ける。

02検出

シーン・クロノロジー

難しいのは二度目だ。機材も距離も角度も違うなかで同じ一台だと分かれば、撮り溜めは記録として積み上がり、過去のどの状態にも戻れる。

03予測

アセット・インテリジェンス

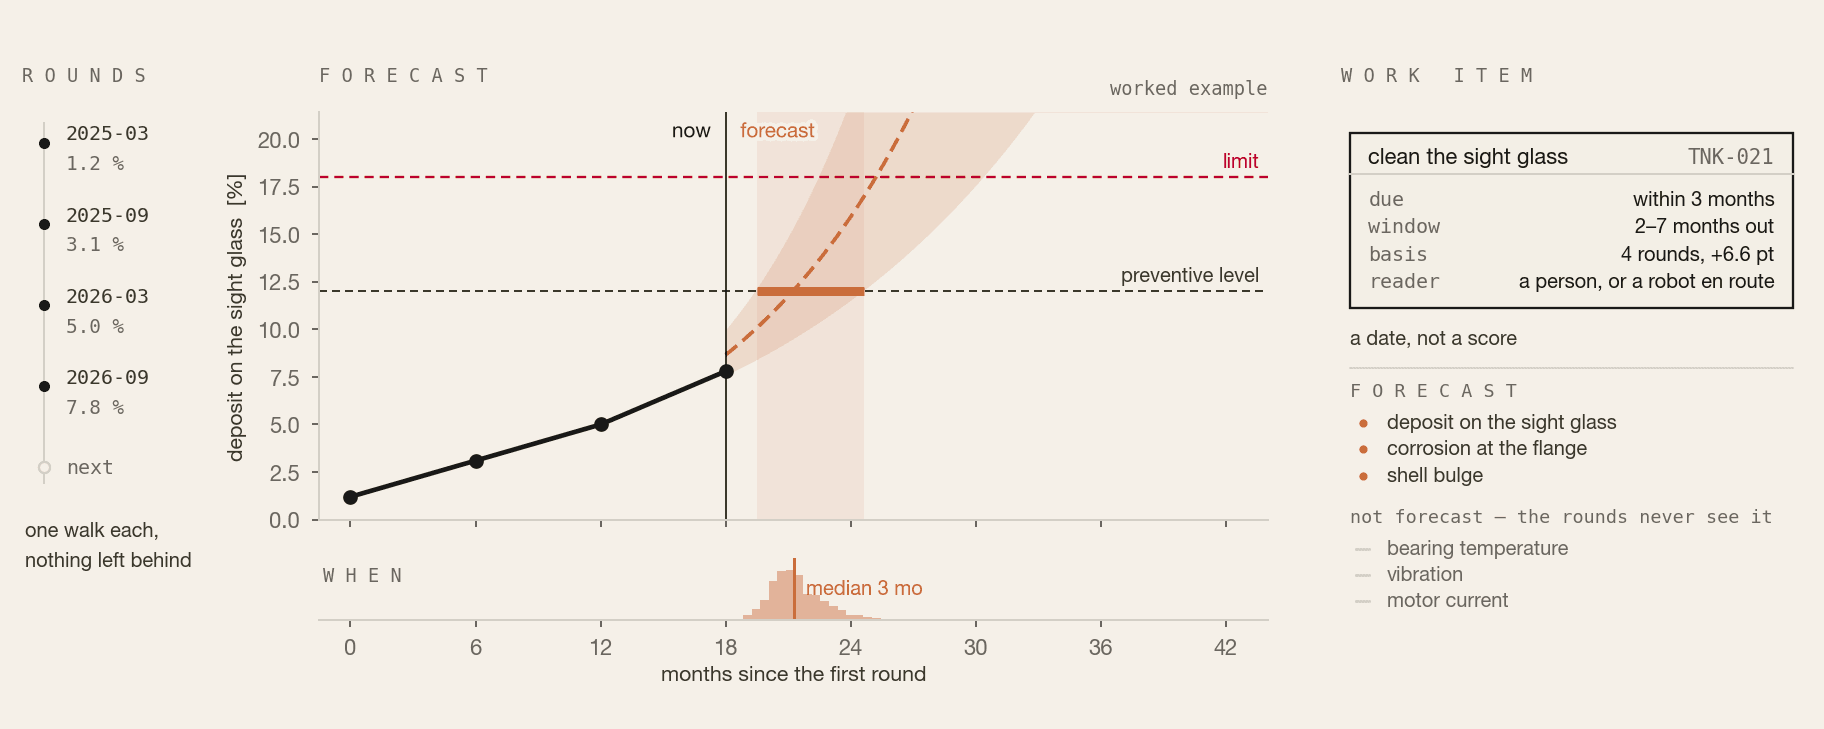
状態予測は、すでに行われている巡回から読み取る。計測器は据え付けず、巡回が見ている範囲だけを予測し、返すのは日付のついた作業だ。

04接地

3Dのまま測った答え

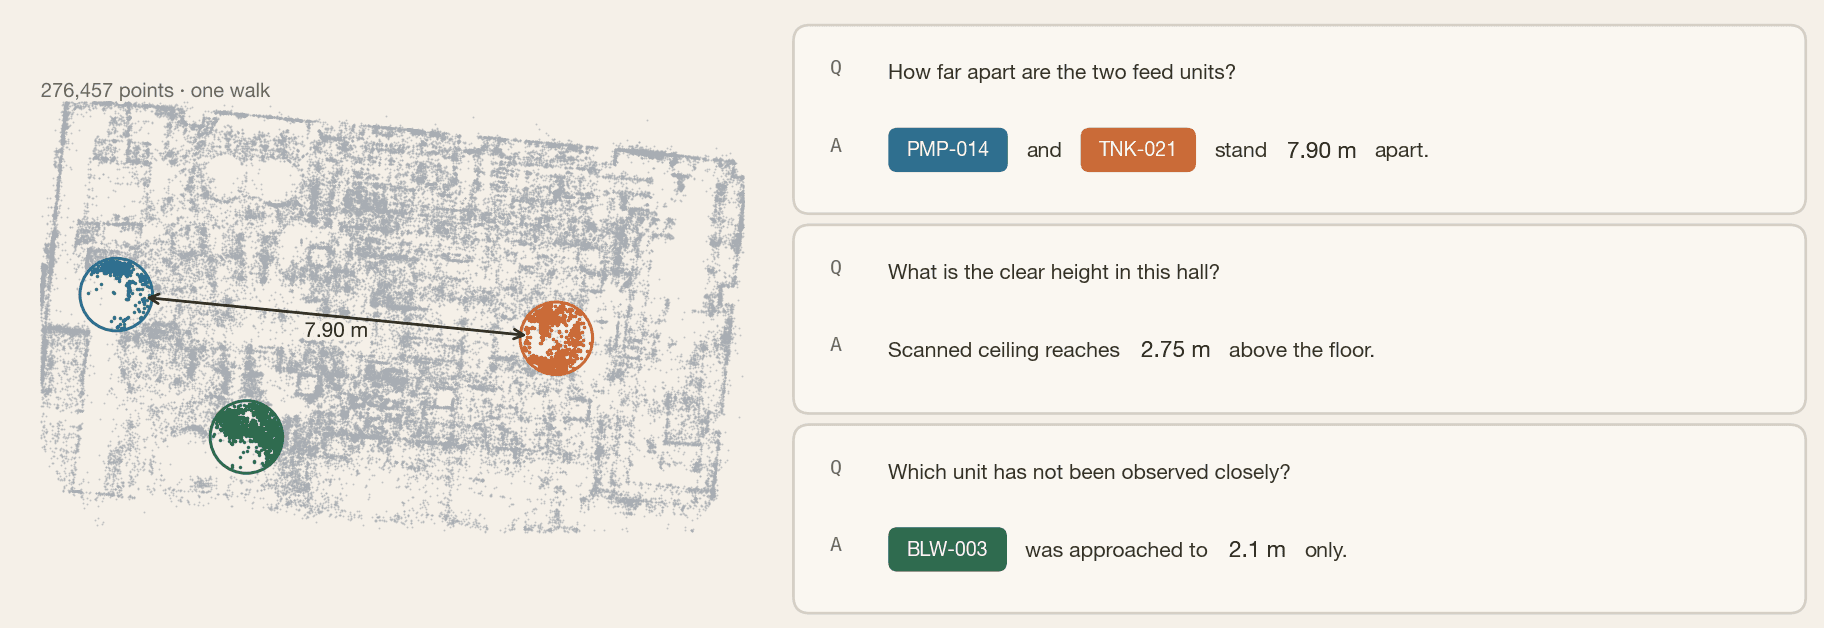
空間についての問いは、ふつう平面の画像から答え、奥行きは後から推定する。このモデルは最初から3Dのまま解く。測る領域を点群の中で自分で囲み、そこから読んだ幾何で答えるので、数値と根拠が同時に届く。

事例と研究

ケーススタディ
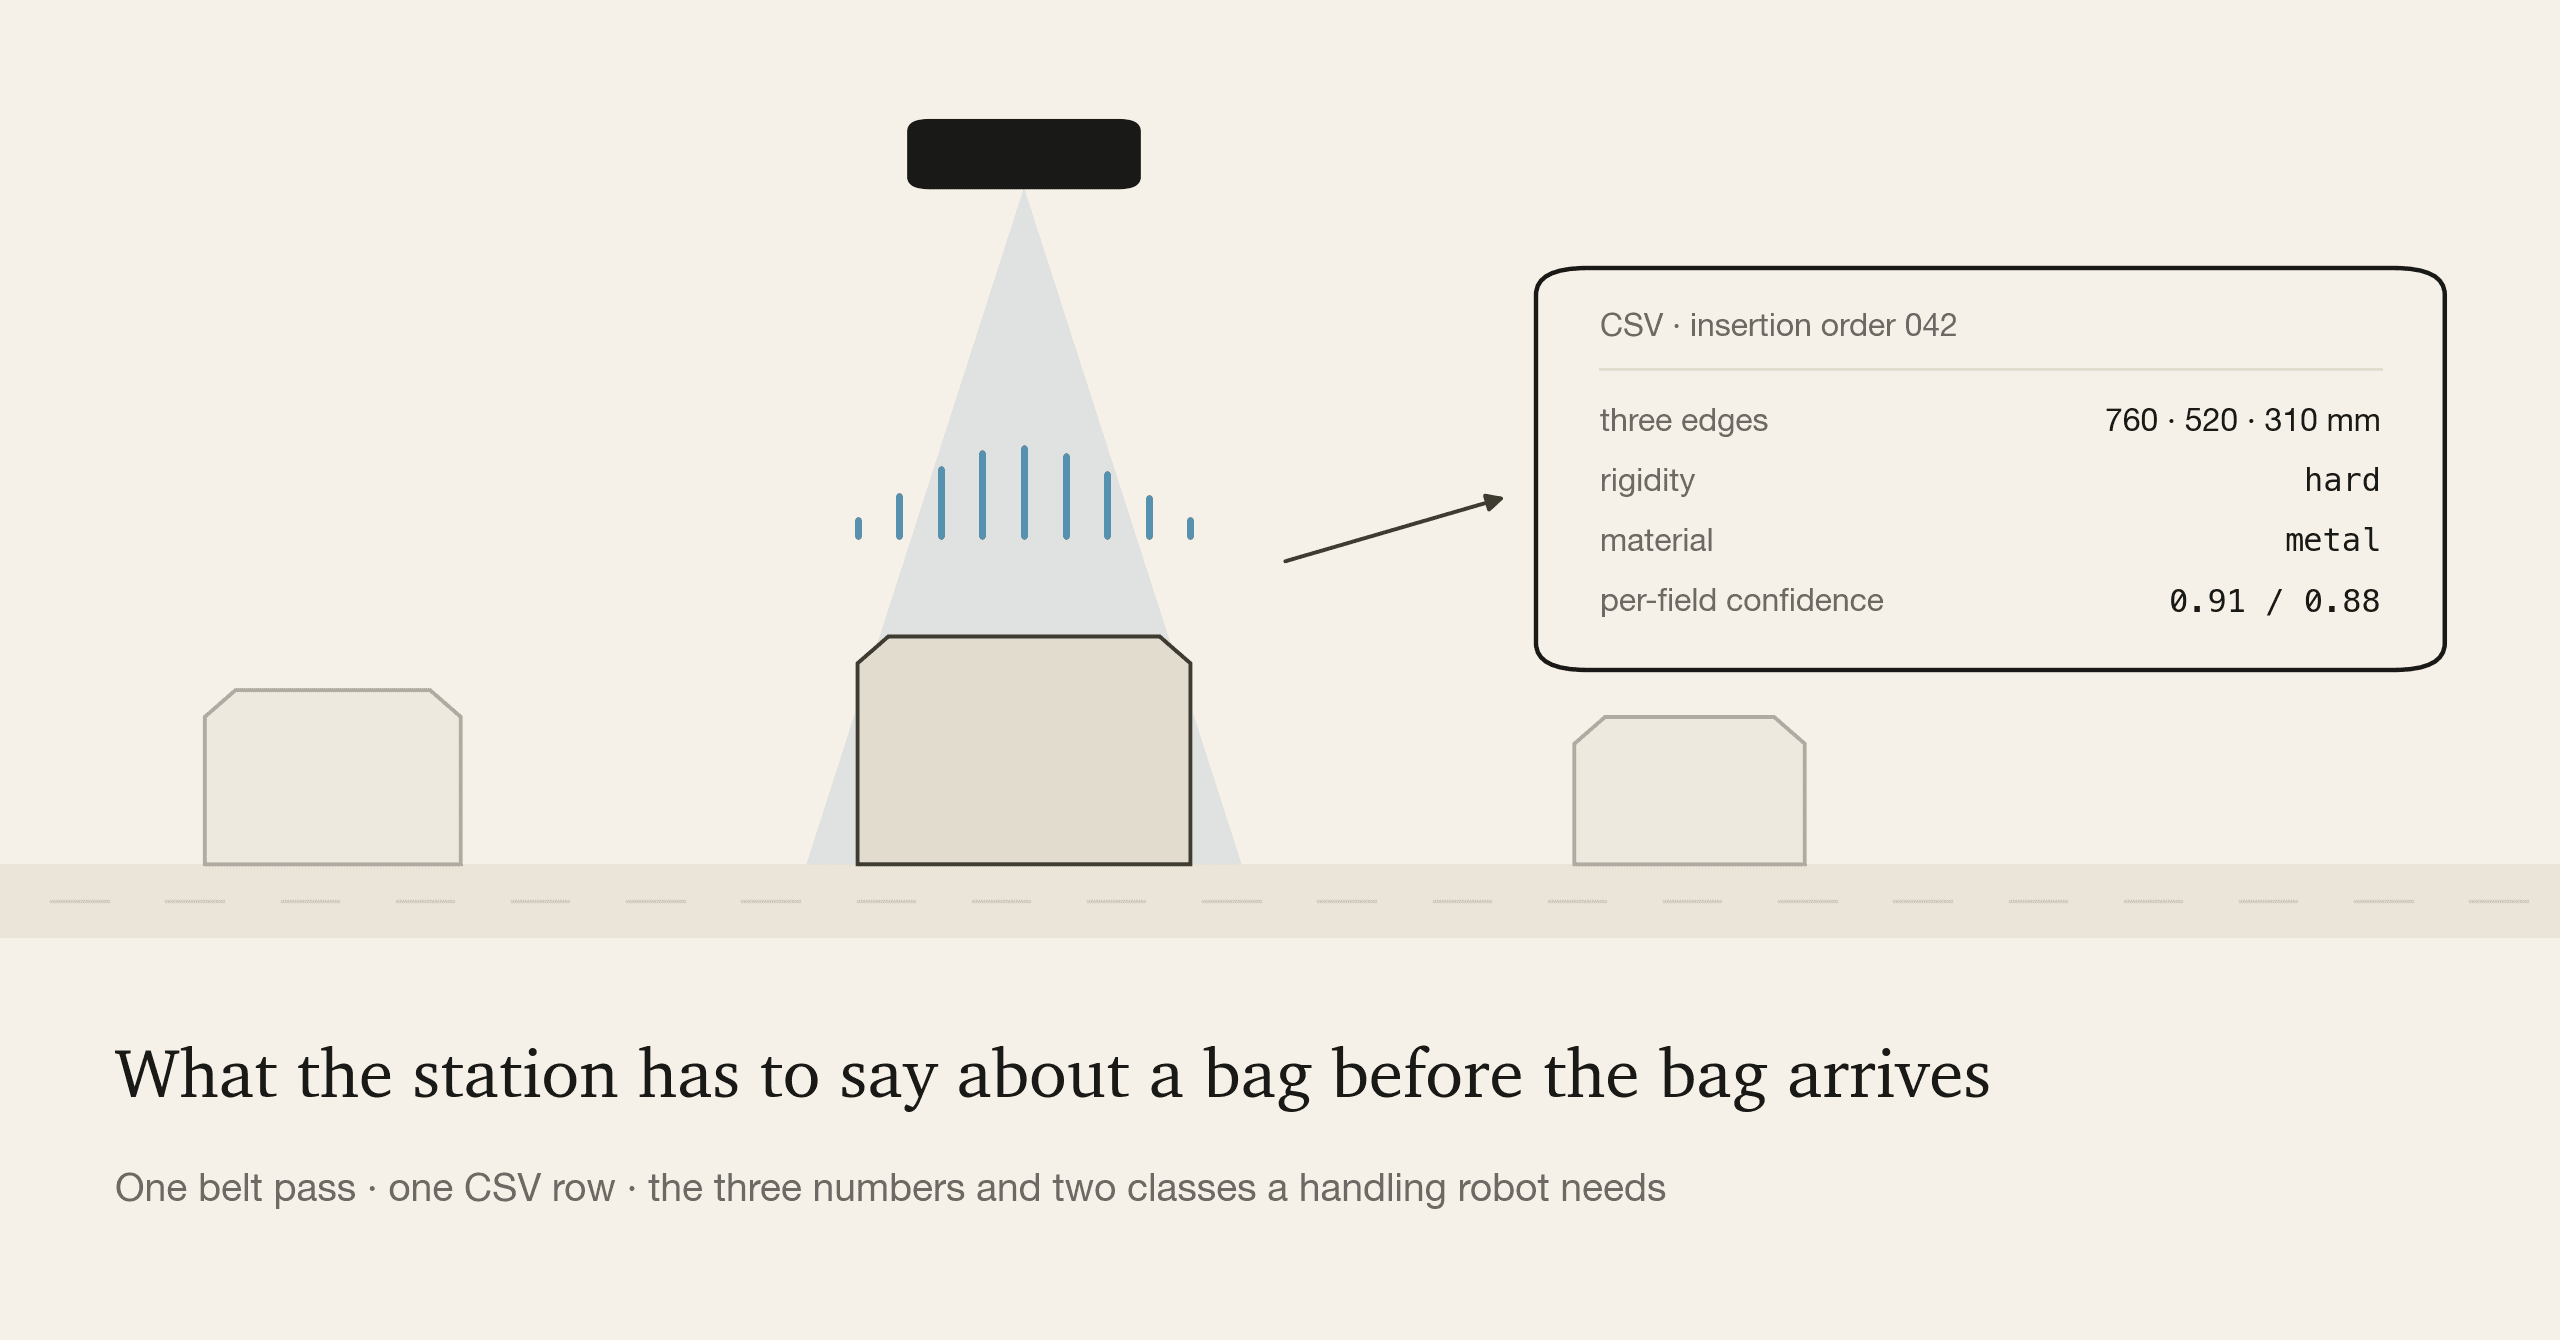
到着する前に荷物を知る:搬送中の手荷物から三辺・剛性・材質を読む
02 · 検出

到着する前に荷物を知る:搬送中の手荷物から三辺・剛性・材質を読む

NEDO Challenge 2026・空港手荷物ハンドリング

ハンドリングロボットは、荷物が届く前に三辺・剛性・表面材質を知っていなければならない。しかしそのどれも航空会社のシステムにはない。タグが運ぶのは予約であって、形ではないからだ。競技ラインは 25 m/min で止まらず、約80件が連続して、しばしば斜めに投入され、装置が書いた行は投入順だけで正解と突き合わされる。場に識別子は一つもない。つまり件数がそのまま同一性であり、一度失えば、それ以降の行はどれだけ正確に測っていても別の荷物に付いてしまう。

全文は準備中
火になる前の変化をつかむ:廃棄物処理におけるリチウムイオン電池の早期警告
03 · 予測

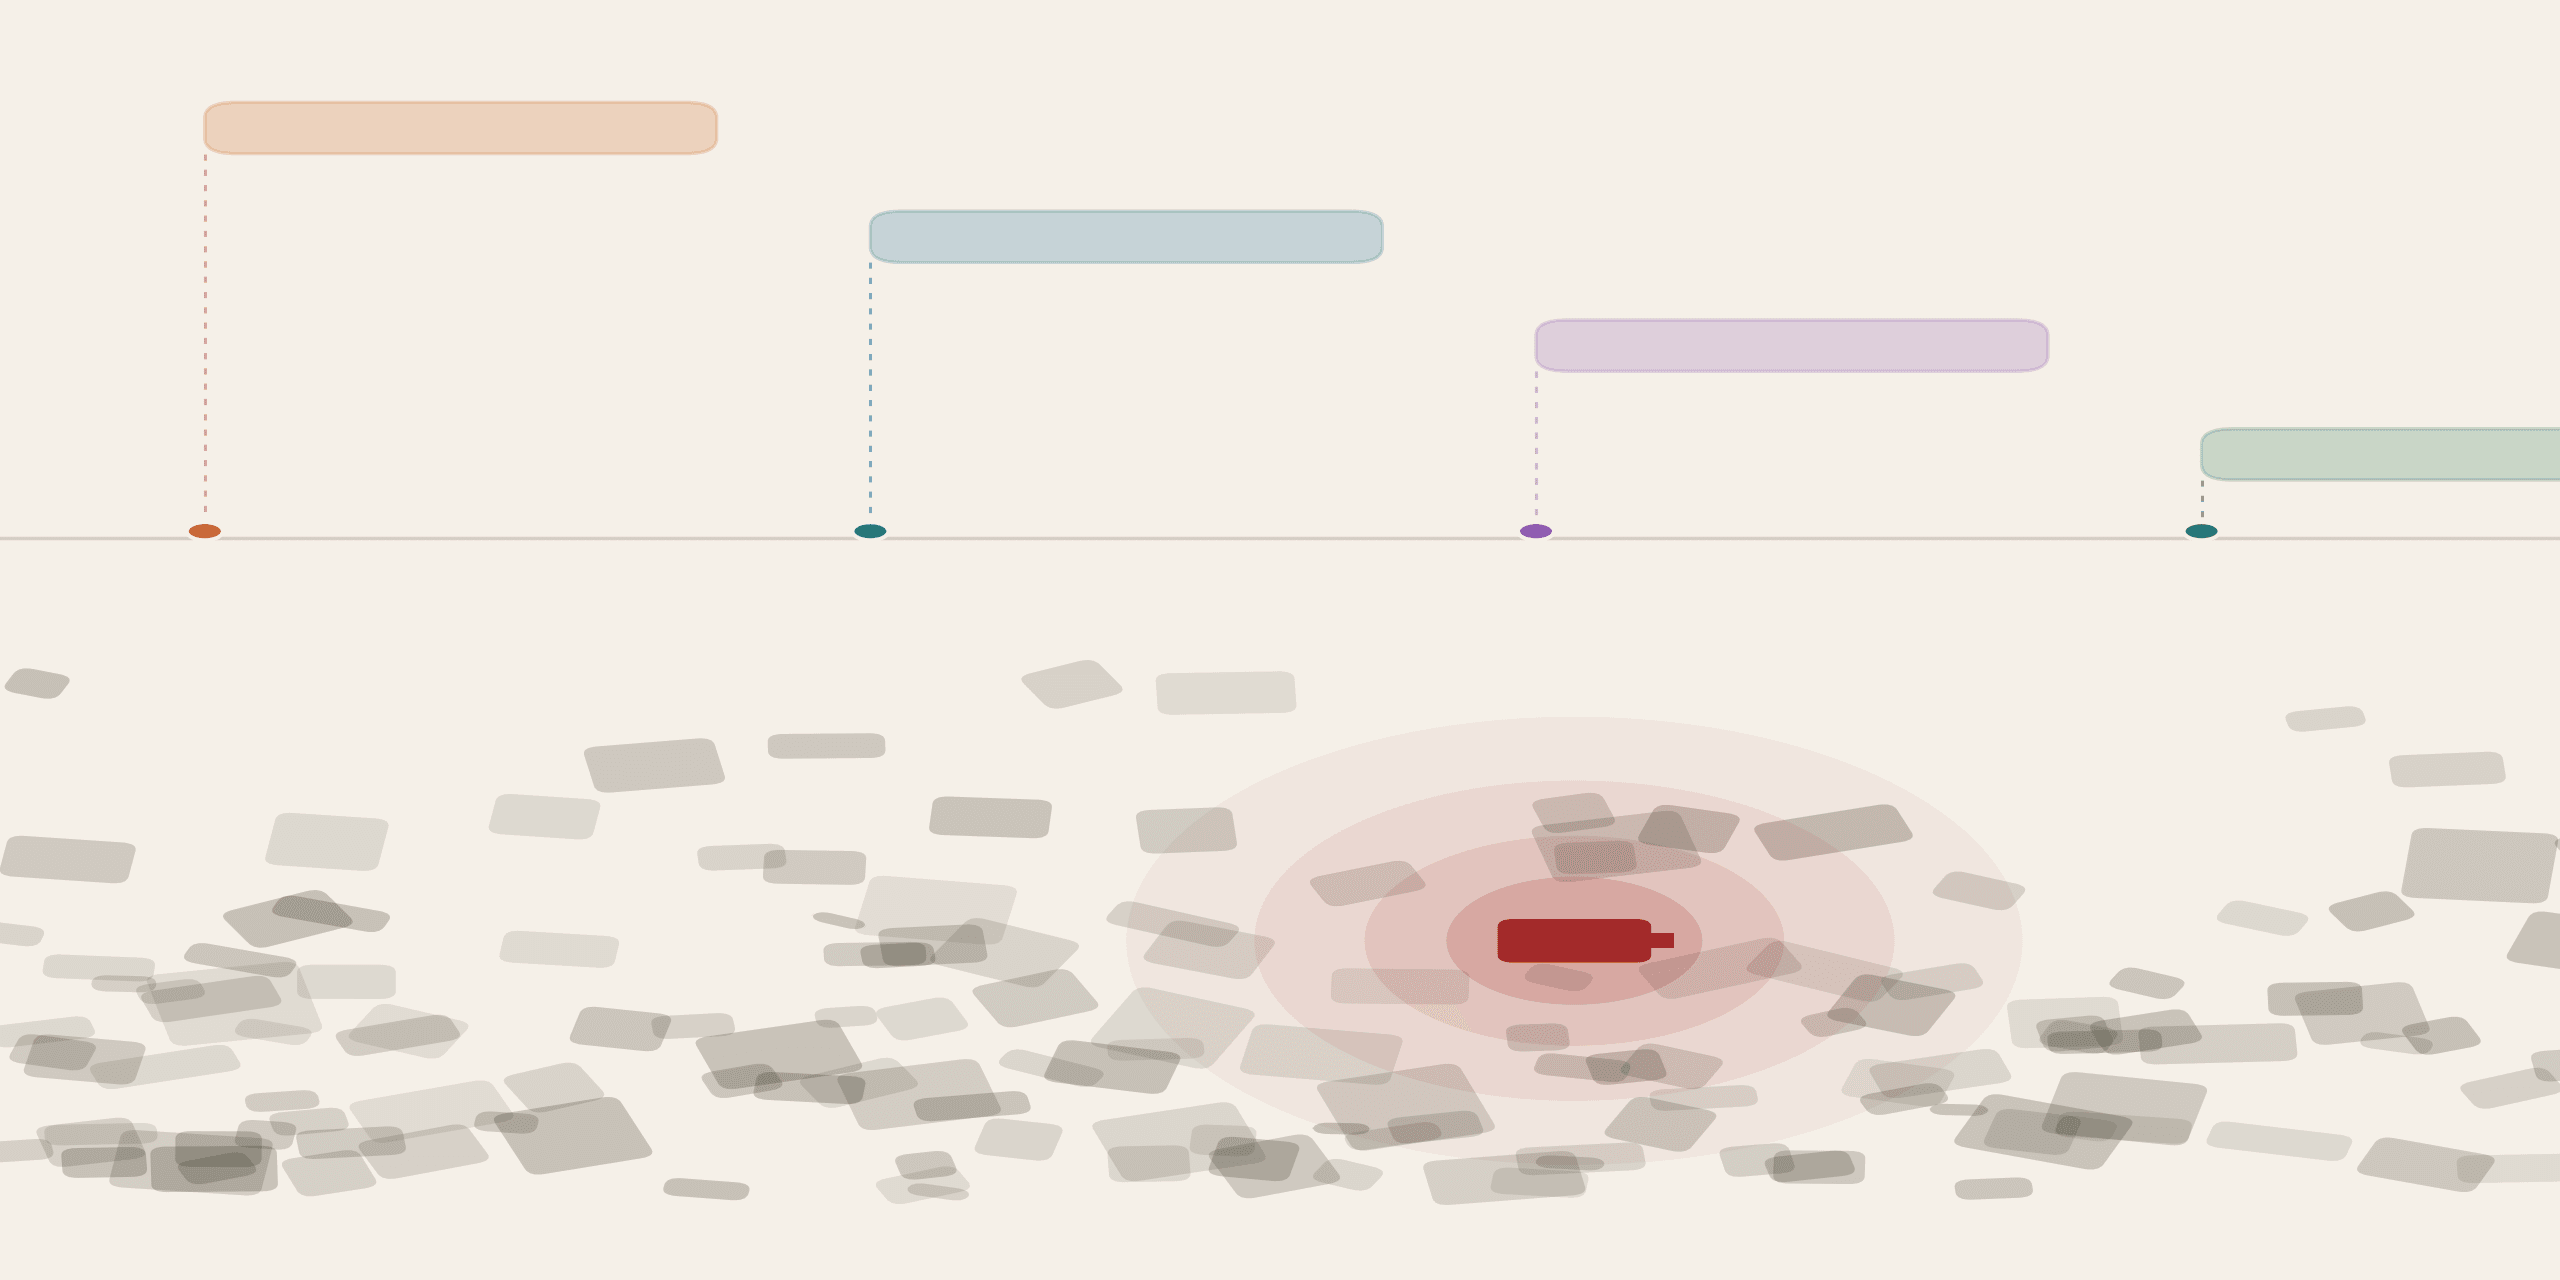
火になる前の変化をつかむ:廃棄物処理におけるリチウムイオン電池の早期警告

廃棄物処理事業者・TOKYO SME OPEN INNOVATION PROGRAM「Change」

リチウムイオンセルは、たいてい何かの内側に入って処理施設に届き、申告されることはまずない。家庭のごみ箱は通り抜け、圧縮機・クレーン・シュレッダは通り抜けられない。壊れるときは数秒、外部の酸素を必要とせず、周囲にあるのは可燃物で、しかも深い。相手が持ってきた枠組みは、市場が提示するものと同じだった。検知器を買う。

全文は準備中

チーム

潘 秀曦 博士

潘 秀曦 博士

共同創業者 兼 CTO

コンピュータビジョン、計算イメージング、生成AI分野で論文を発表。日本および海外の主要企業向けにAIソリューションの開発・実装を主導。 WIRED・日経で、日本におけるAI分野の先駆者として紹介されました。

大澤晶リアム

大澤晶リアム

共同創業者 兼 CEO

PwC(Strategy&)での戦略コンサルティング、Westpac Banking Groupでの事業開発を経験。東南アジアのスタートアップ保険会社をゼロから2年で1億5000万ドルの保険引受額に成長。英語・日本語バイリンガル。

バイ ボナ 博士

バイ ボナ 博士

ロボティクスリード

Amazon(Astro)、Google Wing、Figure AIにて15年間の自律システム開発経験。センサーフュージョンからリアルタイム意思決定まで、フルスタック自律制御。

中村 友哉 博士

中村 友哉 博士

リサーチアドバイザー

大阪大学教授、スタンフォード大学客員教授。コンピュテーショナルイメージング、コンピュータビジョン、AI光学。

採用

意味のある課題に一緒に取り組みましょう。

創業期ビジネスメンバー

Yodo Labsの事業を創業期から一緒につくります。インフラ・建設・重工業の現場に入り、技術チームと一緒に初期相談を実際の導入へとつなげます。

オープンポジション

該当する募集が見つからない方も、ぜひお声がけください。優秀な方とは常にお話ししたいと考えています。お持ちのスキルと、貢献したい領域をお聞かせください。

一緒につくる

人とロボットが同じ現場で働く。その実現に取り組むロボティクスチームや事業パートナーと、一緒に進めています。

現場を運営している方へ

まずは点検動画1本から。YODO Asset World が何を見つけるか、お見せします。

ロボットをつくっている方へ

現場がすでに見たことを、あなたのロボットにも。