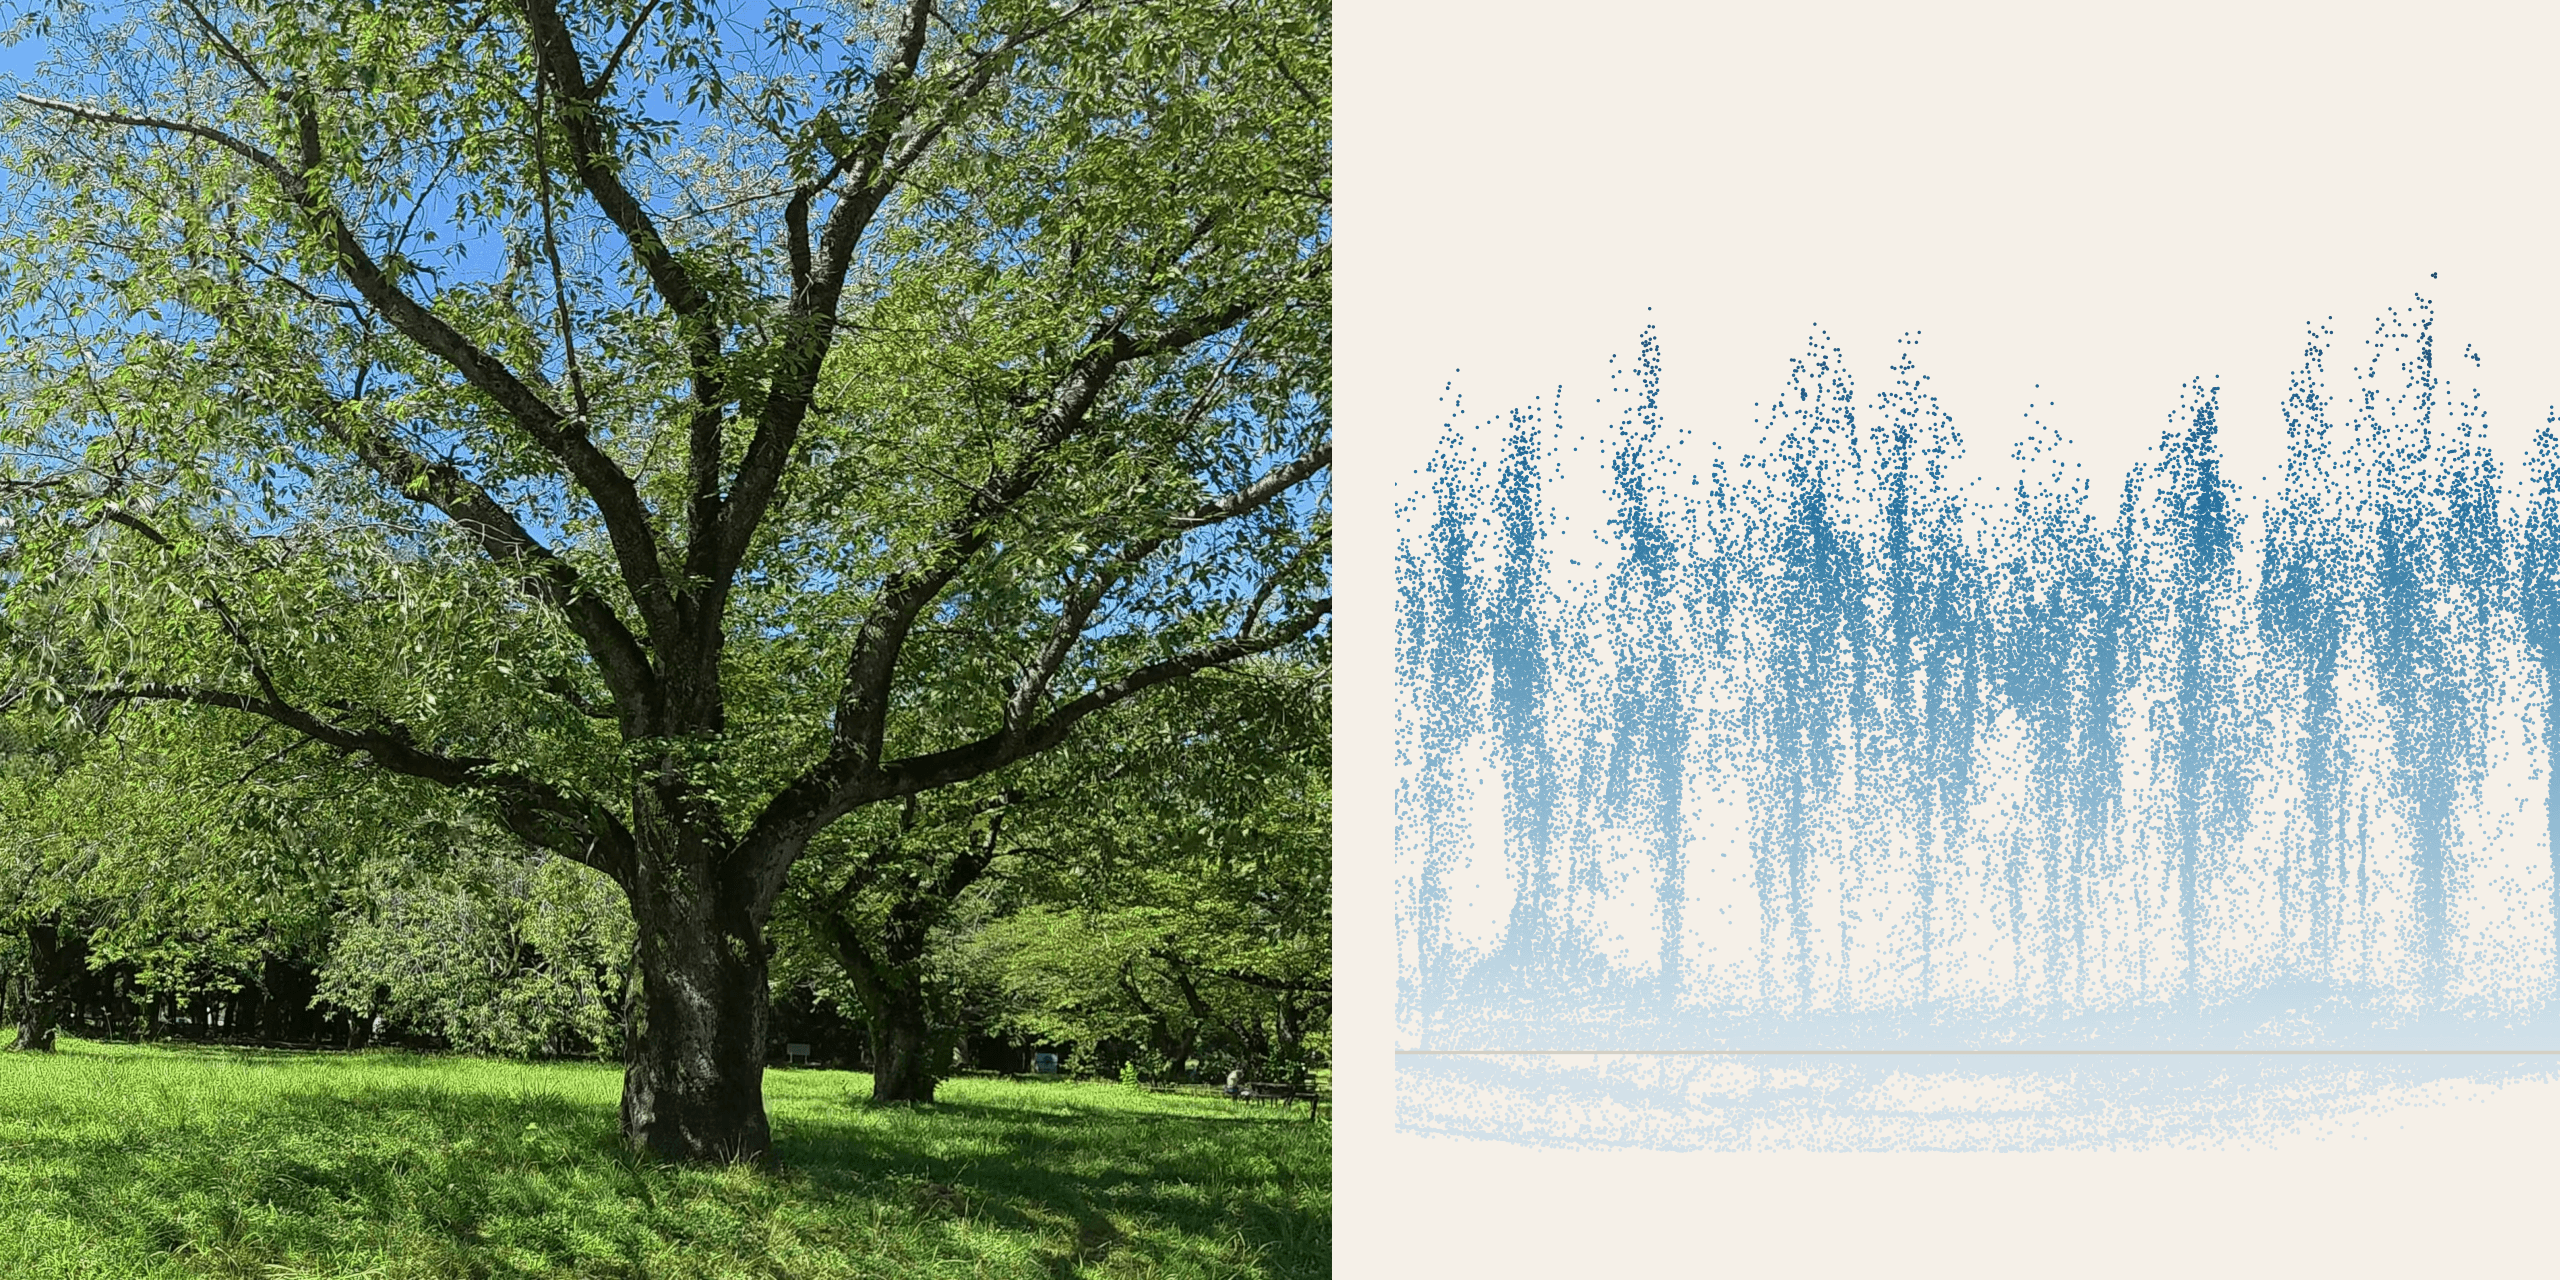
依頼
ある大手ゼネコンは、数万本規模の樹木を抱えている。自社の現場沿い、造成して引き渡した公園、工事が触れる通り沿いの街路樹。それを樹木医が点検する。樹皮の状態、樹勢、キノコ、樹形。判断は専門的で、そして遅い。その判断が積み上がる台帳は、枝が落ちたときに責任が宿る場所でもある。
診断モデルはすでに存在していた。対象はサクラとケヤキの2種、1本あたり4部位(根元・幹・枝葉・全景)の写真から3つの状態カテゴリを返す。求められたのは「モデルをよくすること」ではない。ひとつ上流の、そしてすべてを決めてしまう問いだった。この木を、どう撮るべきか。
段取りの問題に見えて、これは光学の問題である。スマートフォンを持った班、ヘルメットにアクションカメラを載せた班、自転車で通り過ぎる調査員、上空のドローン。この四者を分けるのは二つの数字だけだ。樹皮1平方ミリに何画素が落ちるか。そしてその画素が露光中に動いたかどうか。モデルの出来も、1日に何本回れるかも、そもそも事業として成り立つかどうかも、この二つの下流にある。
1ミリに何画素が乗るか
樹皮の病兆が読めるのは、樹皮1ミリあたりおよそ1画素が乗るときである。これを今回の診断タスクの実務上の下限として採った。下限はそのまま「人がどこに立ってよいか」という制約に変換される。距離 d における1ミリの見込み角は 0.0573/d 度だから、1度あたり r 画素を解像するレンズは
px/mm = r × 0.0573 / d
を与える。モデルを変えても、この一行は動かない。
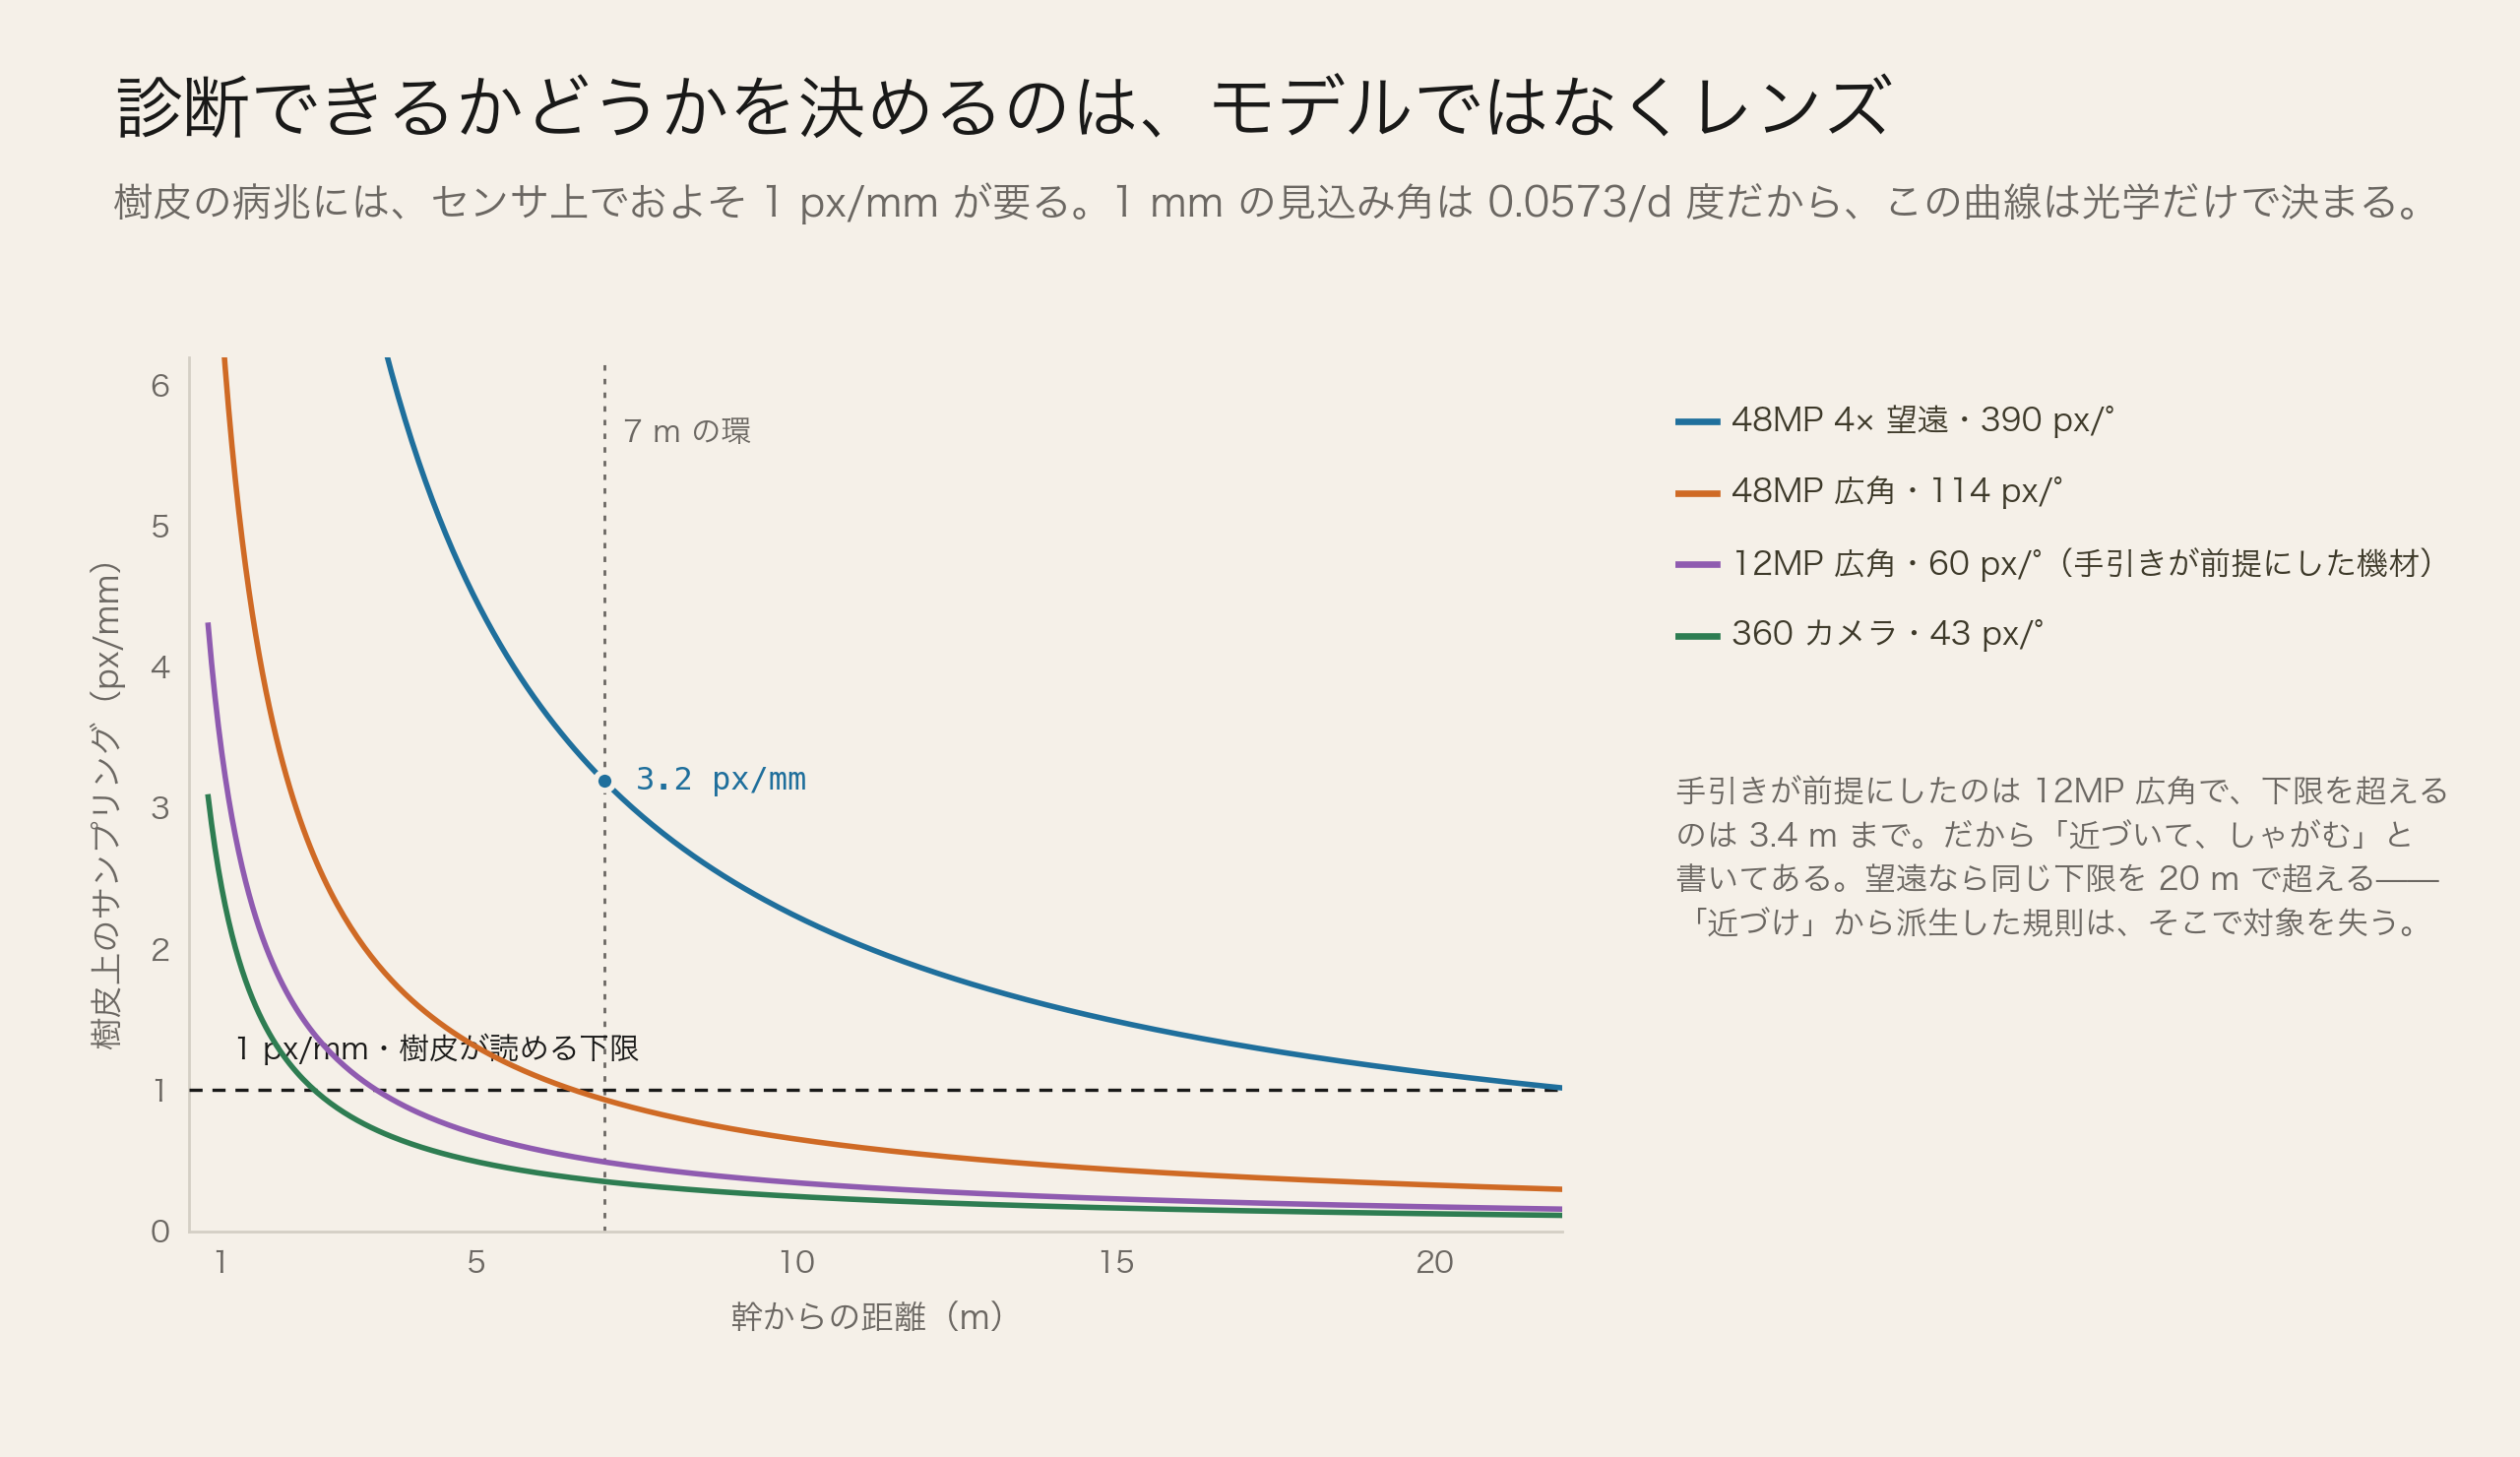
曲線を並べると、現場手引きが自分で自分を説明しはじめる。あの手引きが書かれたとき、スマートフォンとは 60 px/° 程度の 12MP 広角のことだった。このレンズが下限を超えるのは 3.4 m まで。だから手引きは「近づけ、根元ではしゃがめ」と指示する。あの指示は樹木の話ではなかった。レンズの話だった。
現行の 48MP 4× 望遠は約 390 px/° を解像する。7 m の環に立てば、樹皮上に 3.2 px/mm。下限の3倍であり、しかも同じ位置から広角で全景も届く。「近づけ」という規則は、対象を失っている。街路樹なら、道路を渡らず、同じ歩道から 10〜20 m 越しに撮れる。
同じ算数が、いったんは計画の中心に据えられていた 360 カメラを外した。43 px/° では下限を超えるのは 1.5 m まで。樹冠の下では4画素を1つにまとめるモードに落ちて約 21 px/°、限界 1.2 m、しかも救済用の RAW がない。想定していた使い方がそれを悪化させる。幹から 1.5 m を周回するということは、継ぎ目が樹皮の上を繰り返し掃くということであり、近距離の被写体こそ縫合アーティファクトが報告されている条件そのものである。樹皮上の継ぎ目は汚れではない。存在しない病兆の捏造か、実在する病兆の消去である。
その画素が動いたかどうか
半径 r の周回を速度 v で歩くと、カメラは v/r ラジアン毎秒で回る。r = 2 m、穏やかに 1 m/s でも 29°/s。樹冠の下は EV 10〜12 前後で、f/1.9・ISO 800 ならシャッターは 1/60〜1/125 秒に落ちる。掛け合わせると、1回の露光で画面はおよそ 0.3 度ぶれる。43 px/° のセンサなら 12〜15 画素。目標は「1ミリに1画素」である。
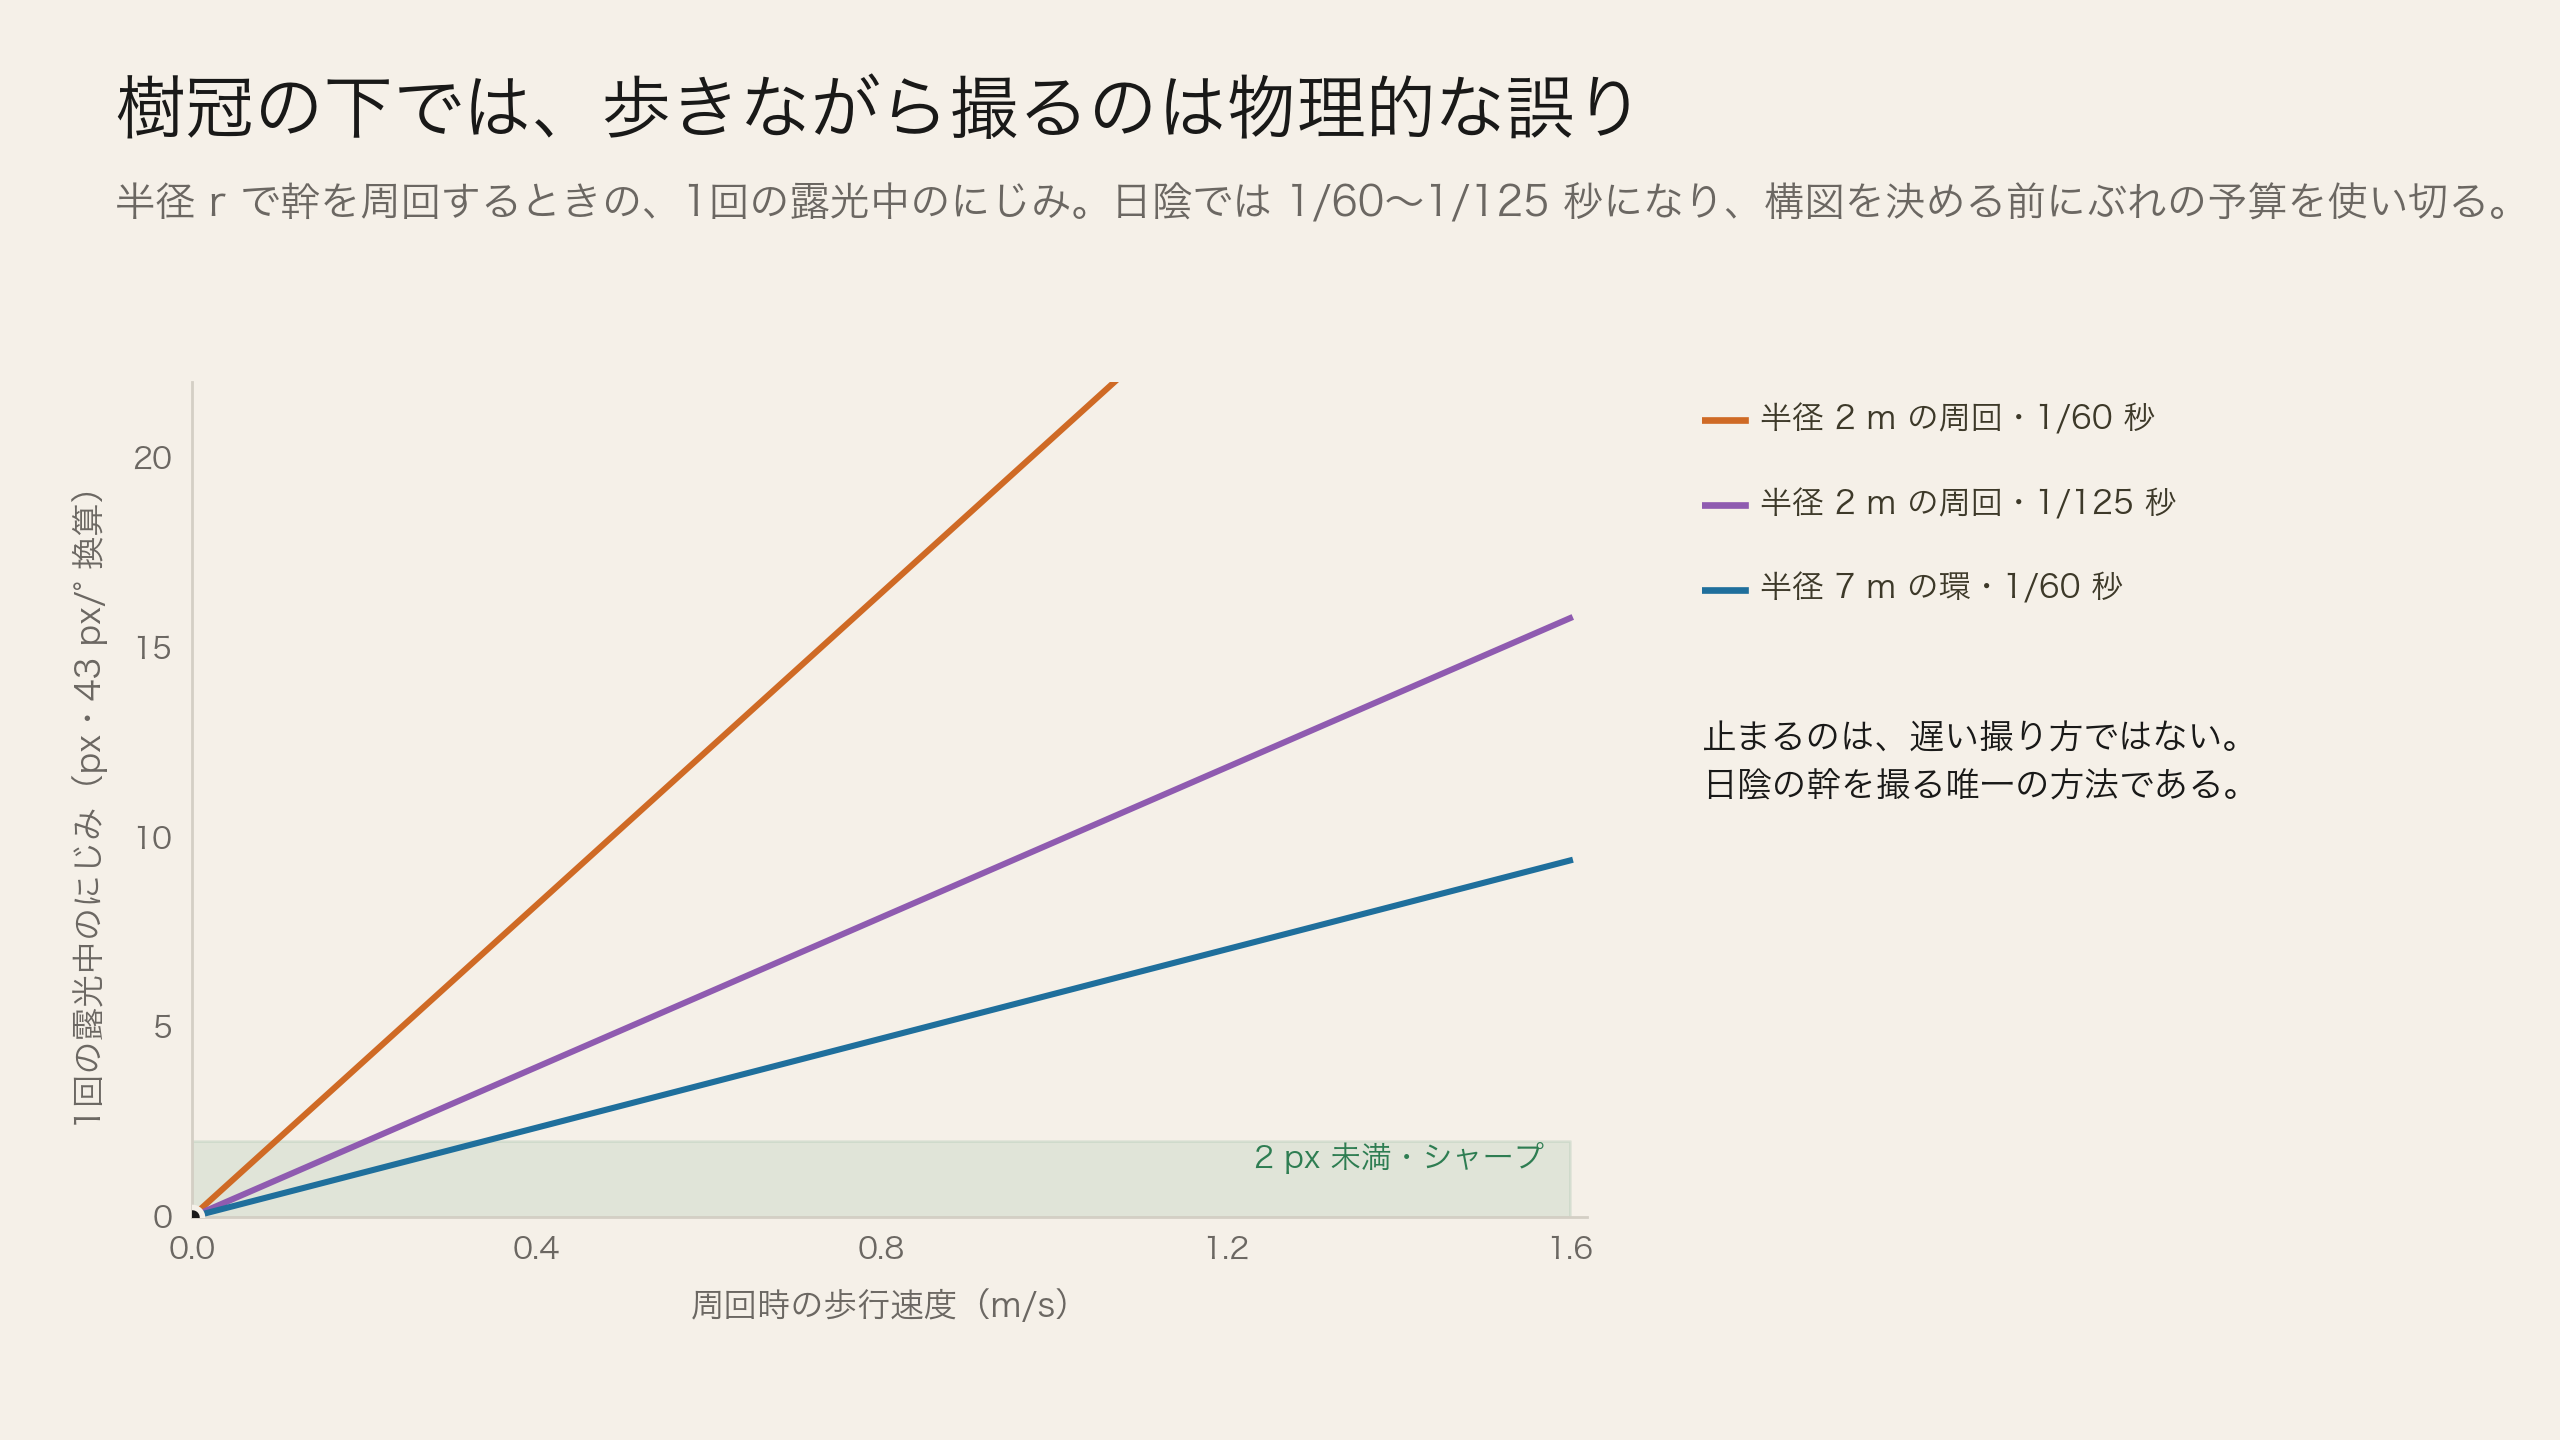
同じ 0.3 度でも、レンズによって代償は違う。そして順序は前節と逆になる。7 m の環を同じ 1 m/s で歩けば角速度は 8°/s まで落ちるが、390 px/° の望遠では同じ露光時間で 26〜53 画素のにじみになる。その距離・そのレンズでは、樹皮 8〜17 ミリぶんが一本の線に引き伸ばされる計算である。サンプリングの問題を解いた光学系が、動きの問題を重くする。にじみは画素で数えるものであり、鋭いレンズほど1度あたりの画素が多いからだ。
ここから二つのことが出てくる。
近づいて歩くほど悪化する。 角速度は半径が縮むほど上がるので、効率的に見える小さい周回こそ、最も細部を壊す。そしてシャッターが最も遅くなる場所、つまり樹冠の下に、ほかならぬ幹がある。
止まるのは遅い撮り方ではなく、唯一の撮り方である。 静止すれば角速度の項がゼロになり、さらに現代のスマートフォンが静止シーンを検出したときに行う多フレーム合成まで効く。「歩きながら撮れば狙う手間が要らない」という節約は、フレームが使えないと分かった瞬間に全額返済になる。
比較実験
算数だけでは、現場が実際にどう動くかは決まらない。そこで7月のセッションは、データ収集ではなく統制された比較として組んだ。4つのマウント(手持ちスマートフォン、手持ちアクションカメラ、ヘルメット、胸部)を2つの意図と2つの速度で掛け合わせ、さらに自転車で前方から、側面から通過する条件を加えた。対象は都内の公園のサクラとケヤキで、樹木医の注釈がすでにある個体を含む。後でモデルの答えを専門家の判断と突き合わせられるようにした。
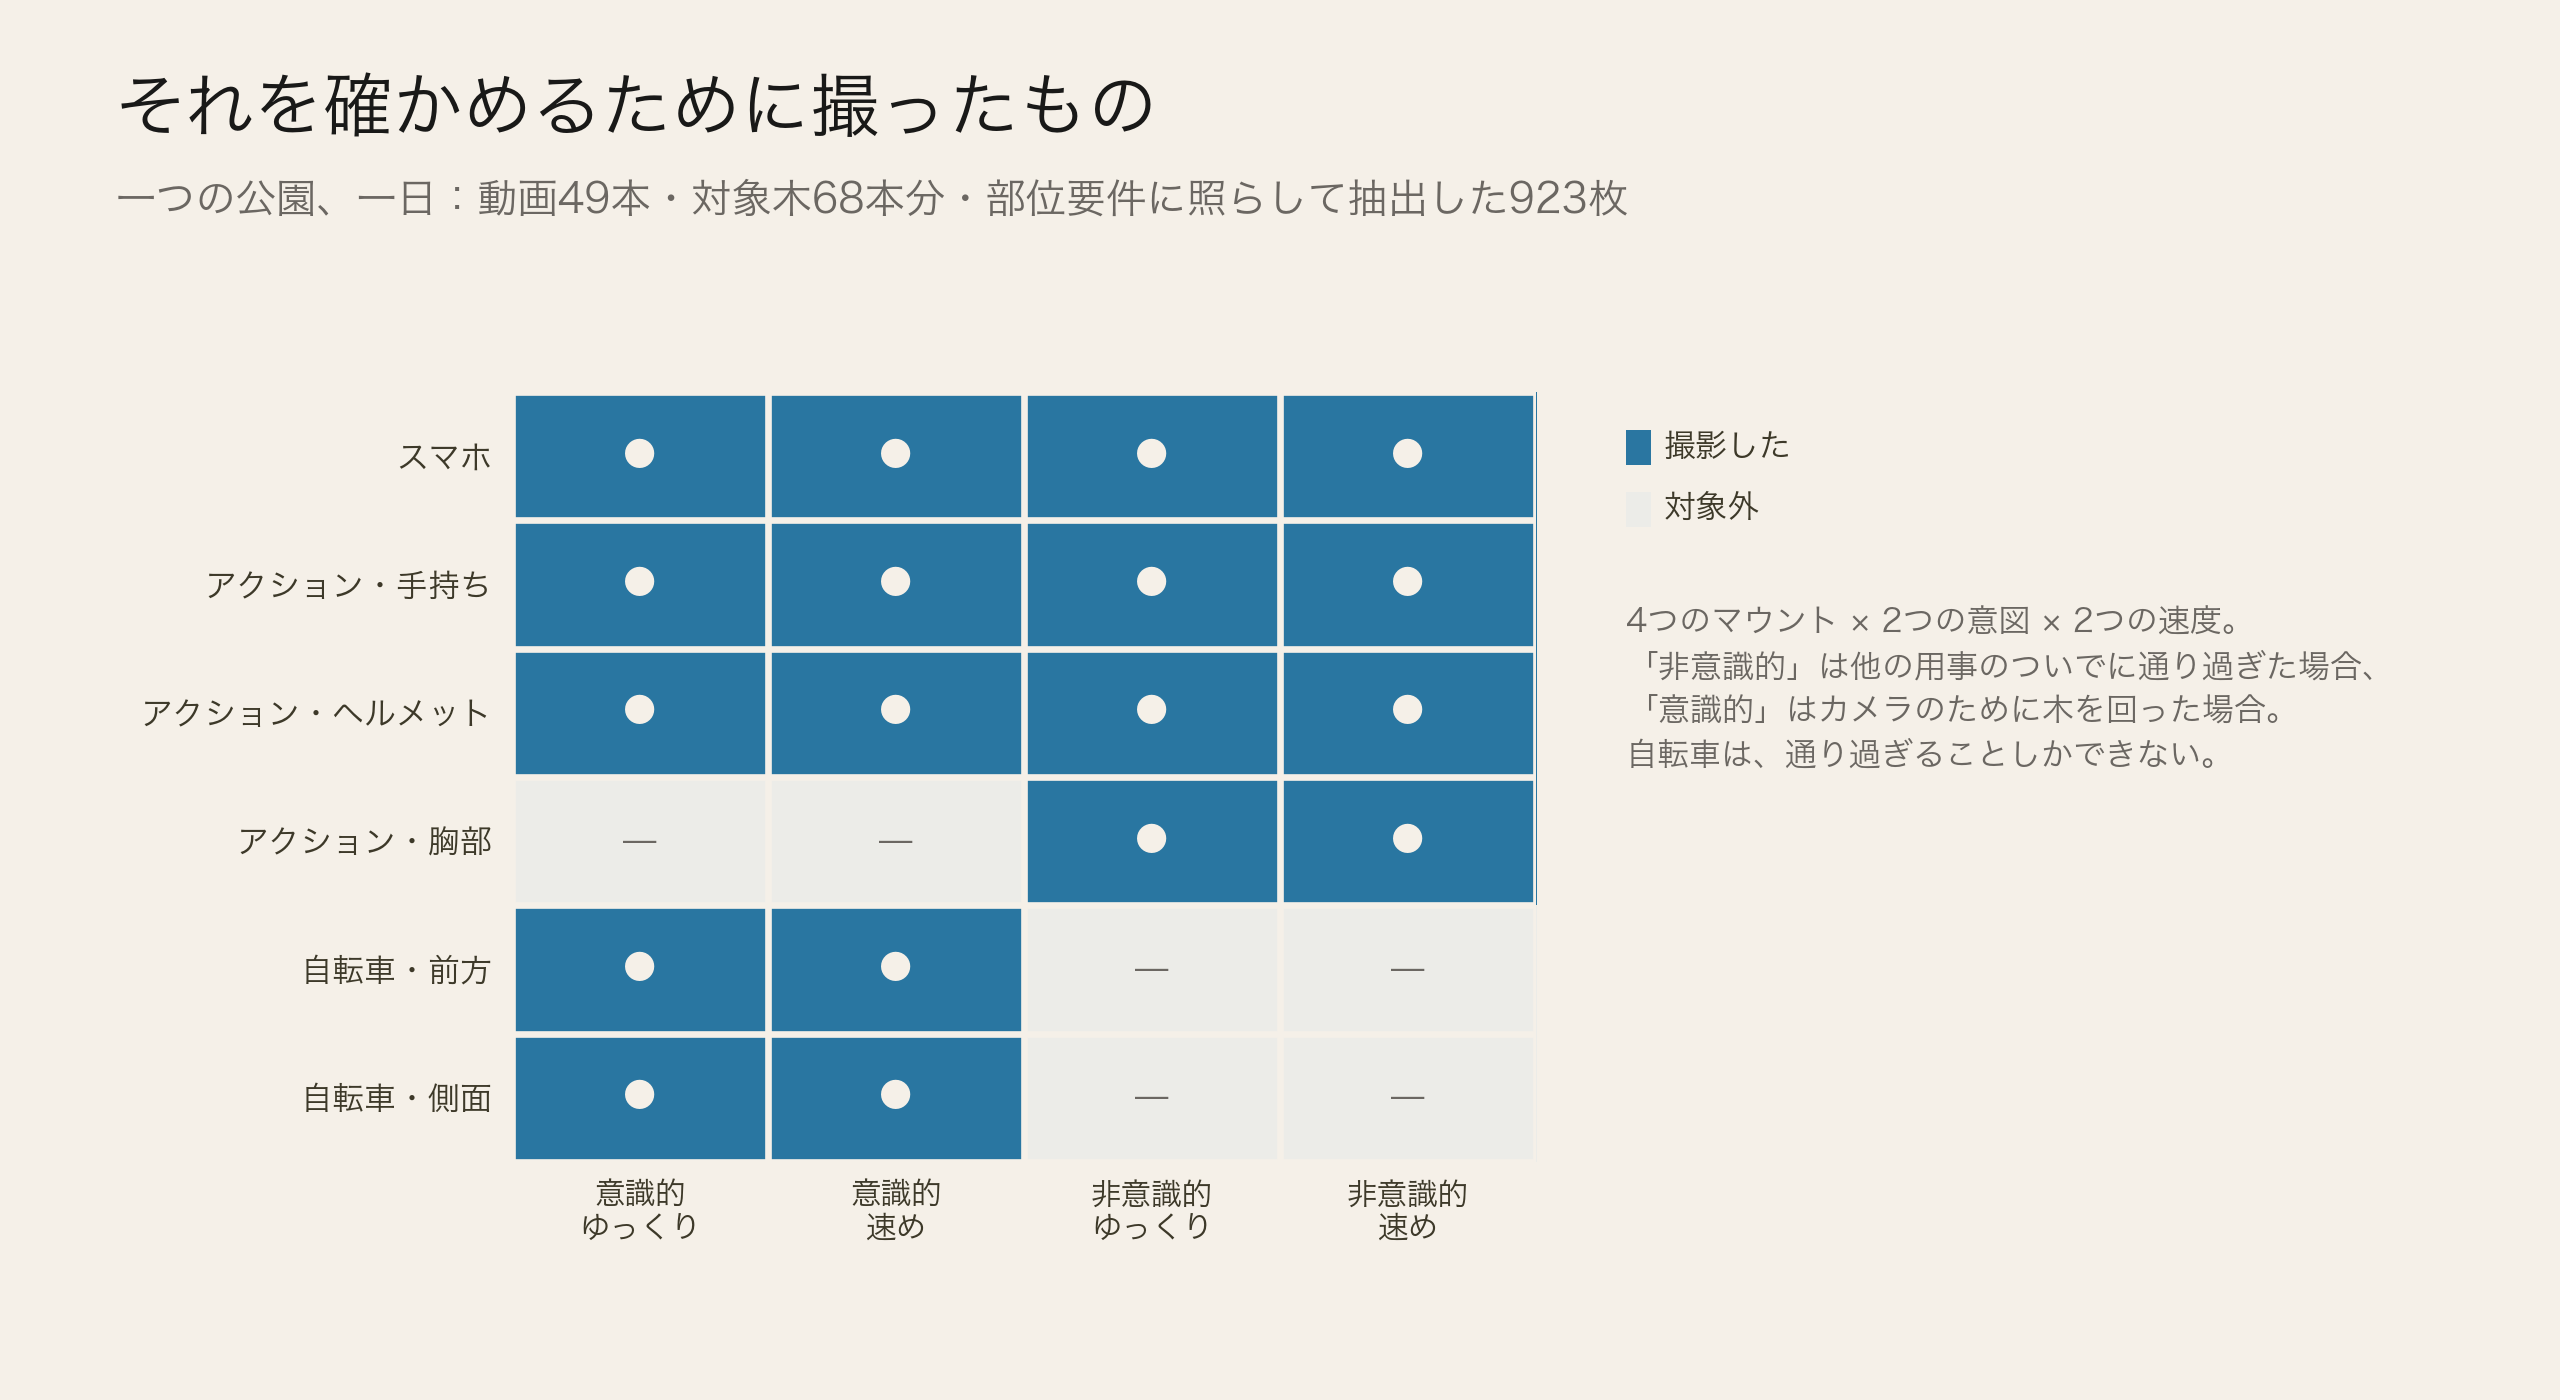
「意識的」はカメラのために木を回った場合。「非意識的」は他の用事のついでに通り過ぎた場合である。商業的に効くのは後者で、企業がすでに行っているすべての現場往訪にそのまま乗る唯一の条件だからだ。自転車は、通り過ぎることしかできない。
セッションからは動画49本・対象木68本分が得られ、モデルの部位要件に照らして923枚を抽出した。抽出は「N秒ごとに1枚」ではなく、診断が画像を実際にどう使うかに従っている。
- 根元・幹・枝葉は写真ごとに検出される。空洞、キノコ、樹皮欠損といった局所欠陥は、方向を間違えれば見えない。不足するのは枚数ではなく角度なので、周回のおよそ3秒ごとに1枚、部位あたり8〜24枚。
- 全景は性質が違う。樹勢と樹形は全景だけから算出され、欠ければ樹勢は出ない。それは総合評価が弱くなるのではなく、総合評価そのものが出ないという形で波及する。こちらは間隔を広げて4〜12枚。
- 品質の低いフレームは重みを下げるのではなく、入れない。 総合評価は検出を集約するので、1件の誤検出が木全体のリスクレベルを押し上げる。集約する系では、悪い写真を1枚足すことは中立ではない。
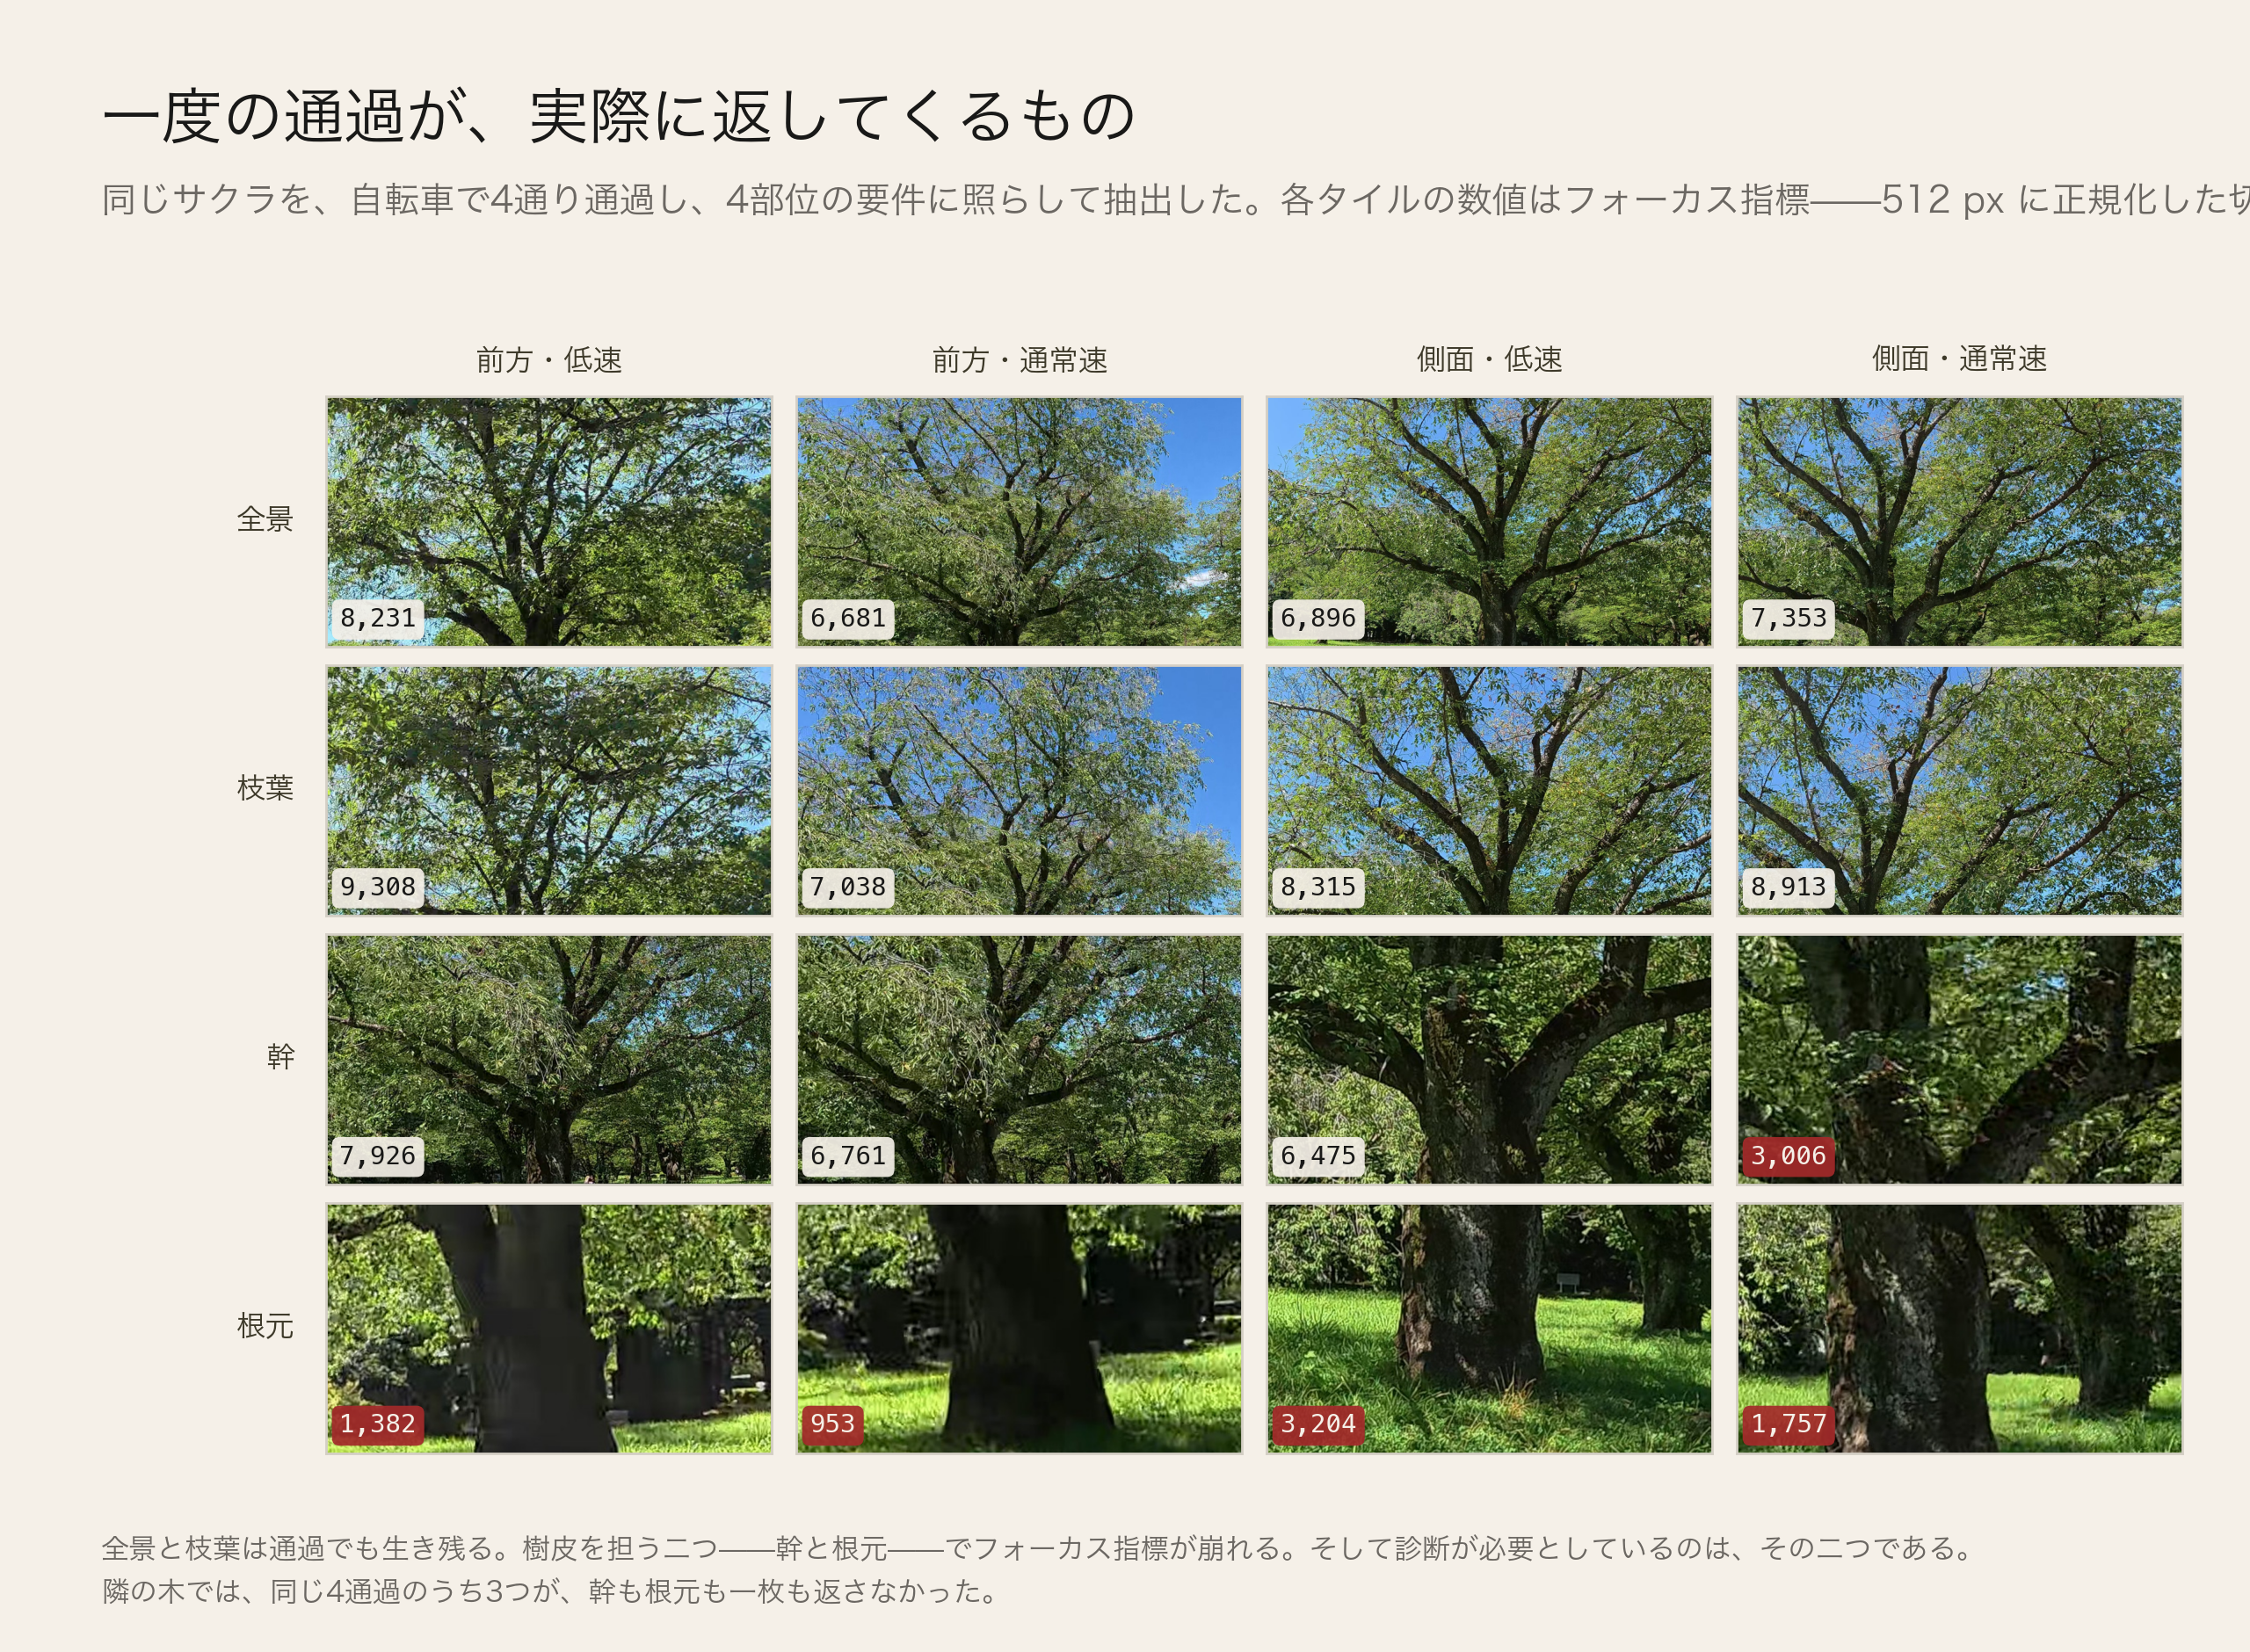
自転車の行は、ぶれの予算が現場で取る形をそのまま見せている。通過でも全景と枝葉はきちんと返ってくる。被写体が遠く、角速度が小さく、フォーカス指標は 7,000〜9,000 の帯に留まる。崩れるのは樹皮を担う二つ、幹と根元である。前方・通常速で 953、前方・低速でも 1,382。同じクリップの全景が 8,231 であるのに対して、である。隣の木では、同じ4通過のうち3つが、幹も根元も一枚も返さなかった。
動きながらの撮影は、タスクに対して均等に劣化しない。もともと問題でなかった部分を保ち、専門家が見るために雇われている二つの視点を落とす。
同じ映像を、二度読む
ここまでは映像を写真の供給源として扱ってきた。もう一つの読み方があり、そちらは一つ目が答えられない問いに答える。
スマートフォン内蔵の GNSS は、開けた場所で 3.5 m 程度、樹冠の下ではそれより悪い。これは並木の株間と同じオーダーである。公園を見つけるには十分で、観測を1本の個体に結びつけるには足りない。2つの班、2回の往訪、1つの台帳。観測ごとに安定した個体 ID が付いていなければ、2回目は1回目と比較できず、点検事業が生み出すために存在している当のもの、すなわち状態の履歴が、いつまでも積み上がらない。
その答えは、すでに映像の中にある。本案件のクリップを、ストリーミング単眼復元にかけた。ABot-Recon、12フレームの局所窓を使うモデルで、放置自転車の案件で Apple シリコン向けにパッチを当てたのと同じビルドである。ノートPCのGPUで、1枚あたり0.49秒。フレームは 2 fps、LiDAR なし、RTK なし、基準点なし、GPUサーバなし。地面は RANSAC で平面として当て、単眼復元が自力では決められない唯一の未知量であるスケールは、こちらが唯一知っていること、すなわちカメラが地面からどれだけ高いかで固定する。そのうえで、地面から一定の高さ帯にある点を俯瞰でクラスタリングし、幹にする。
桜堤を60秒走った車載映像は、こう起き上がる。
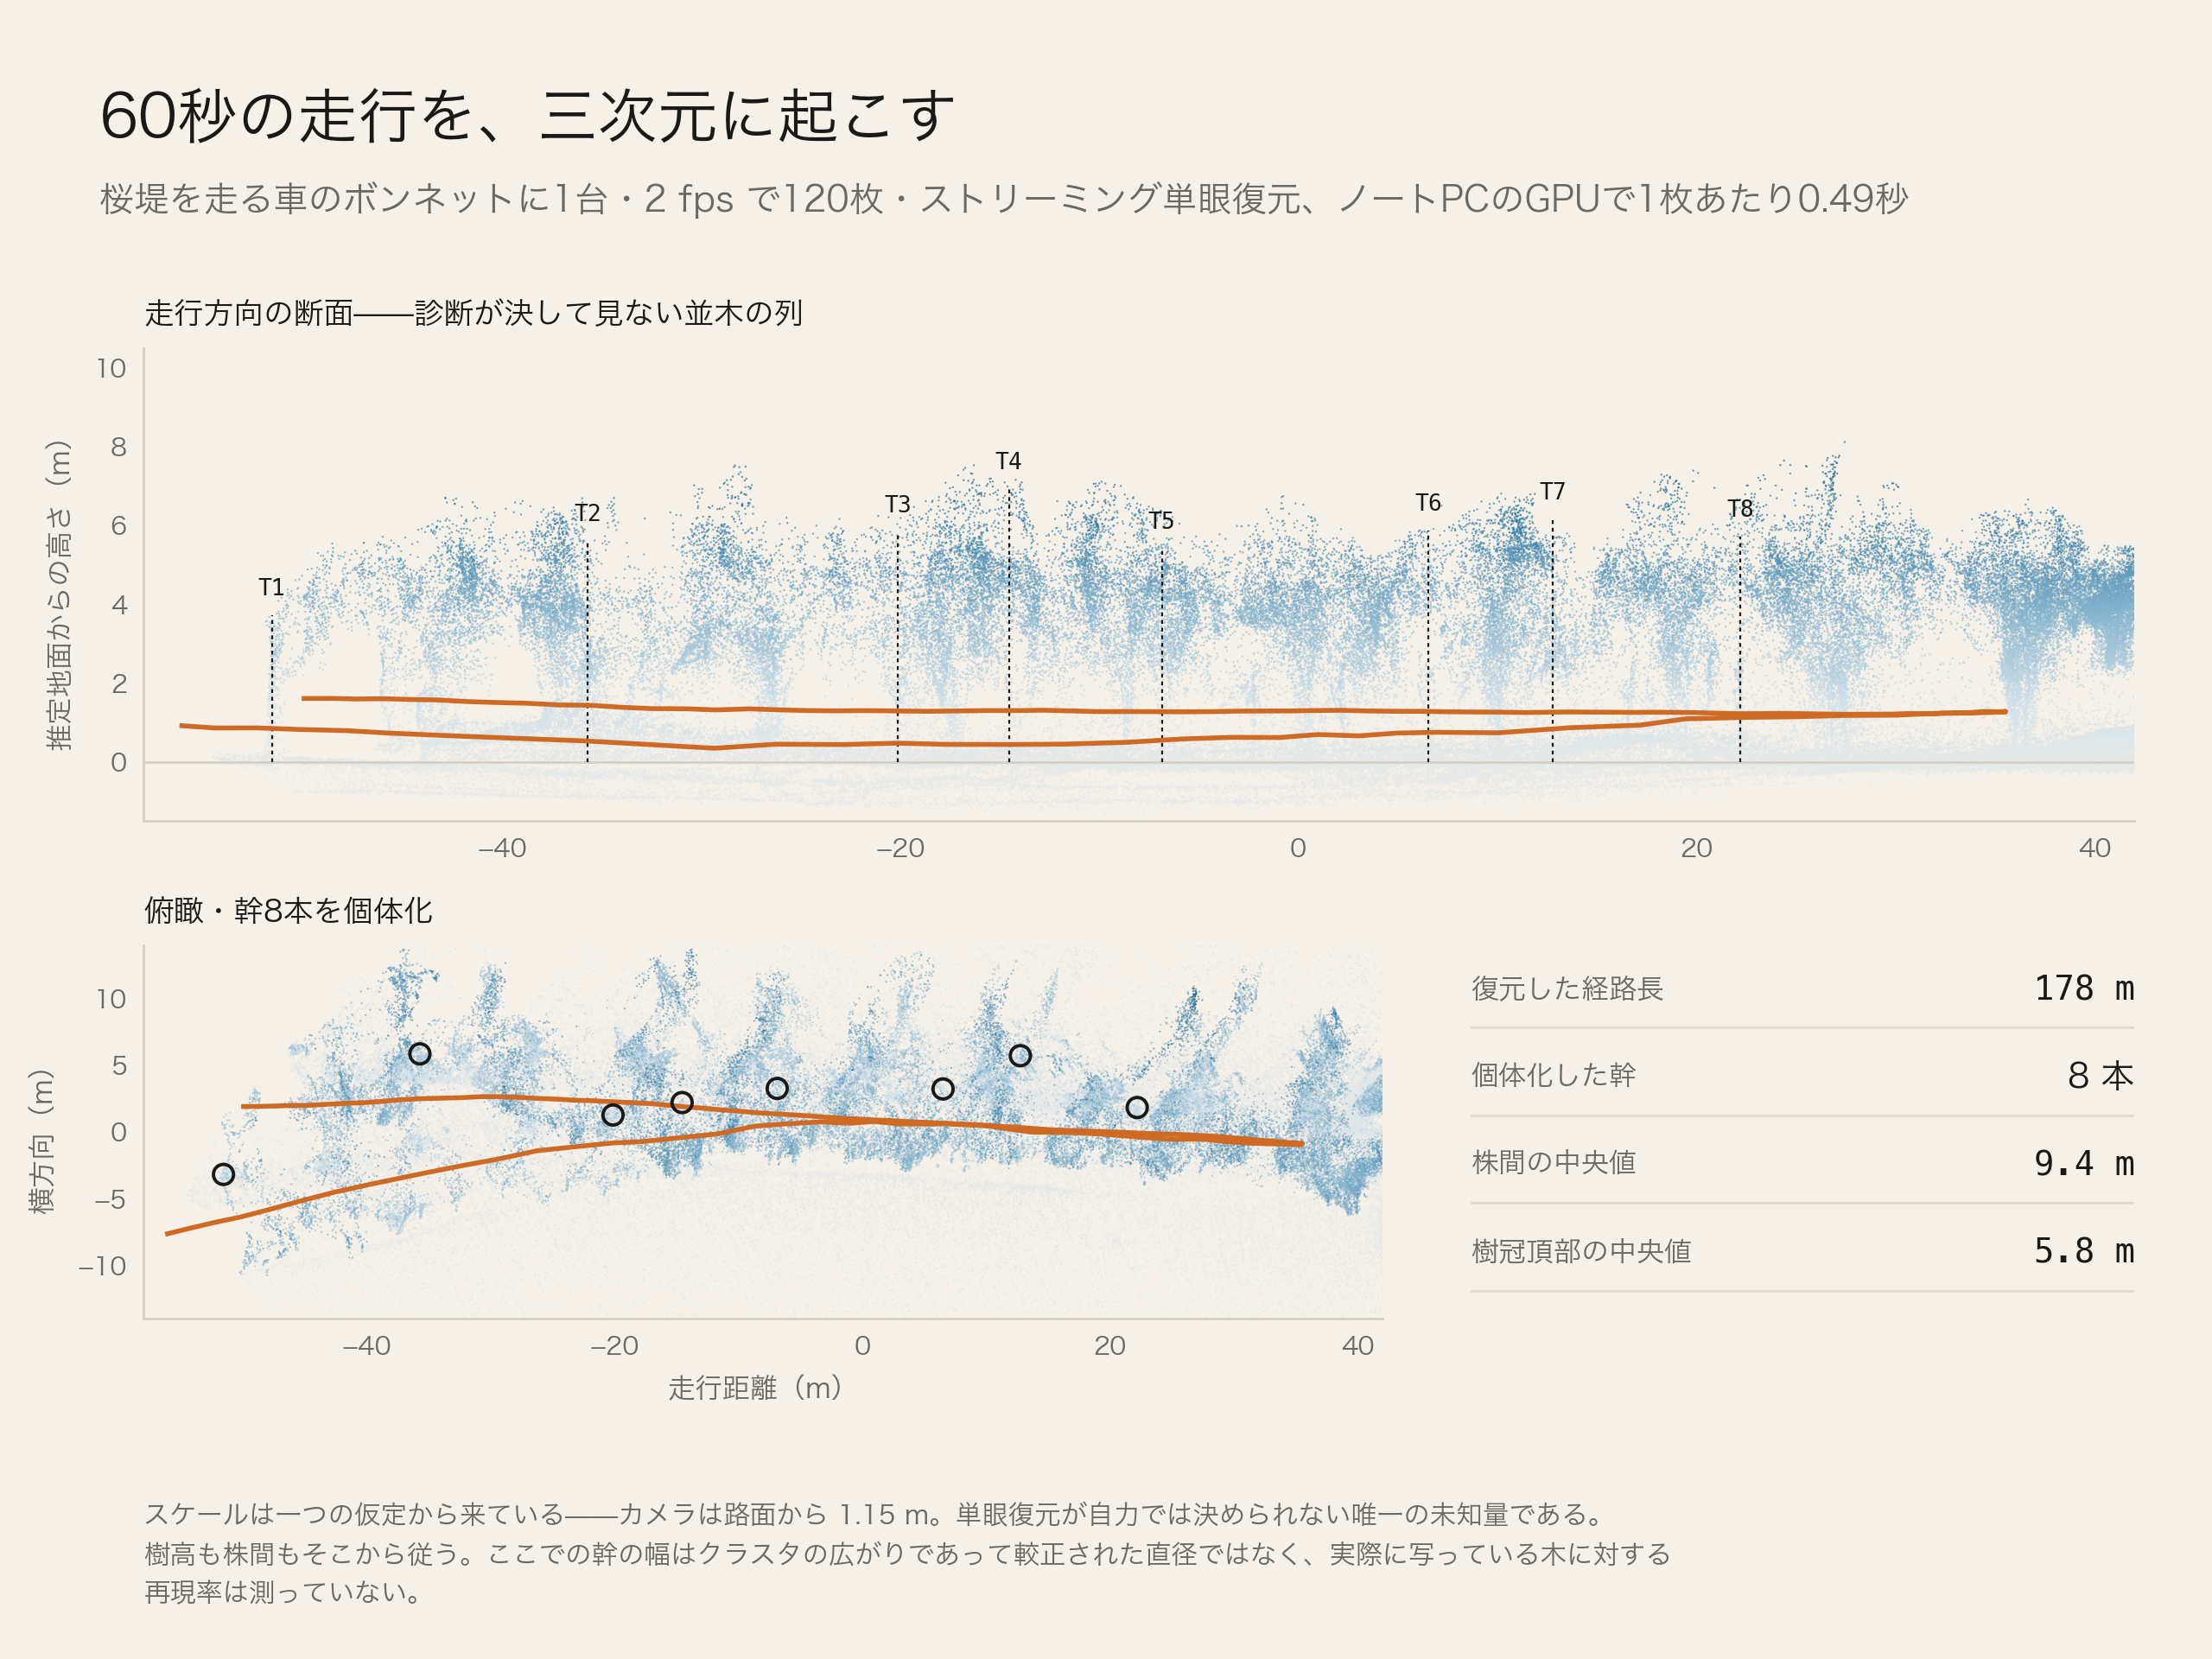
堤防178 m、位置つきで個体化された幹8本、株間の中央値 9.4 m、樹冠頂部の中央値 5.8 m。歩行から自転車程度の速度で走る車から、1分で、カバンに入るハードウェアで。見るべきは断面のほうである。平らな地面の上に木が列をなして立ち、写真診断が働きかけている樹冠は、その構造の上端にあたる。
つまり木の同一性は、GNSS の測位から来なくてもよい。復元の中の位置から来てよい。次の通過を重ね合わせられる、現場座標系のメートル級の場所である。82分の経路を通じて1台の自転車を1つの ID に保った、あの台帳の仕掛けと同じものだ。3.5 m の GNSS 点よりずっと良い鍵であり、しかもすでに撮っている映像から無料で出てくる。
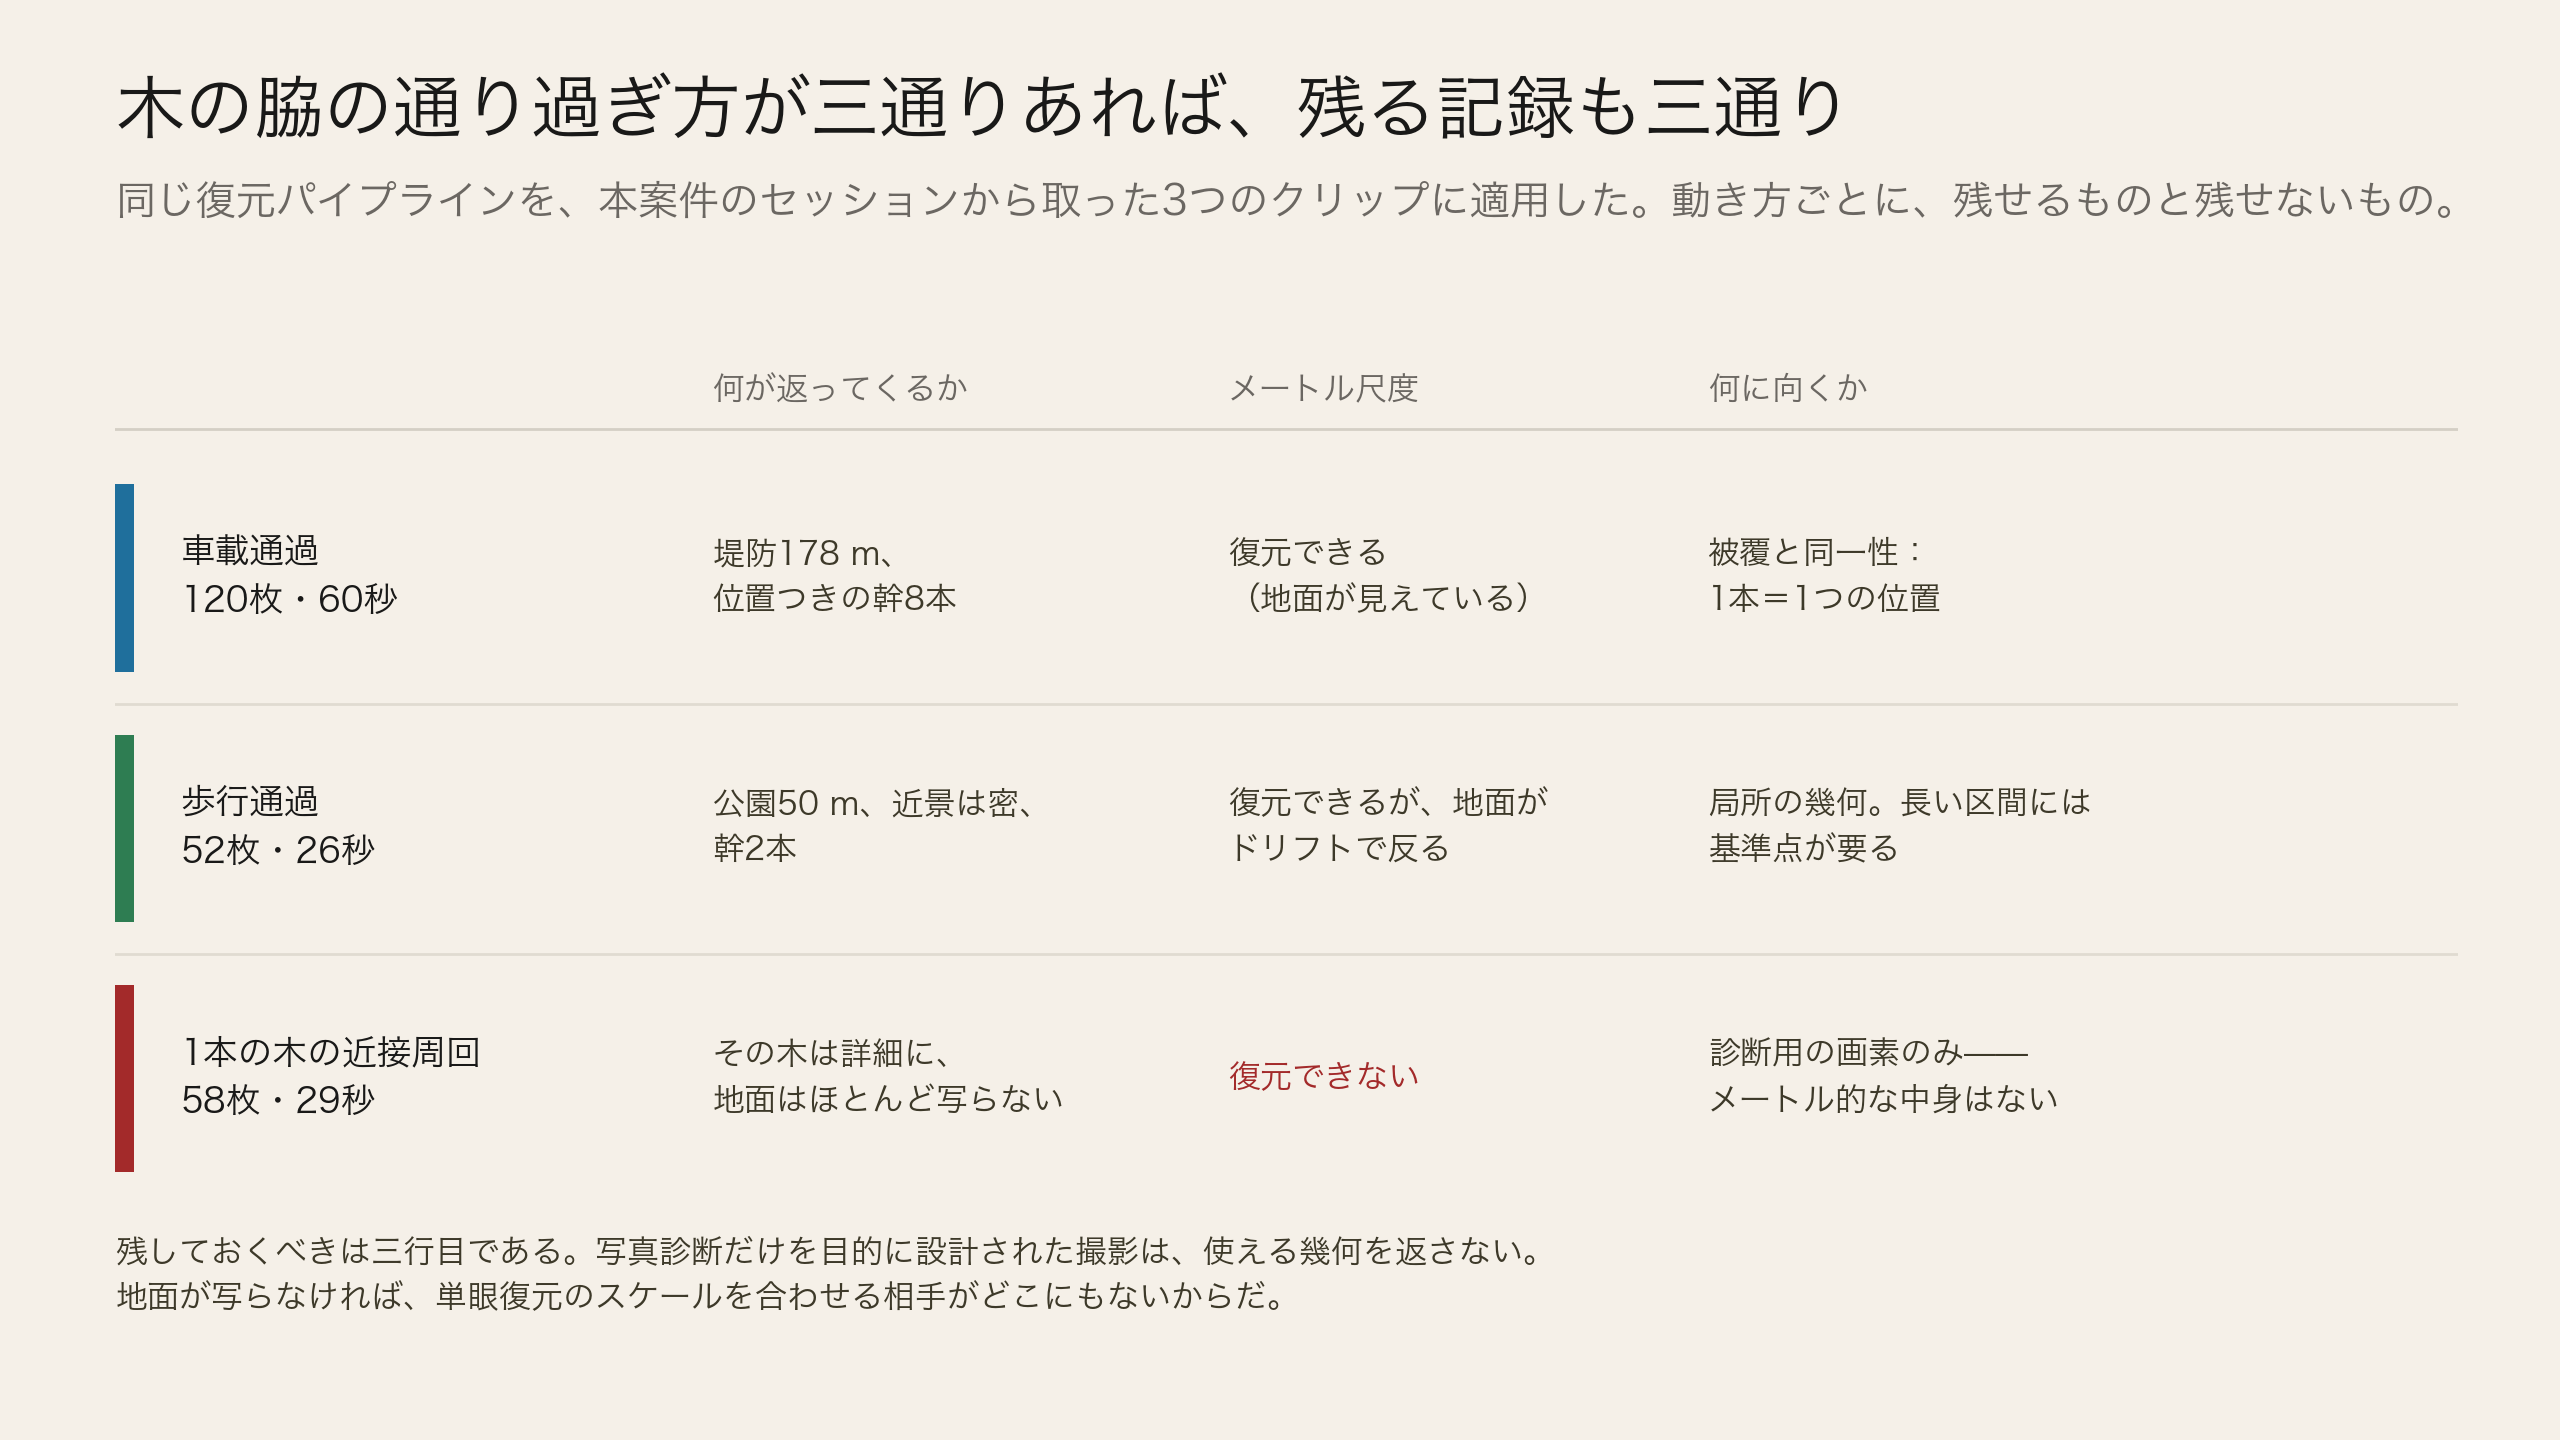
設計に織り込むべき限界が二つある。歩行通過は短い距離ならよく復元できるが、ドリフトが積もると地面が反る。50 m でそれが見え、公園を一周すれば基準点が要る。RTK をめぐる現場の議論が先回りしていたとおりである。もう一つは、1本の木の近接周回、つまり診断にとって最良の撮影が、使える幾何を何も返さないことだ。写っているのはほとんど木で、地面がない。スケールを合わせる相手がどこにもない。
この二つ目が、手順を変えた。
撮影手順
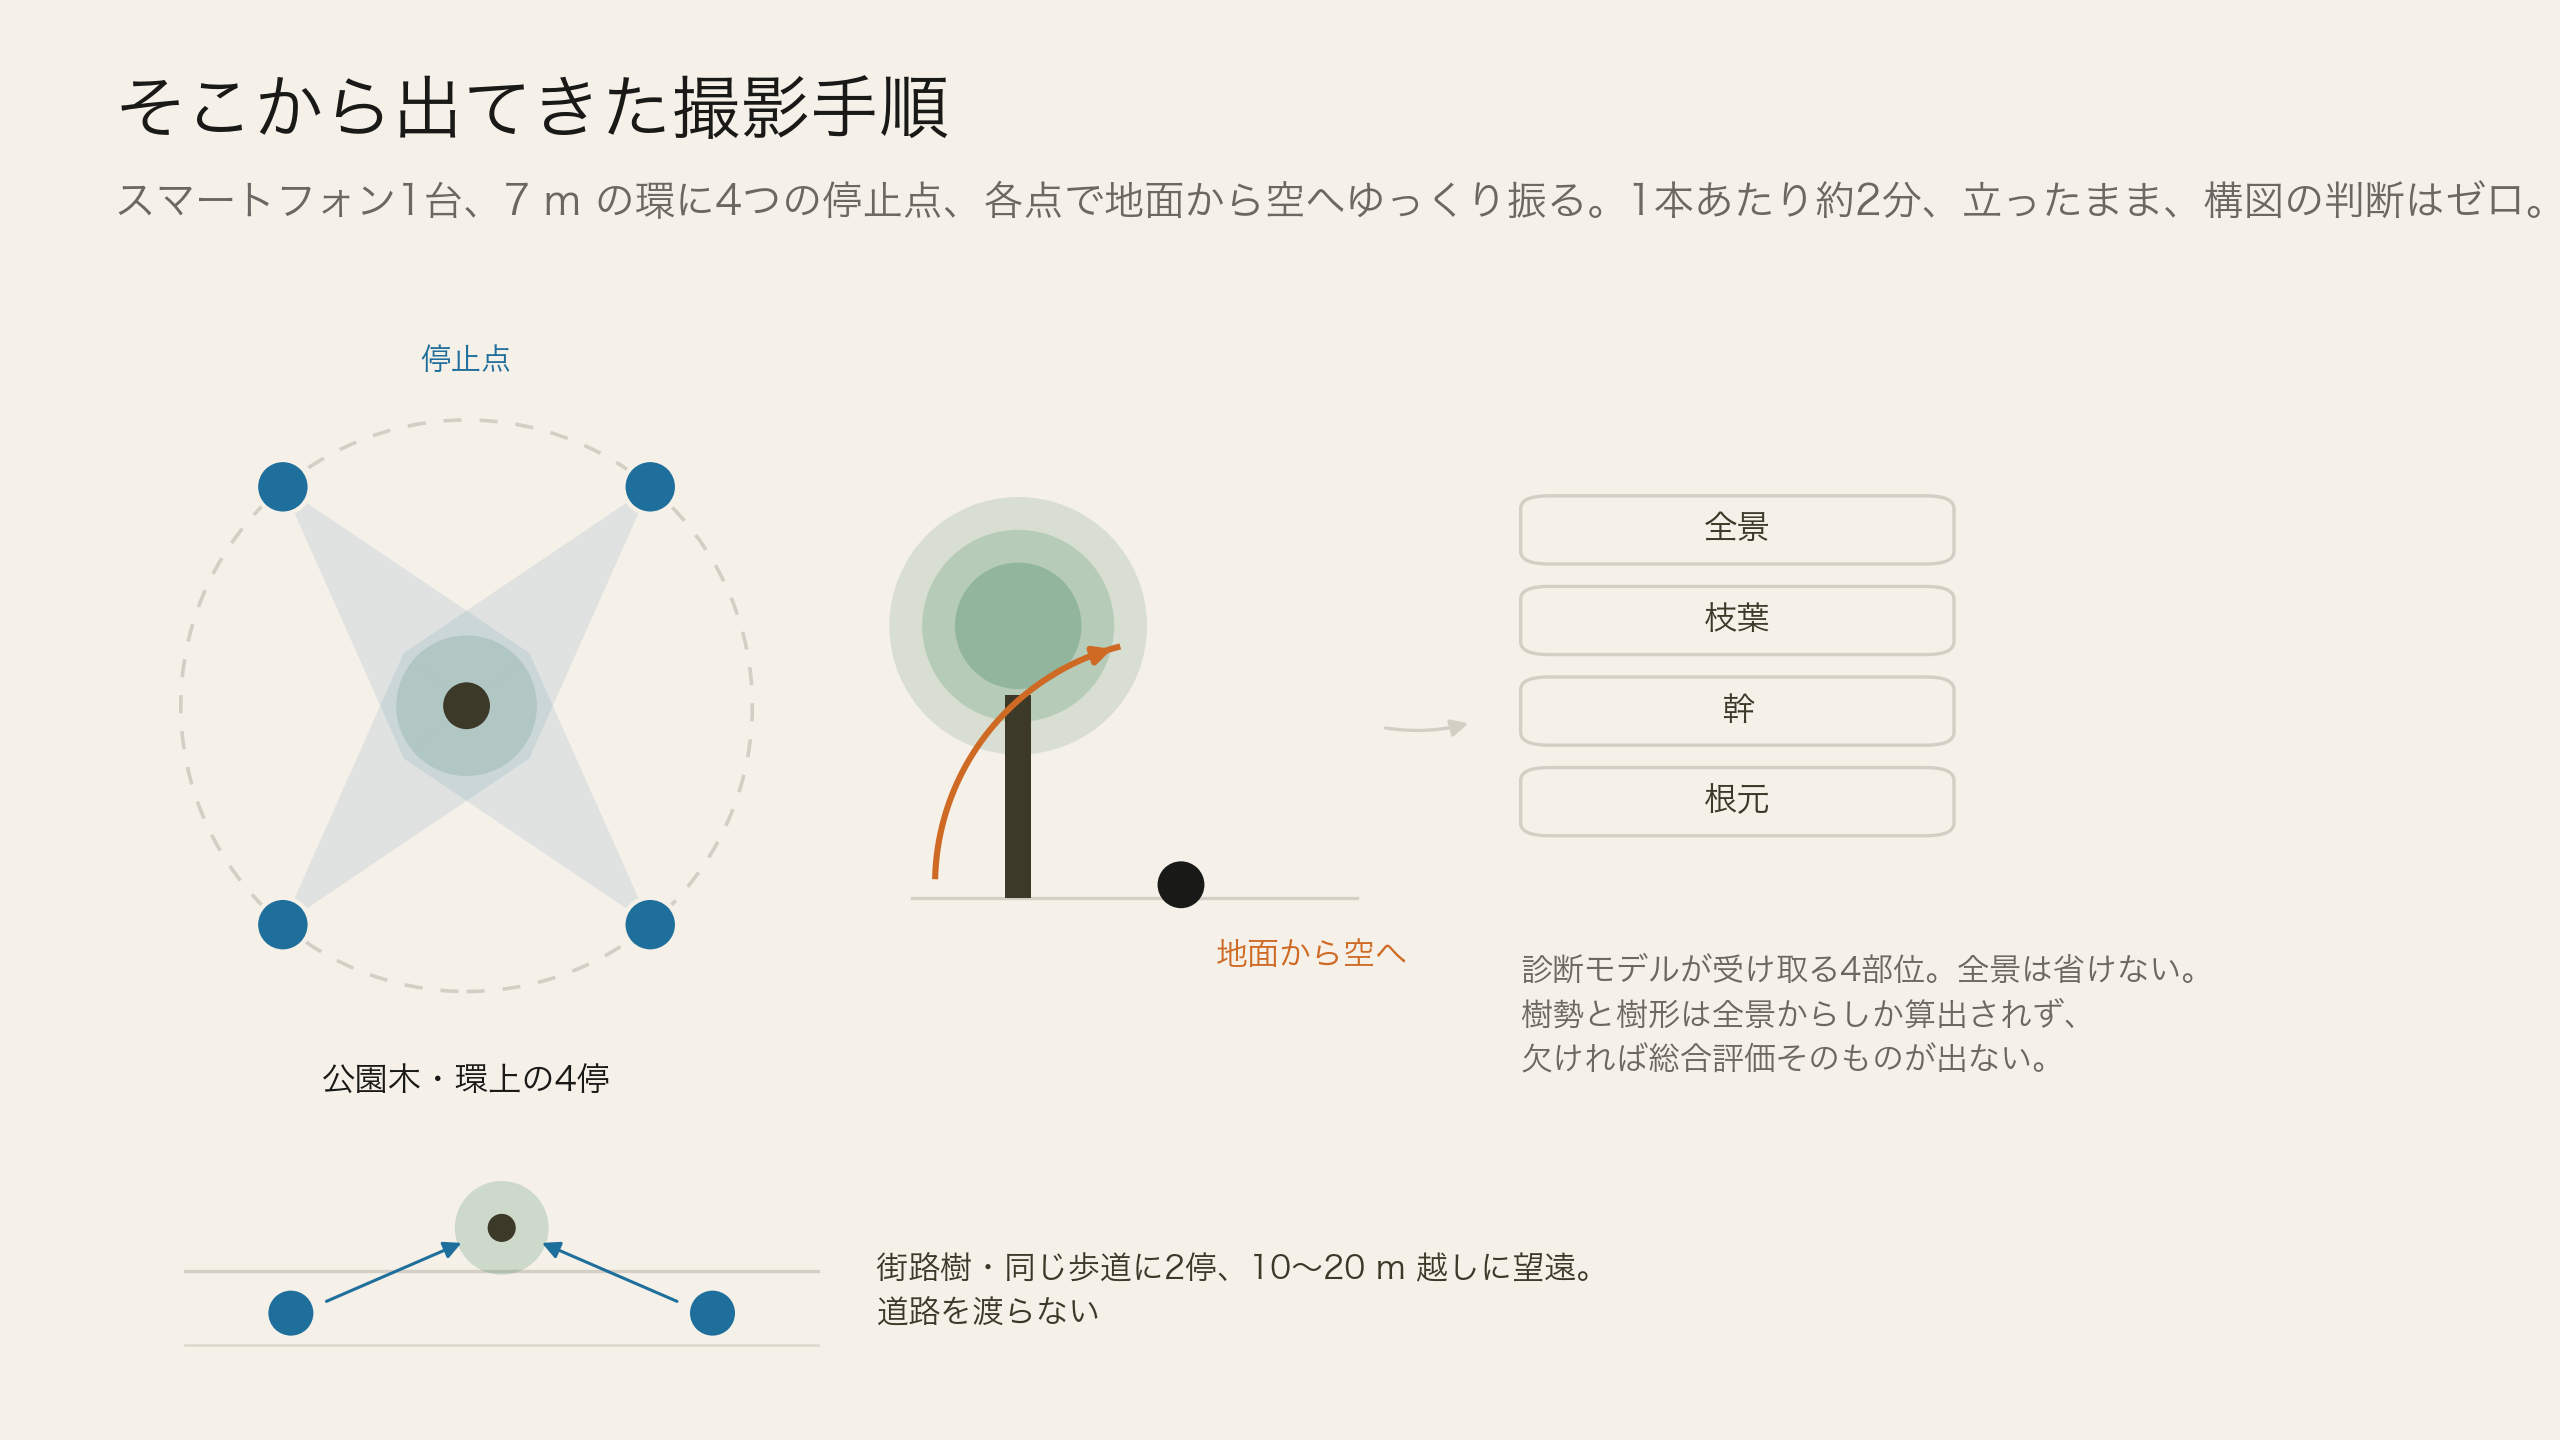
スマートフォン1台。7 m の環を歩き、4回止まる。止まるたびに地面から空へ一度ゆっくり振り、その間にアプリがレンズを切り替え、シャッターを切り、その場で品質を検査する。1本あたり約2分、立ったまま、構図の判断は操作者に一切求めない。障害物のある方向は省いてよい。手引き自身がそれを認めている。街路樹は同じ歩道に2停、道路幅ぶんの距離は望遠に働いてもらう。20 m 超、斜面、水際といった例外的な個体は、常備ではなく都度申請のドローンで樹冠を補う。
現場は光学的な判断を一つもしない。上に出てきた数字は、班が到着する前にすべて使い切ってある。
復元の作業のあとで、規則を一つ足した。地面を画面に入れる。 停止点と停止点のあいだは、木ではなく道の先に広角を向けたまま、歩く速度で撮り続ける。そのフレームは診断には使えず、そして、その通過を復元可能にする唯一のフレームでもある。スケールを決める地面の平面を運び、ある停止点と次の停止点をつなぐ。費用はかからない。班はどのみち、その間を歩いている。
費用と、まだ開いている部分
樹木医の注釈は、30本でおよそ25万円だった。注釈を追加発注することで精度を買う事業は拡大しない。よりよく撮ること、つまり角度を増やし、正しくサンプリングし、正しい個体に確実に結びつけることで精度を買う事業は、企業がすでに行っている往訪の数だけ拡大する。
開いたままなのは同一性であり、道は三つ、費用のかかり方が違う。腰に RTK を付ければ、既知の機材費でセンチメートル級の結びつけが得られる。復元は、上で見たとおり現場自身の座標系での位置を無料で与える。精度はおよそメートル級、ドリフトに縛られ、前の通過と重なるたびに良くなる。映像からの再同定は、その位置の上に見え方を重ねて個体を結ぶ。後ろの二つは、ロボットが一度も使ったことのない視点から同じ設備を見分けるのに要る能力と同じものであり、私たちがこの案件の外側でも関心を持っている理由でもある。
持ち帰ったもの
この種の案件では、撮影を退屈な端、モデルを面白い端として扱いたくなる。実際は逆だった。手引きの規則は、もう誰も持ち歩いていないレンズの化石であり、計画で最も魅力的だった機材は露光計算に否決された。そして事業全体を決める制約は認識の巧拙ではなく、正しい画素が、安定した同一性を伴って、そもそも認識器に届くかどうかだった。
だから撮影仕様はモデルの一部である。それを助言としてではなく、班に手渡せる数字として書き下すことが、点検を再現可能にする。再現可能性が、調査を記録に変える。
そして記録には半分が二つある。写真が答えるのは「この木はどんな状態か」。復元が答えるのは「どの木か、どこか、どれだけ大きいか、誰か来たことがあるか」。同じ2分の歩行が両方を生むが、それは撮影が両方のために設計されていた場合に限る。写真だけのために設計すれば、幾何は劣化するのではなく消え、一緒に、来年の訪問が「これは同じ木だ」と分かるための唯一の手がかりも消える。