課題
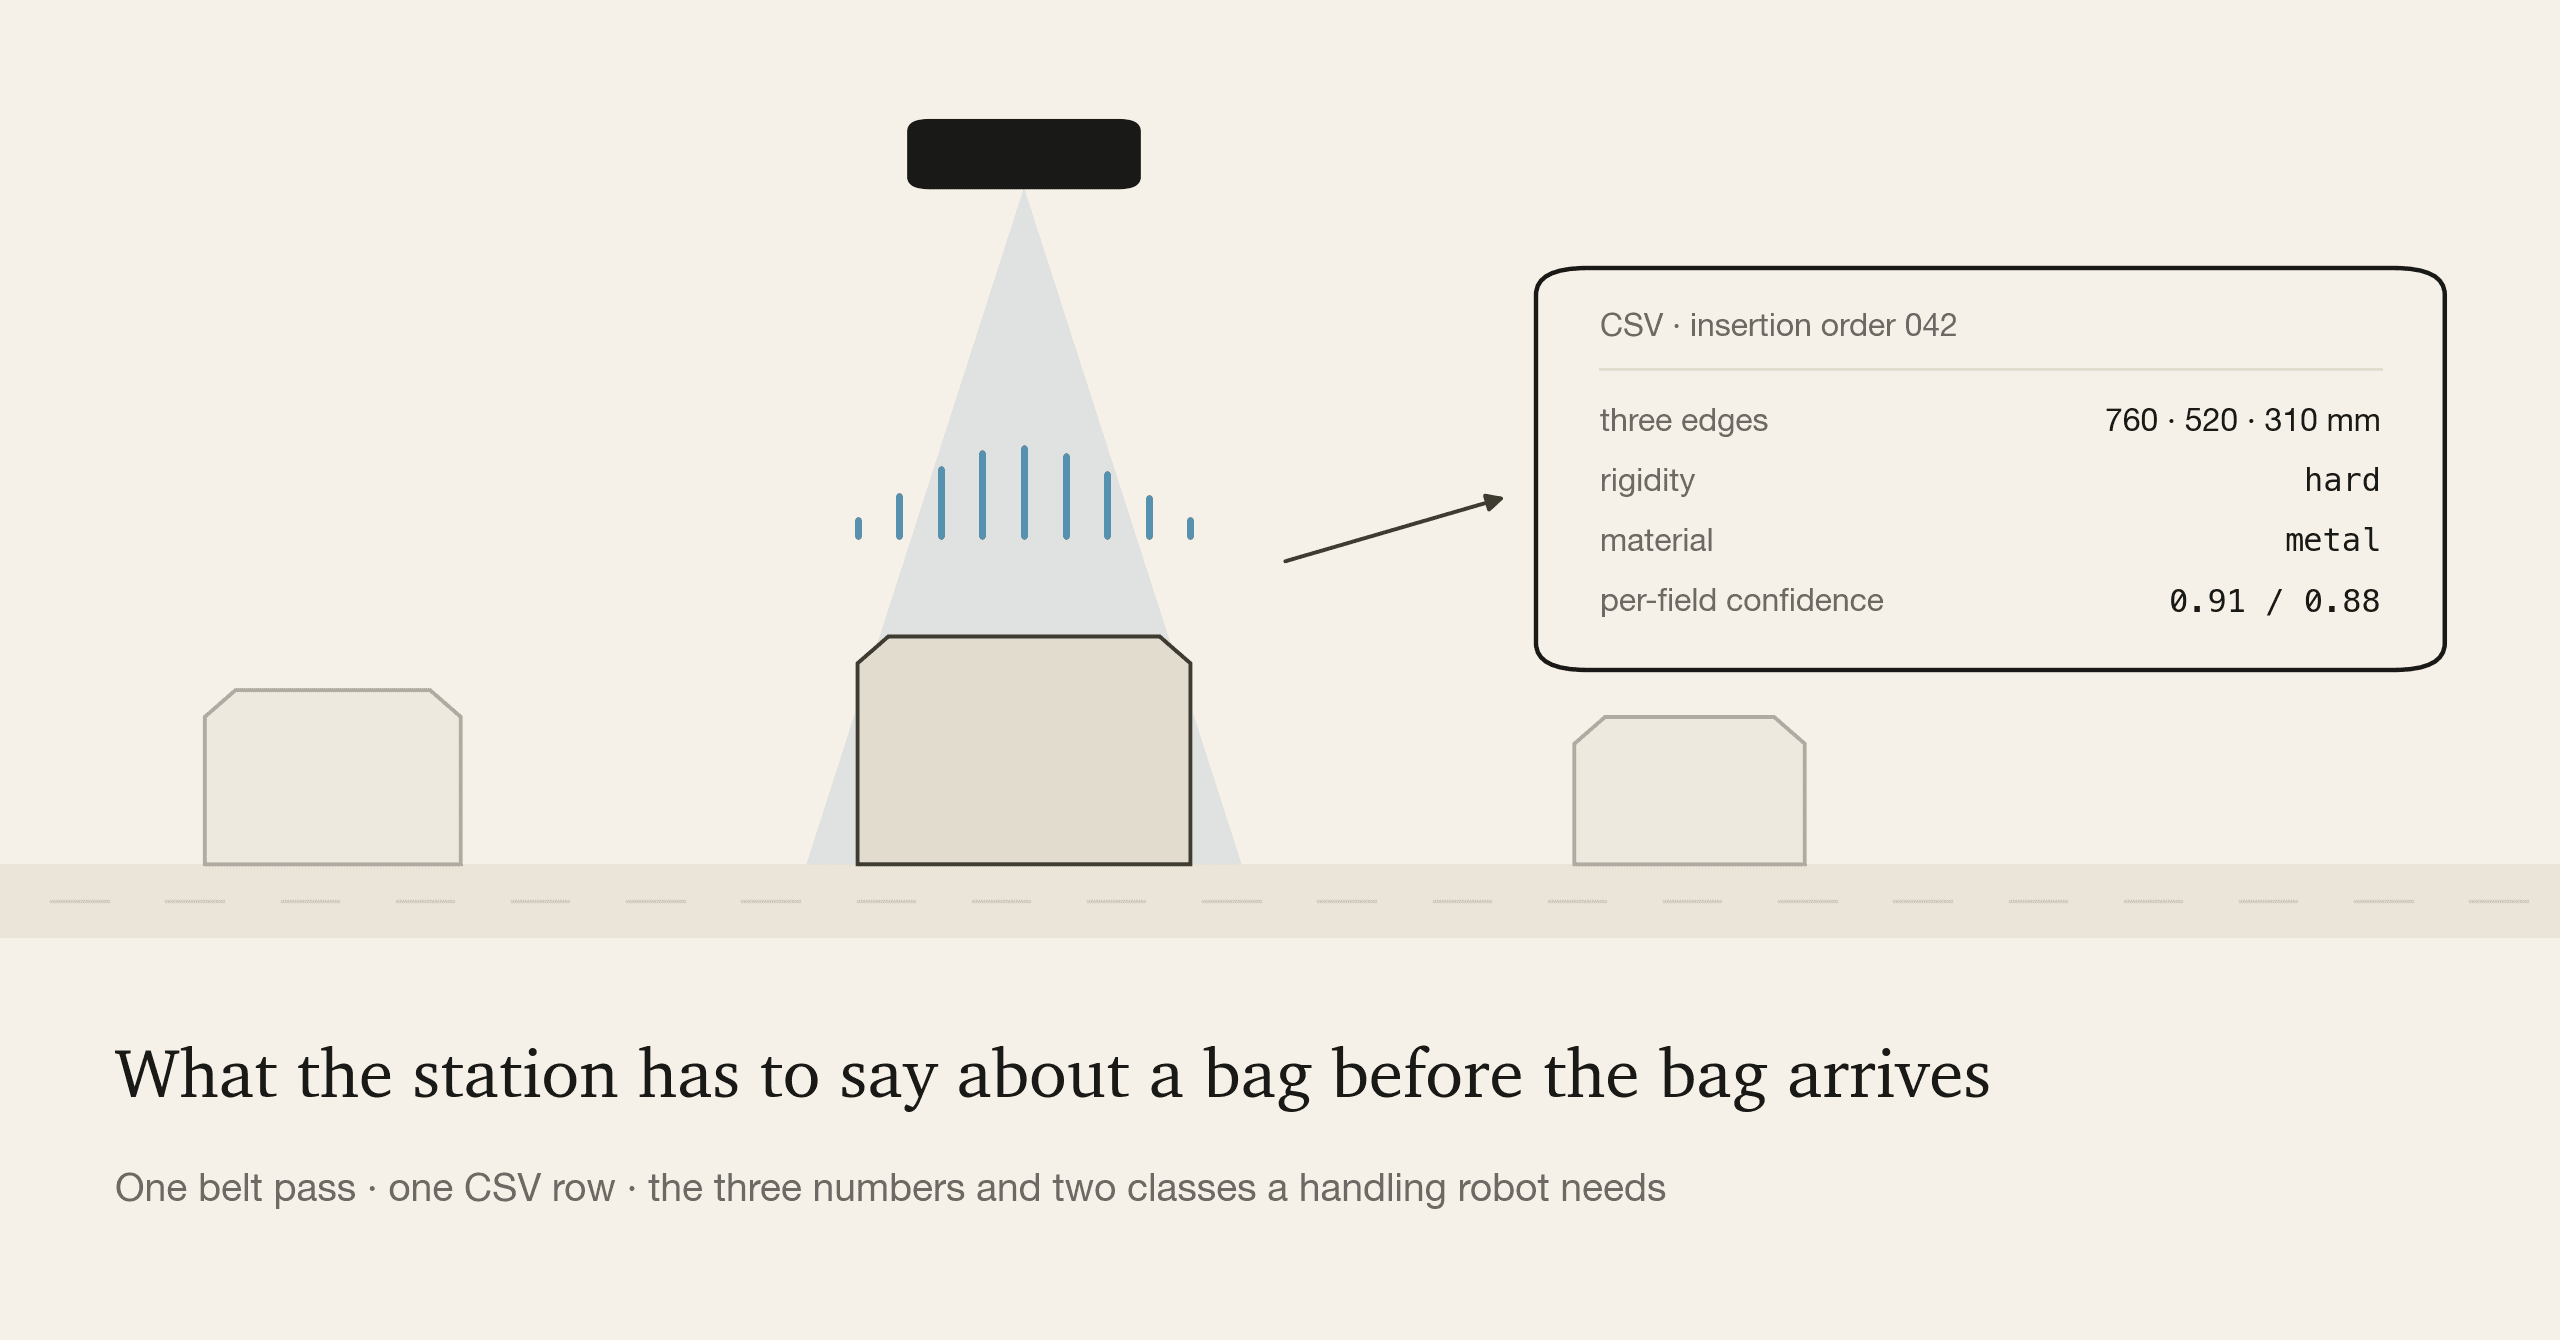
手荷物ラインの末端にいるハンドリングロボットは、荷物が届く前に、どう掴むかを決めなければならない。三辺の長さがハンドとコンテナに収まるかを決める。剛性が、そもそも締め付けてよいかを決める。材質が、掴みが当てにできる摩擦を決める。そのどれも航空会社のシステムにはない。タグが運ぶのは予約であって、形ではないからだ。
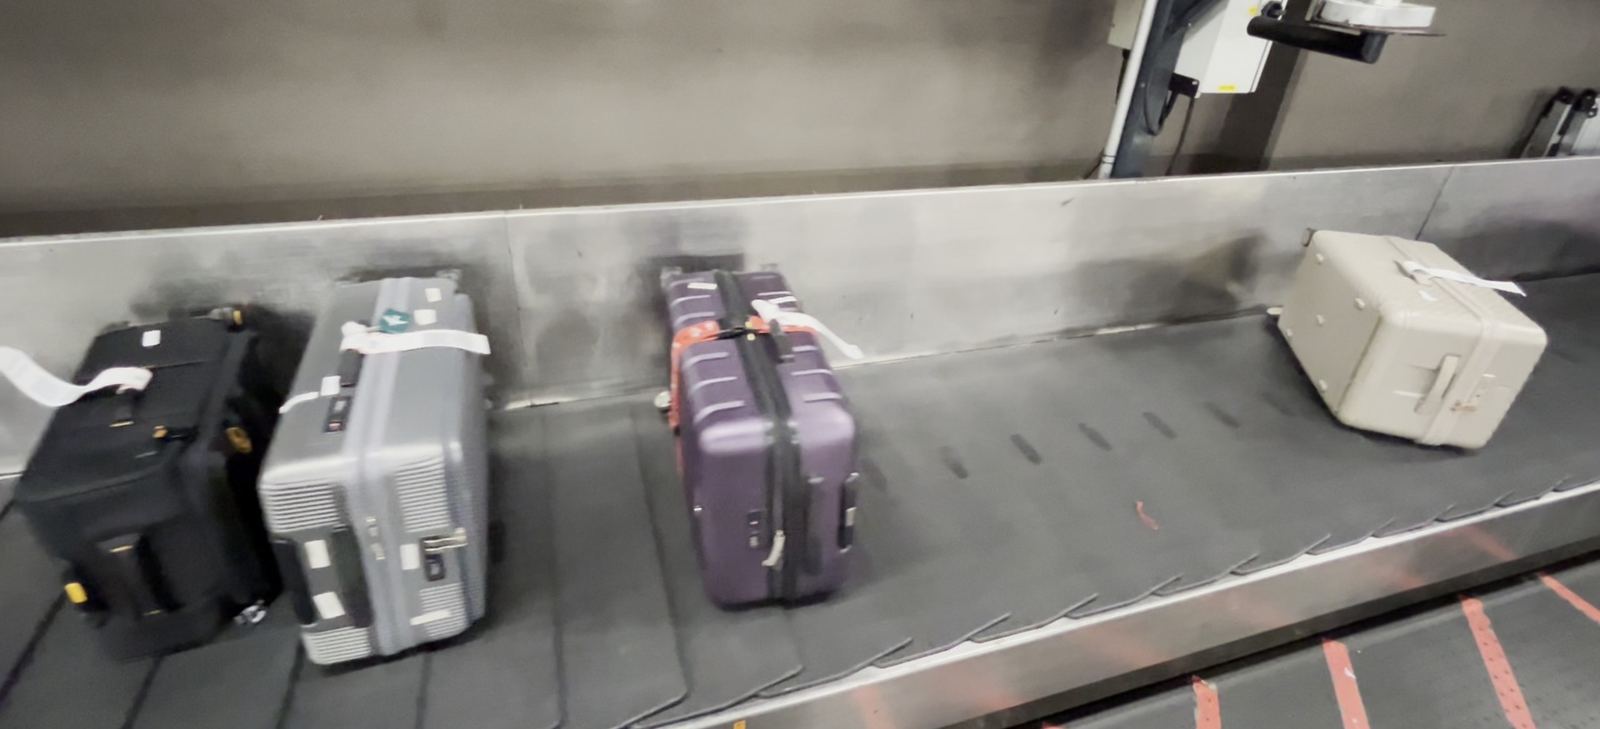
NEDO 2026年チャレンジは、この空白を佐賀空港の模擬手荷物ラインに置く。ベルトは 25 m/min で、止まらない。約80件が連続で、不規則な間隔で、しばしば斜めに、ときに測定域に二件同時に入ってくる。一件ごとに装置は一行を書く。長い順の三辺、4クラスの剛性、7クラスの材質。行は投入順で正解と突き合わされる。荷物に付いたタグはダミーである。
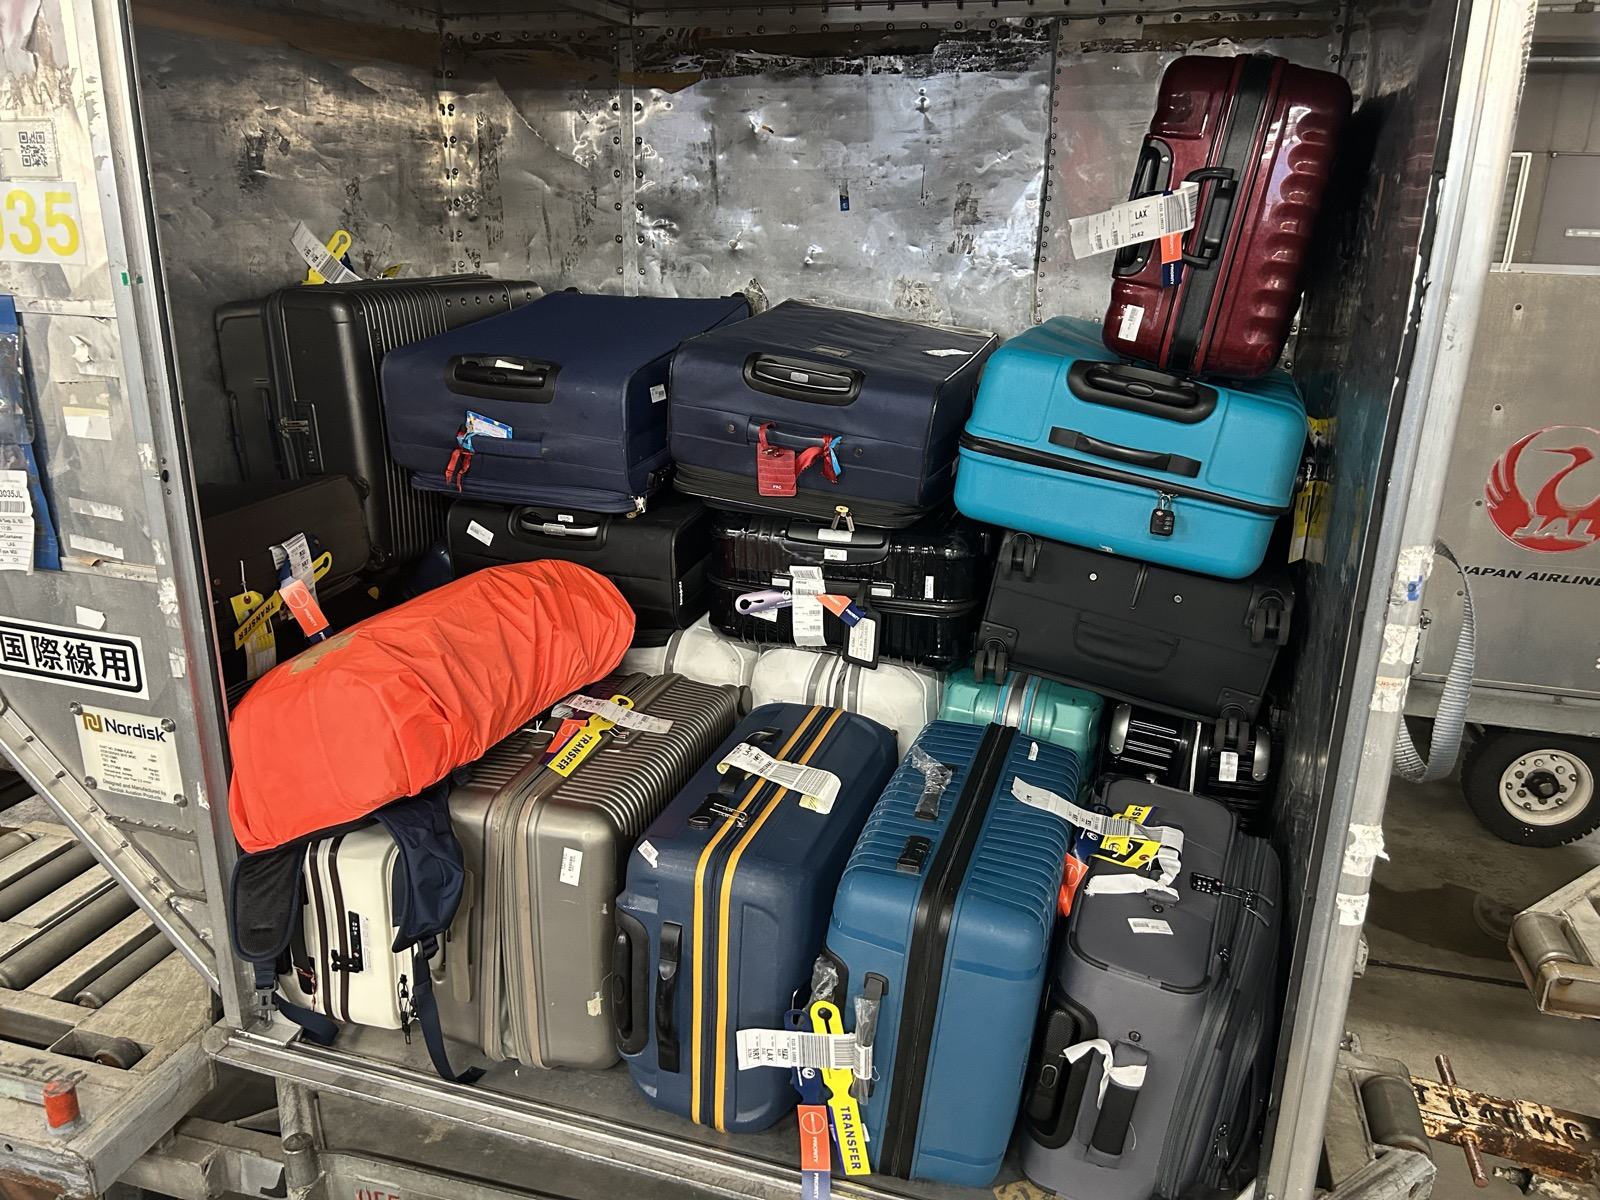
場に識別子は一つもない。この一点が、システム全体の形を決める。装置が一度でも数を失えば、つまり触れ合った二件を融合するか、陰に隠れた一件を落とせば、それ以降の行はすべて別の荷物に付いてしまう。どれだけ正確に測っていても、である。
測る前に、結びつける
多くの認識システムは、同一性の前提をどこかに溶接している。バーコード、トラッカID、固定されたカメラ姿勢。我々のものは、結びつけの鍵をパラメータとして取る。このベルトでの鍵は投入順だ。他に何も存在しないからである。工場の中、つまり YODO Asset World がやっていることでは、鍵は位置になる。そこでは設備のほうが動かないからだ。計測経路も、確信度モデルも、行のスキーマも、二つの場合で変わらない。変わるのは鍵だけである。
固定センサで動く世界を見ることと、動くセンサで静止した世界を見ることは、同じ問題を反対側から見たものだ。鍵をパラメータとして書くことが、一つのシステムで両方に応えられる理由になる。
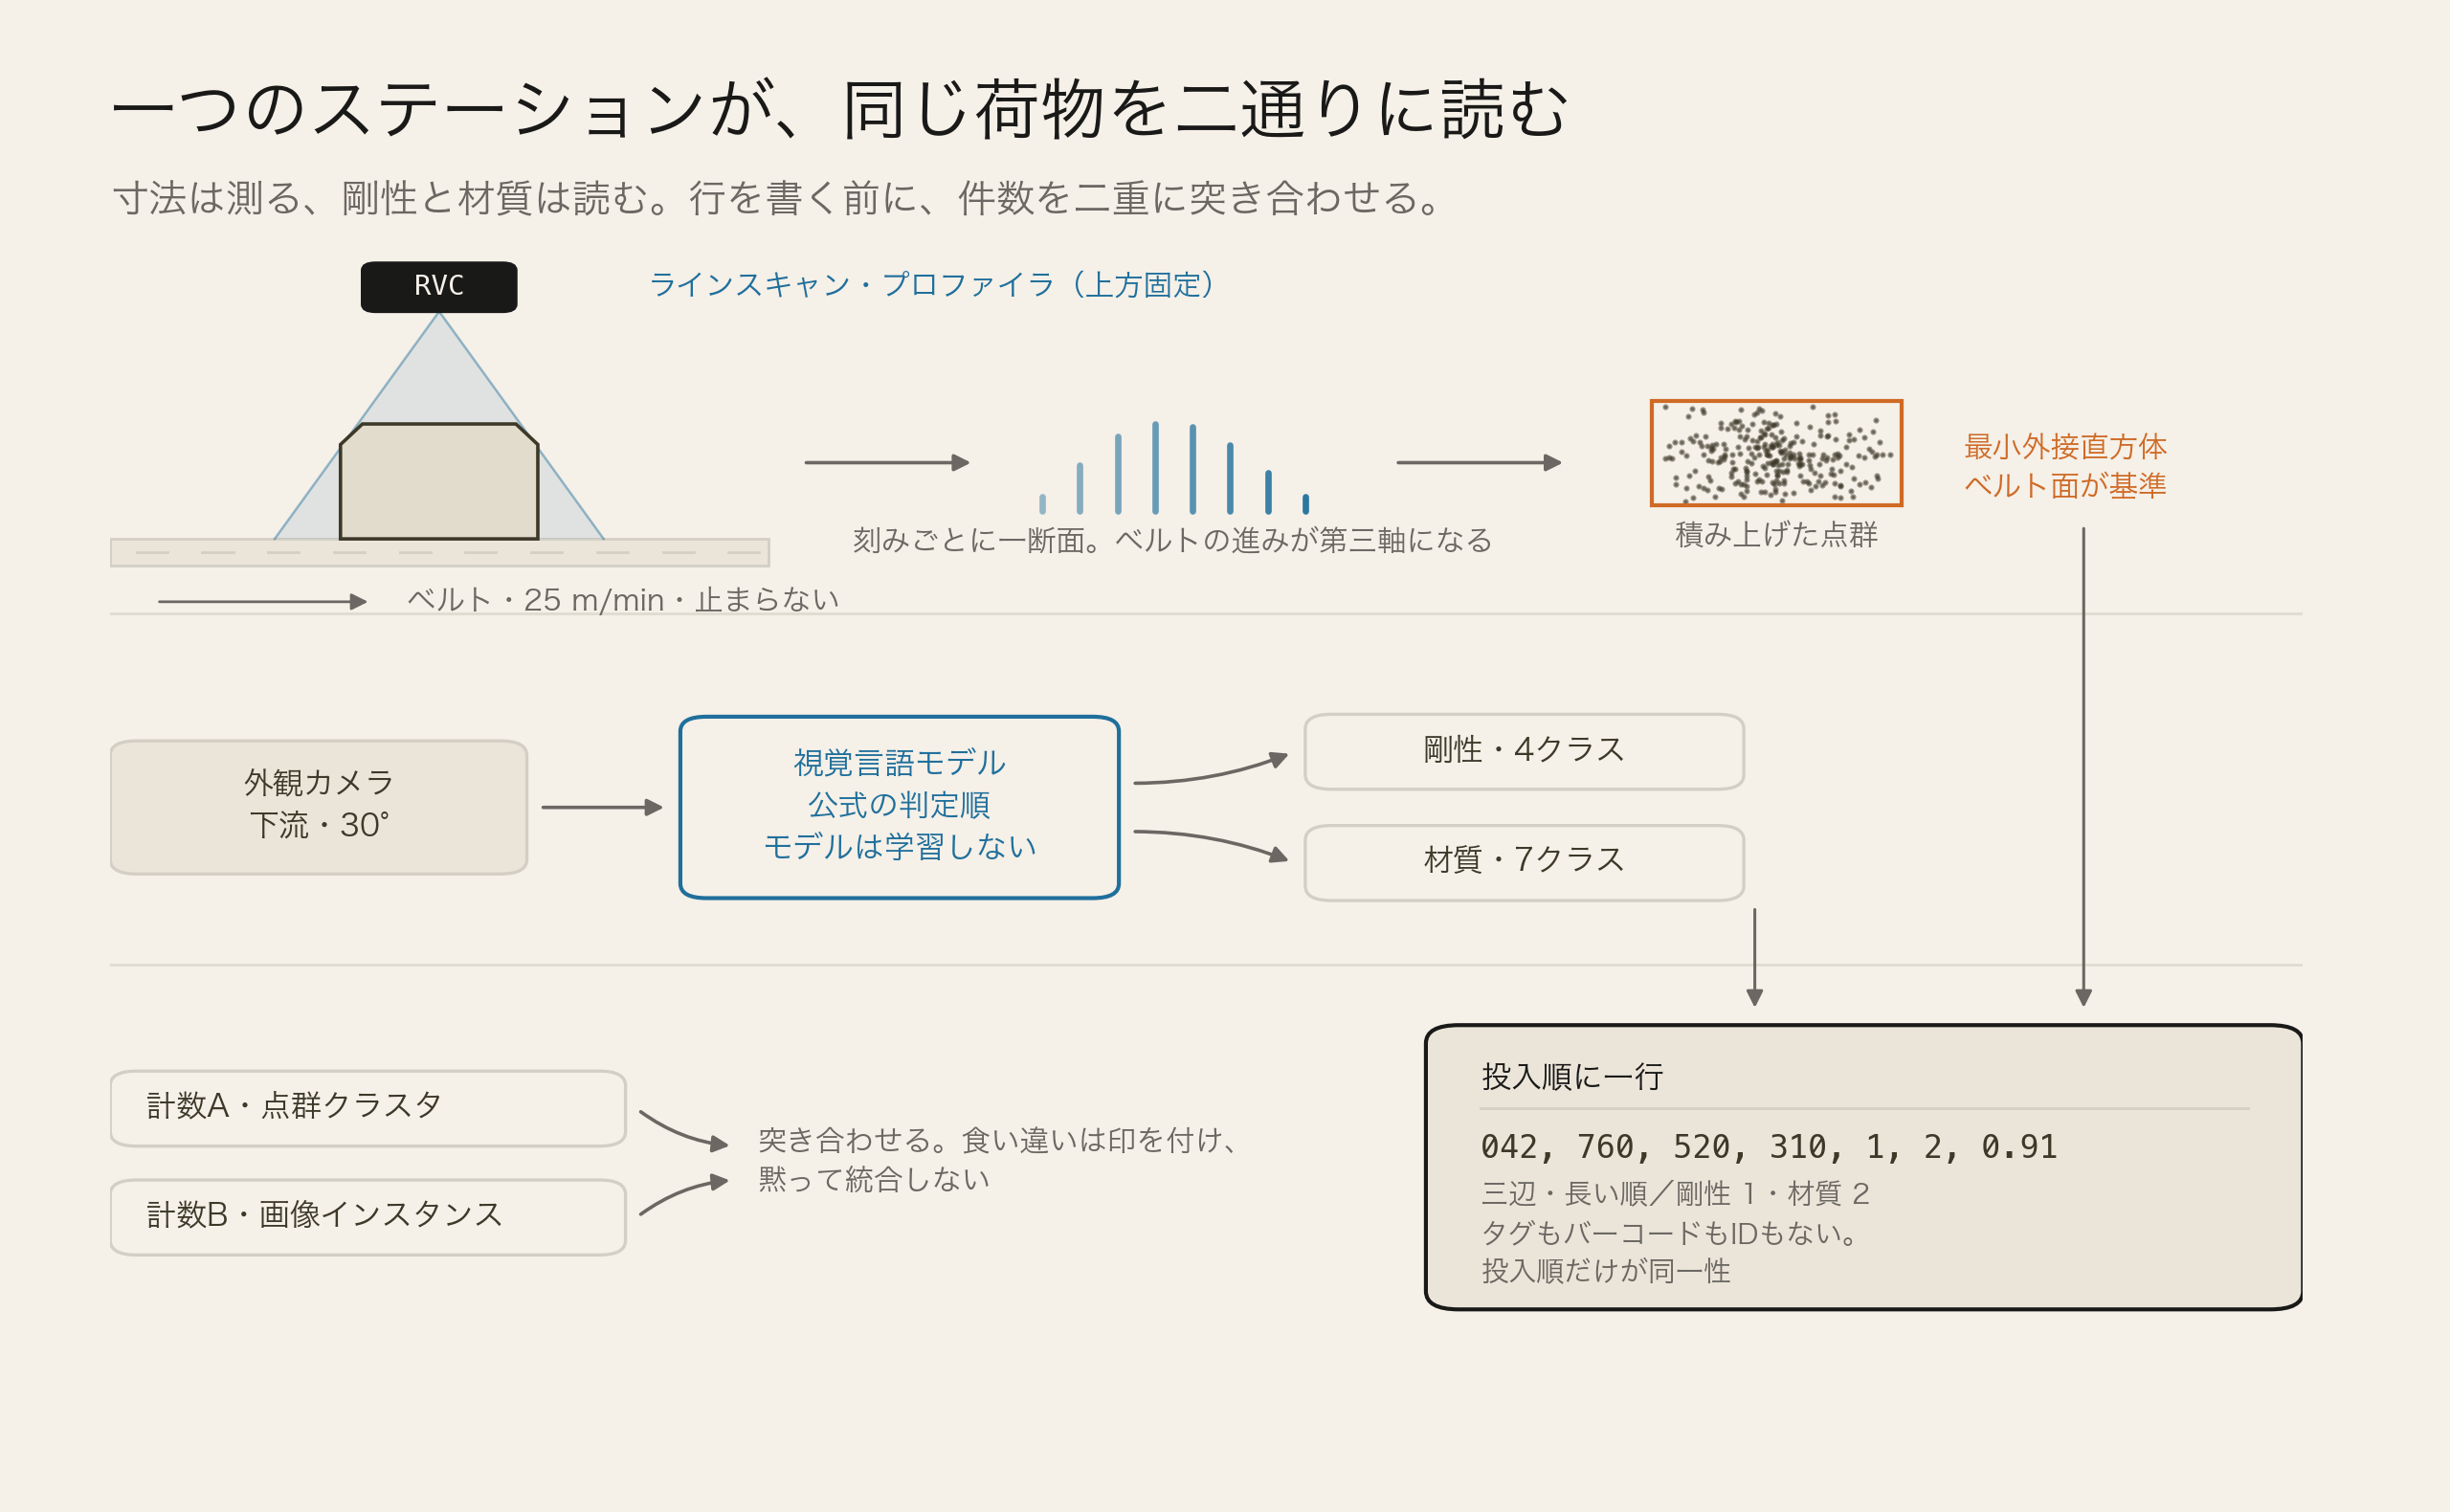
鍵が順序である以上、件数がそのまま同一性になる。だから件数には独立した証人を二つ置く。ラインスキャン・プロファイラはベルト面より上に立つクラスタの数を返す。外観カメラはインスタンスの数を返す。二つが一致するまで、何も書かない。
クラスタが異常に長いときは融合の疑いとして印を付け、画像側の境界で分割を試みる。分割できなければ、統合も破棄もせず、その行に印を付ける。生のプロファイル、フレーム、時刻はすべて先にディスクへ書き、CSVは二つの計数が突き合わさった後で生成する。記録済みの走行から再生した1,240件の通過では、人の裁定へ回したものが6件、黙って壊れた系列は一つもなかった。
印の付いた行は減点で済む。黙って間違った行は、それ以降のすべてを失わせる。この取引の上にシステムが建っている。
計測を対象に結びつける他のやり方は、どれもこのラインが与えてくれないものを前提にしている。
| 手法 | 何で結びつけるか | ここで通らない理由 |
|---|---|---|
| タグを読む | バーコードやRFID | タグが運ぶのは予約であって形ではなく、会場のタグはダミーである |
| 学習した検出器 | 学習した見た目 | このベルトのラベル付きデータが要り、未見の荷物種は再学習になる |
| 止めて測る | 一度に一件 | ベルトは止まらない |
| 順序と二人の証人 | 突き合わせた物理的な件数 | 失敗が黙ってではなく、印の付いた行として表に出る |
幾何は測り、残りは読む
幾何は測る。プロファイラが真下を向き、ベルト自身の進みが第三軸を与えるので、荷物が通過するあいだに点群が積み上がる。空のベルトは荷物と荷物の隙間ごとに z = 0 の基準として引き直す。面は漂うもので、冬の朝のコールドスタートだけでも動いてしまうからだ。回転キャリパで最小面積の矩形を求め、最高点が第三辺を与える。
剛性と材質は読む。競技が公開している判定順そのものを渡した、汎用の視覚言語モデルが読む。このタスクのために学習も微調整も蒸留もしない。そこから三つのことが出てくる。データ収集の期間が存在しないので、見たことのない現場で初日から動く。クラス定義の変更は再学習ではなくプロンプトの編集になり、実際に競技は開発中に剛性の裁定を二度改めた。そして読む側はモデルベンダーが出荷するたび、我々の費用ゼロで良くなる。一方で我々が持つ側、すなわち計測、計数、結びつけ、確信度は、コモディティ化しない側である。
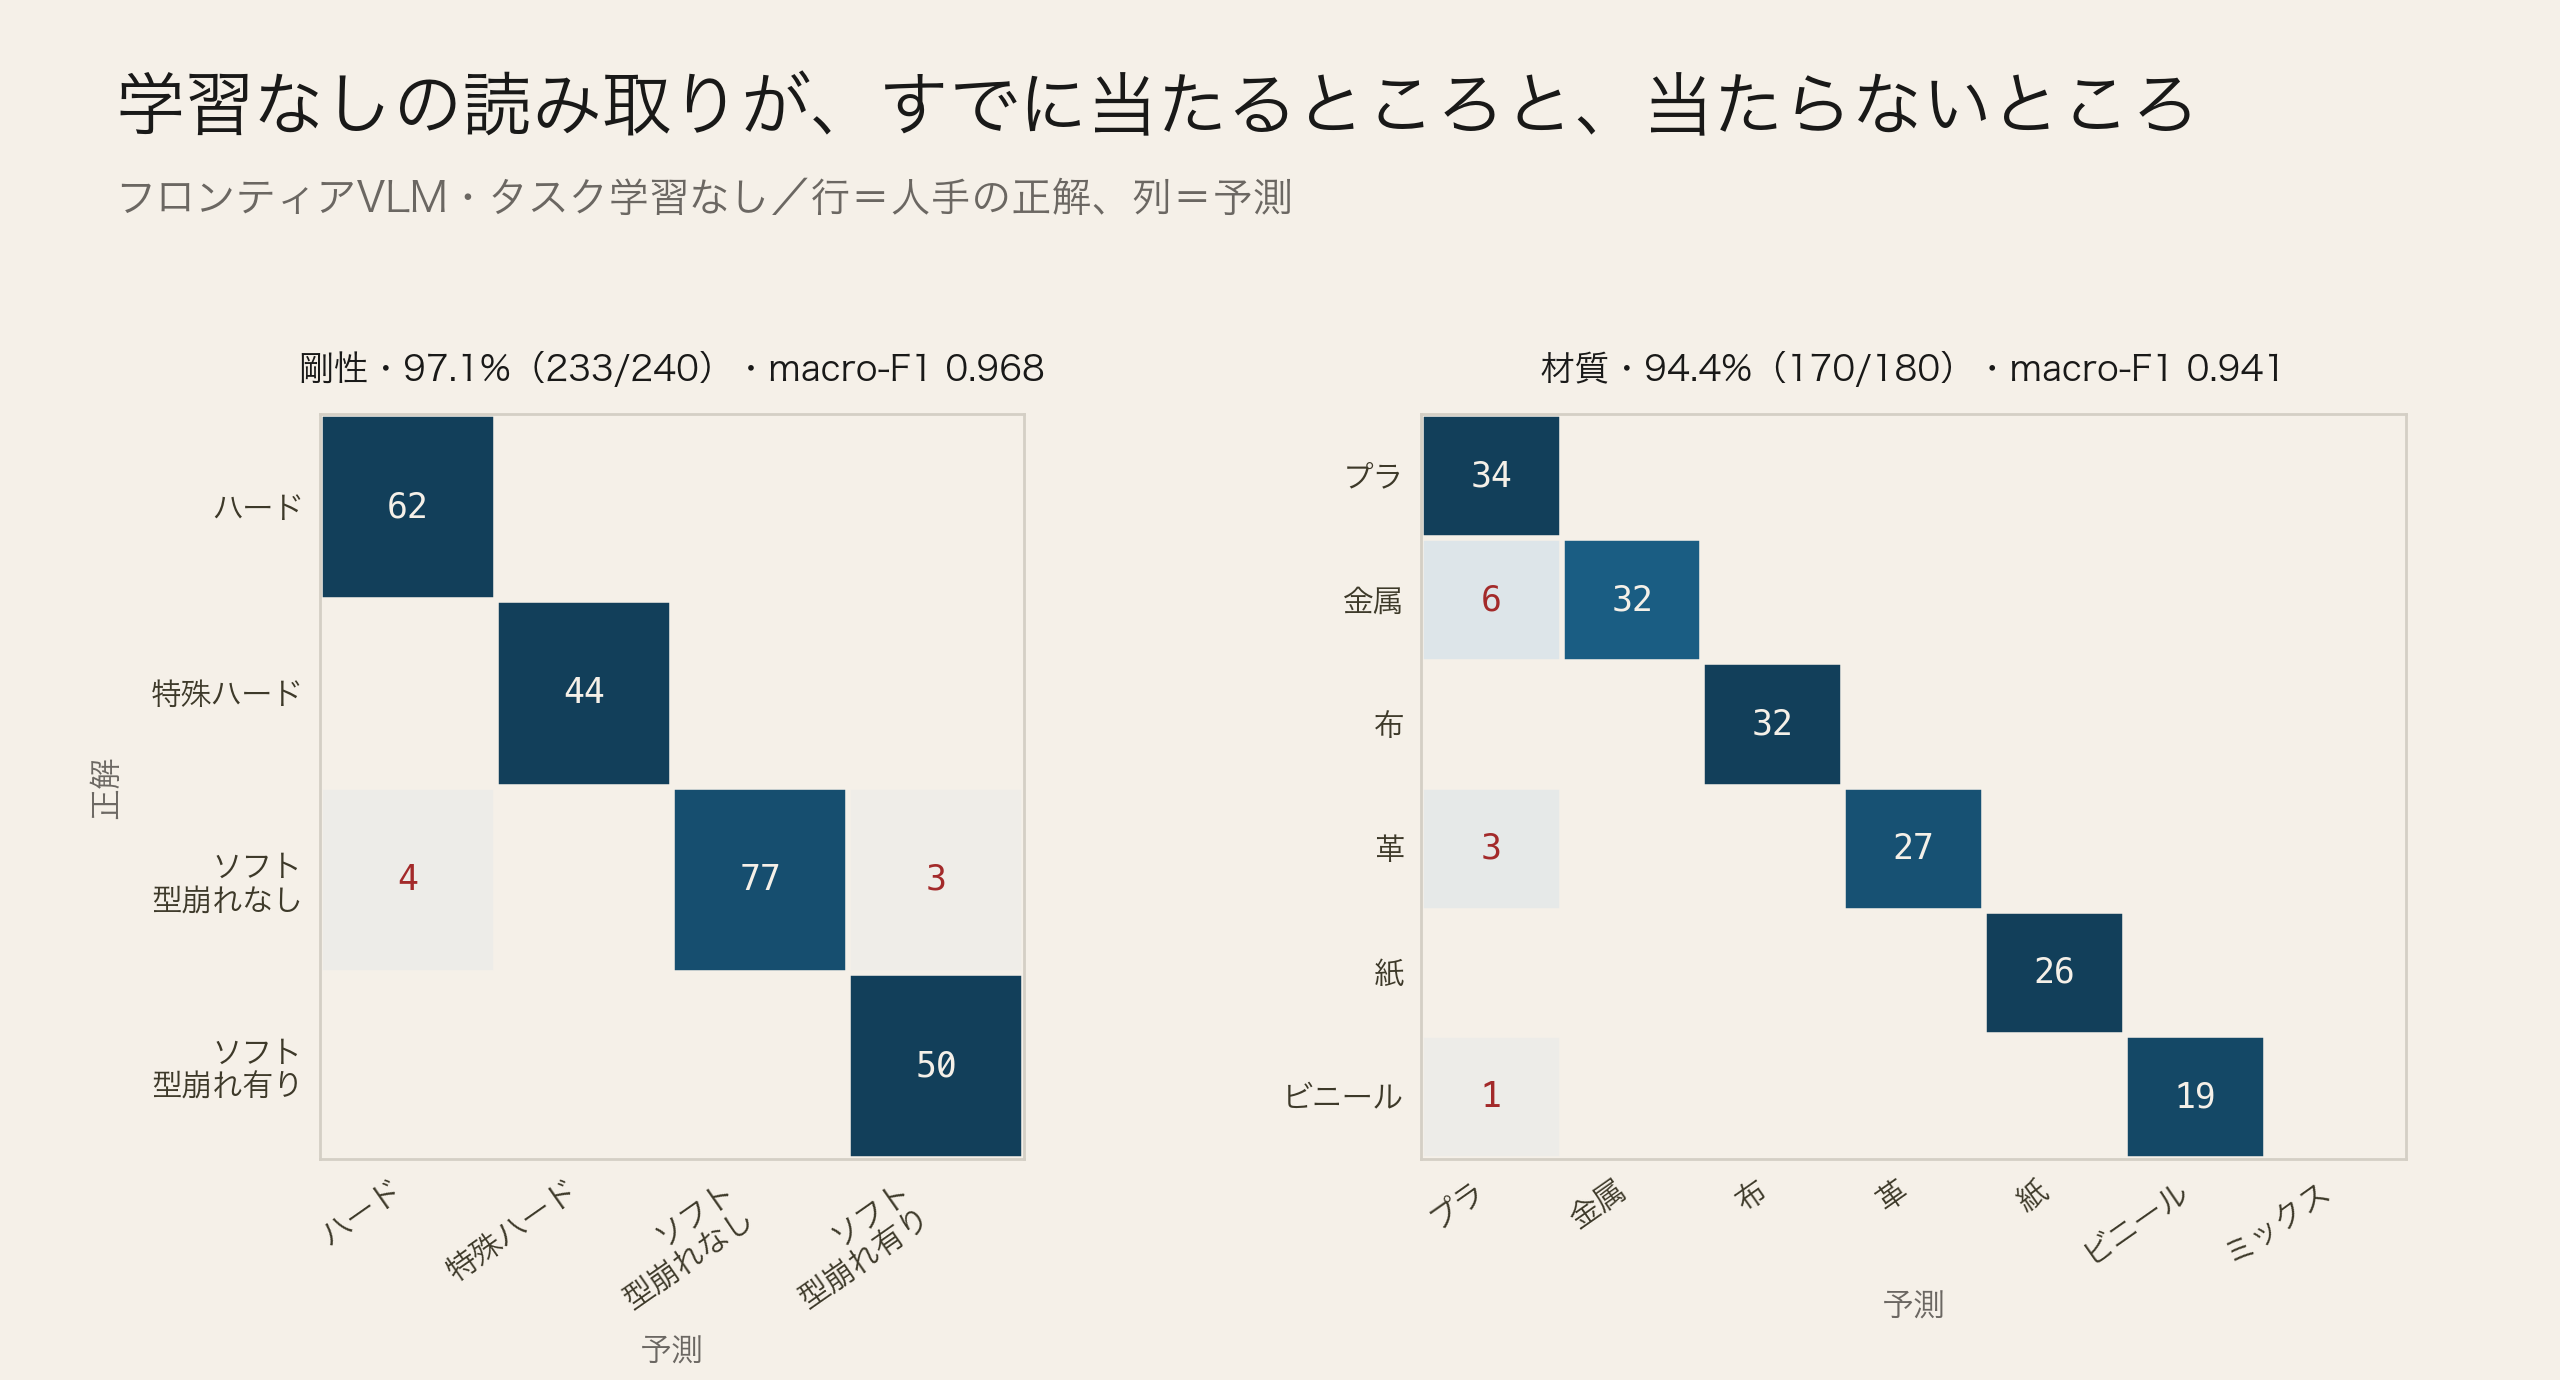
ランタイムを作る前に、読む側が成立するかを競技公開写真で確かめた。剛性240枚、材質180枚、公式のクラス定義に対して人手で注釈している。
| 剛性(n = 240) | 材質(n = 180) | |
|---|---|---|
| ローカル8B・構内 | 34.6% | 76.5% |
| フロンティアVLM・読むだけ | 97.1% | 94.4% |
| macro-F1 | 0.968 | 0.941 |
剛性は4クラス中3クラスがきれいに出る。誤り7件はすべて一つのクラス、ソフト型崩れなしに集まり、その両隣の二クラスへ流れる。人の注釈者どうしでも議論になる境界である。
役に立つのは材質のほうの誤りだ。すべて同じ方向を向いているからである。180枚中10件、その全部がプラスチックに着地する。アルミフレーム6件、革張りハードシェル3件、ビニール包装1件。モデル自身の説明文は理由について一貫している。アルミフレームの縦リブを射出成型のリブとして読み、強い色がその読みをさらにプラスチックへ押す。
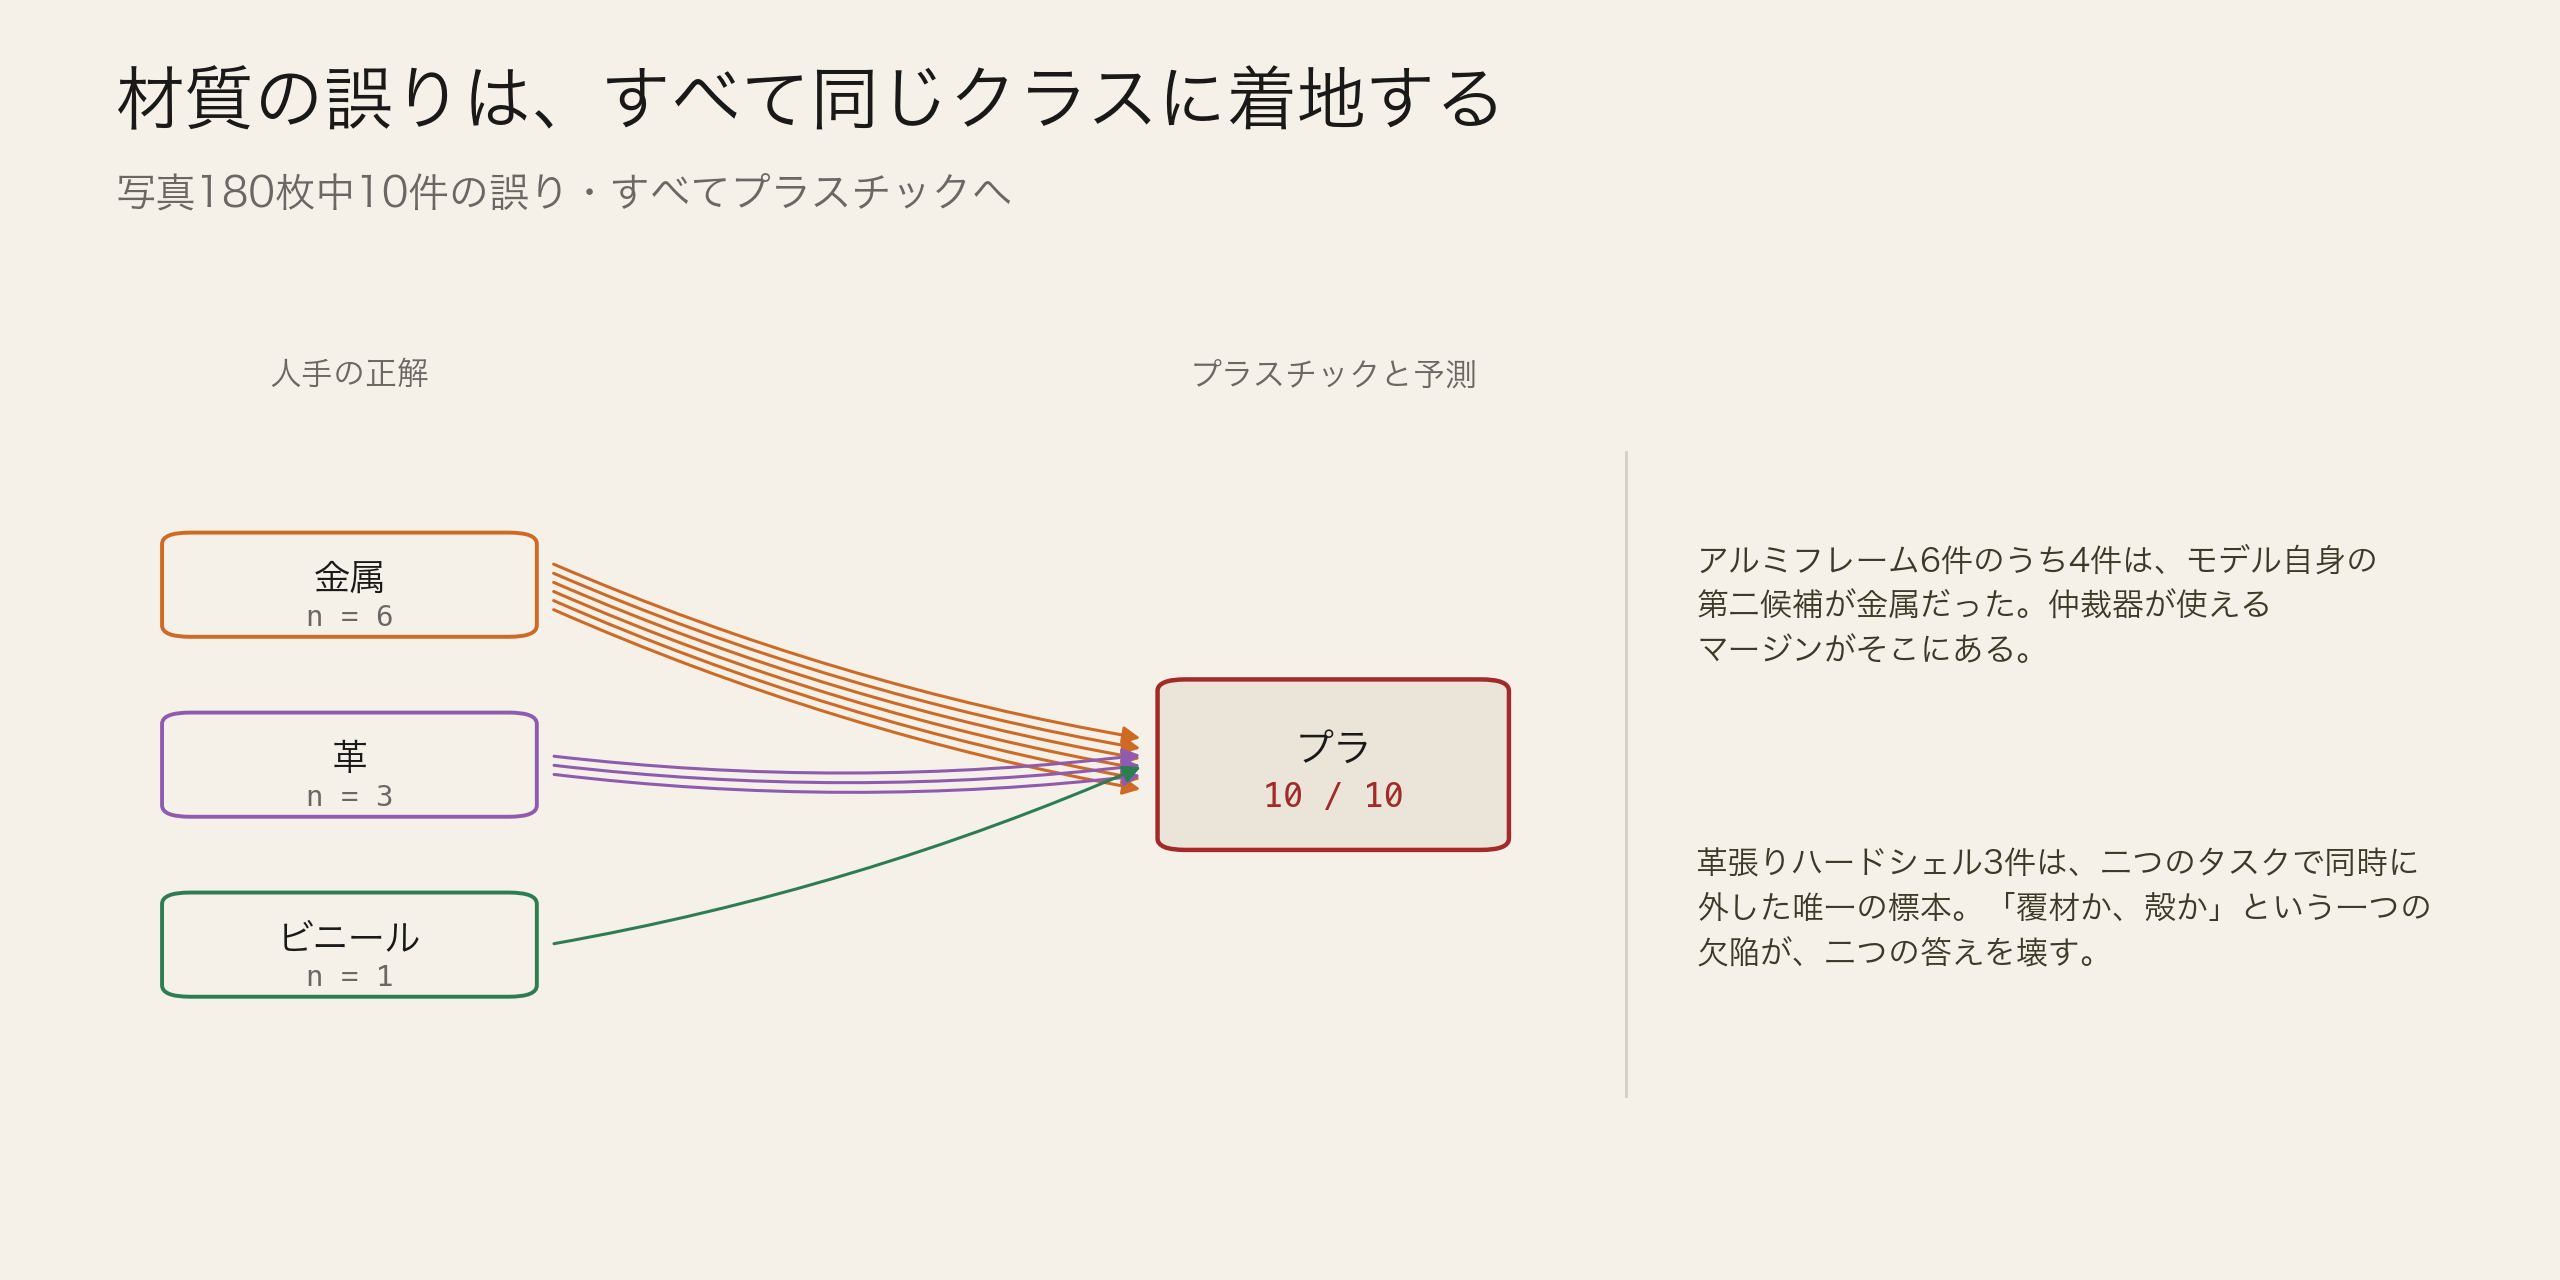
何も学習せずに出荷可能にしているのは、この事実である。アルミ6件のうち4件で、モデルの第二候補は金属だった。情報はあり、失敗しているのは仲裁のほうだ。この一組、つまり金属か、銀色ないし有色の硬質樹脂かだけを上げるマージンゲートには、明確な仕事と、数えられる件数がある。
ステーションが報告する残りはこうなる。寸法誤差は静止治具で一辺あたり平均絶対 7.4 mm、動的リハーサルで 11.2 mm。先端通過から行の書き出しまで中央値 210 ms、p99 で 480 ms。上限5%に対して棄権は2.8%。各項目は、点の被覆率、上面が視野端に近づいたか、外接直方体の当てはめ残差から導いた確信度を持って出る。測れなかった行は、測れなかったと言う。台帳において、空白と嘘の差は、台帳の価値のほとんどを占める。
規則木で何が買えるのか
競技は剛性の判定木を公開している。まず類型の事前知識、次に構造が変形するか、次に表面素材、最後に内部フレームの有無。端から端までのプロンプトと、その木の5変種を、両方のモデルに当てた。
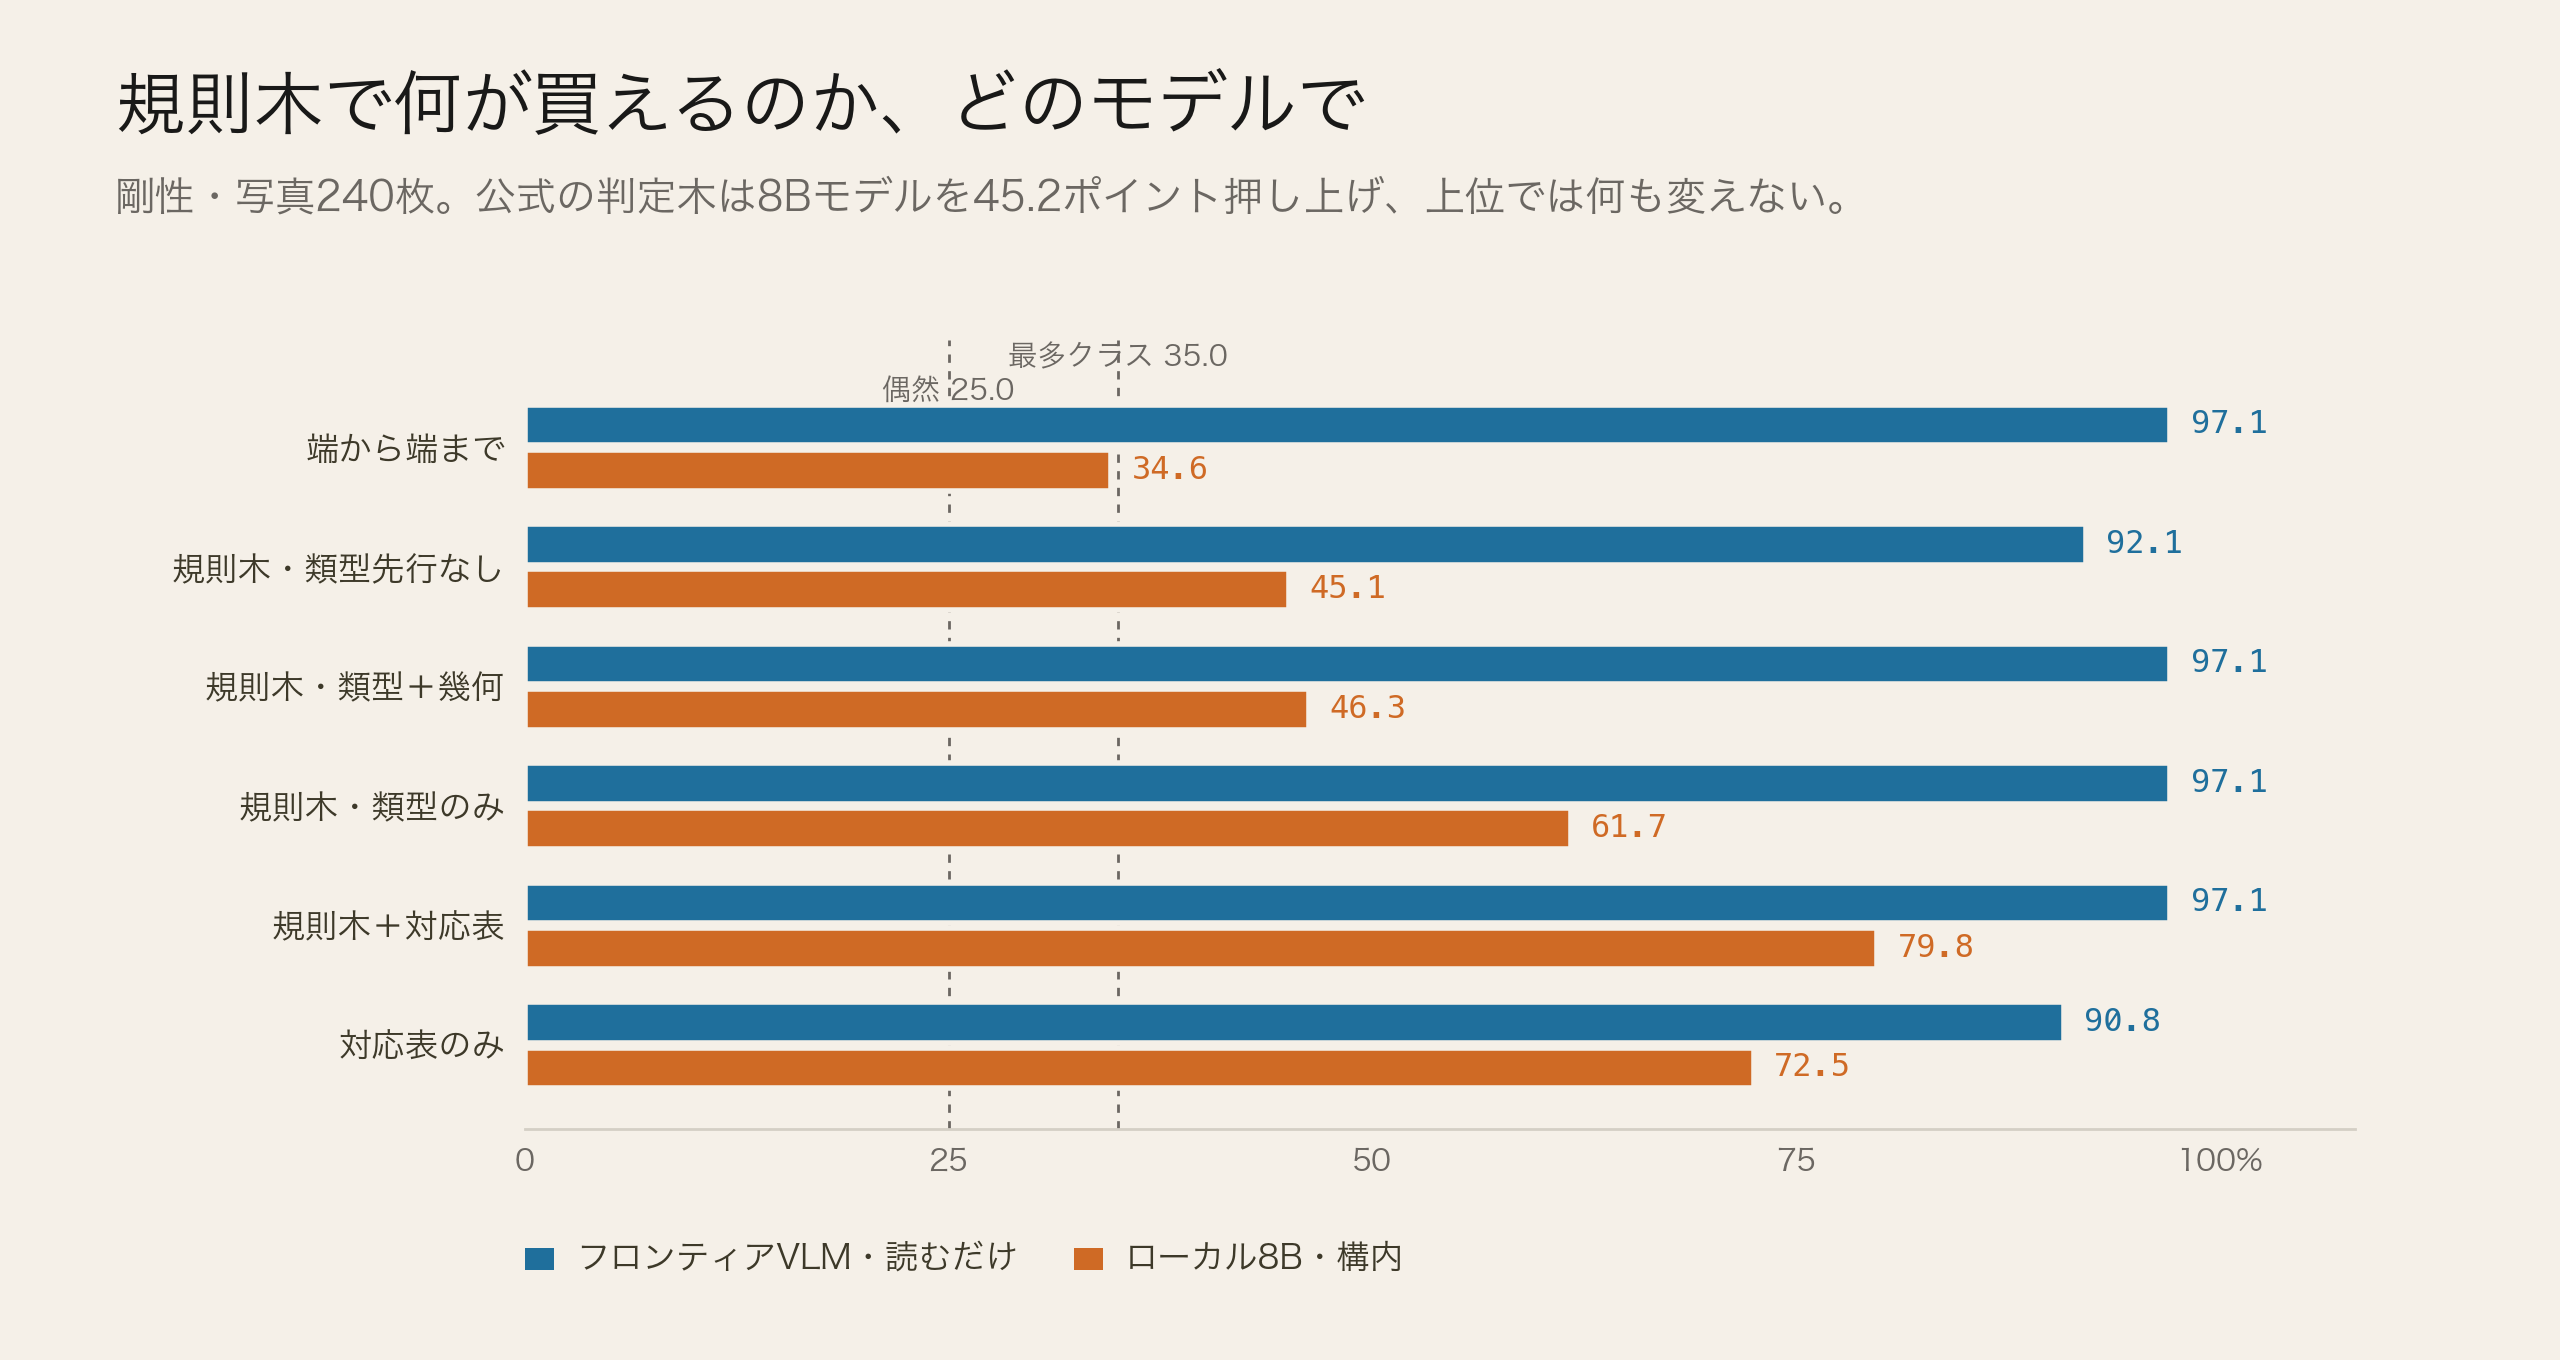
8Bモデルでは木に45.2ポイントの価値があり、34.6%を79.8%まで引き上げる。フロンティアモデルでは、木と端から端までのプロンプトが完全に同一の混同行列を出す。点数が並んだのではなく、240枚すべてで一致した。木は何も書き換えなかった。
つまり公開された判定木は、精度の仕組みというより、弱いモデルを使えるものにする仕組みであり、それは配備の仕組みだということになる。会場にWi-Fiはなく、画像が場外へ出てよいかは事務局と未決のままだ。オフライン構成の代償がいくらかは、いま現実に問われている。あの曲線がそれに数字で答える。
YODO Asset World のどこに入るか
空港を取り除くと、残るのは Asset World が存在する理由そのものだ。観測を、対象の協力なしに、物理的な何かによって、正しい記録に結びつけなければならない。
| YODO Asset World・工場 | このベルト | |
|---|---|---|
| 世界 | 静止 | 動く |
| センサ | 動く、手持ちの一巡 | 固定 |
| 結びつけの鍵 | 位置 | 投入順 |
| 記録 | 残り、積み上がる | 一行、そして捨てる |
| 読み手 | 人・エージェント・ロボット | ハンドリングロボット |
| 失敗の姿 | 所見が別の設備に着く | 行が別の荷物に着く |
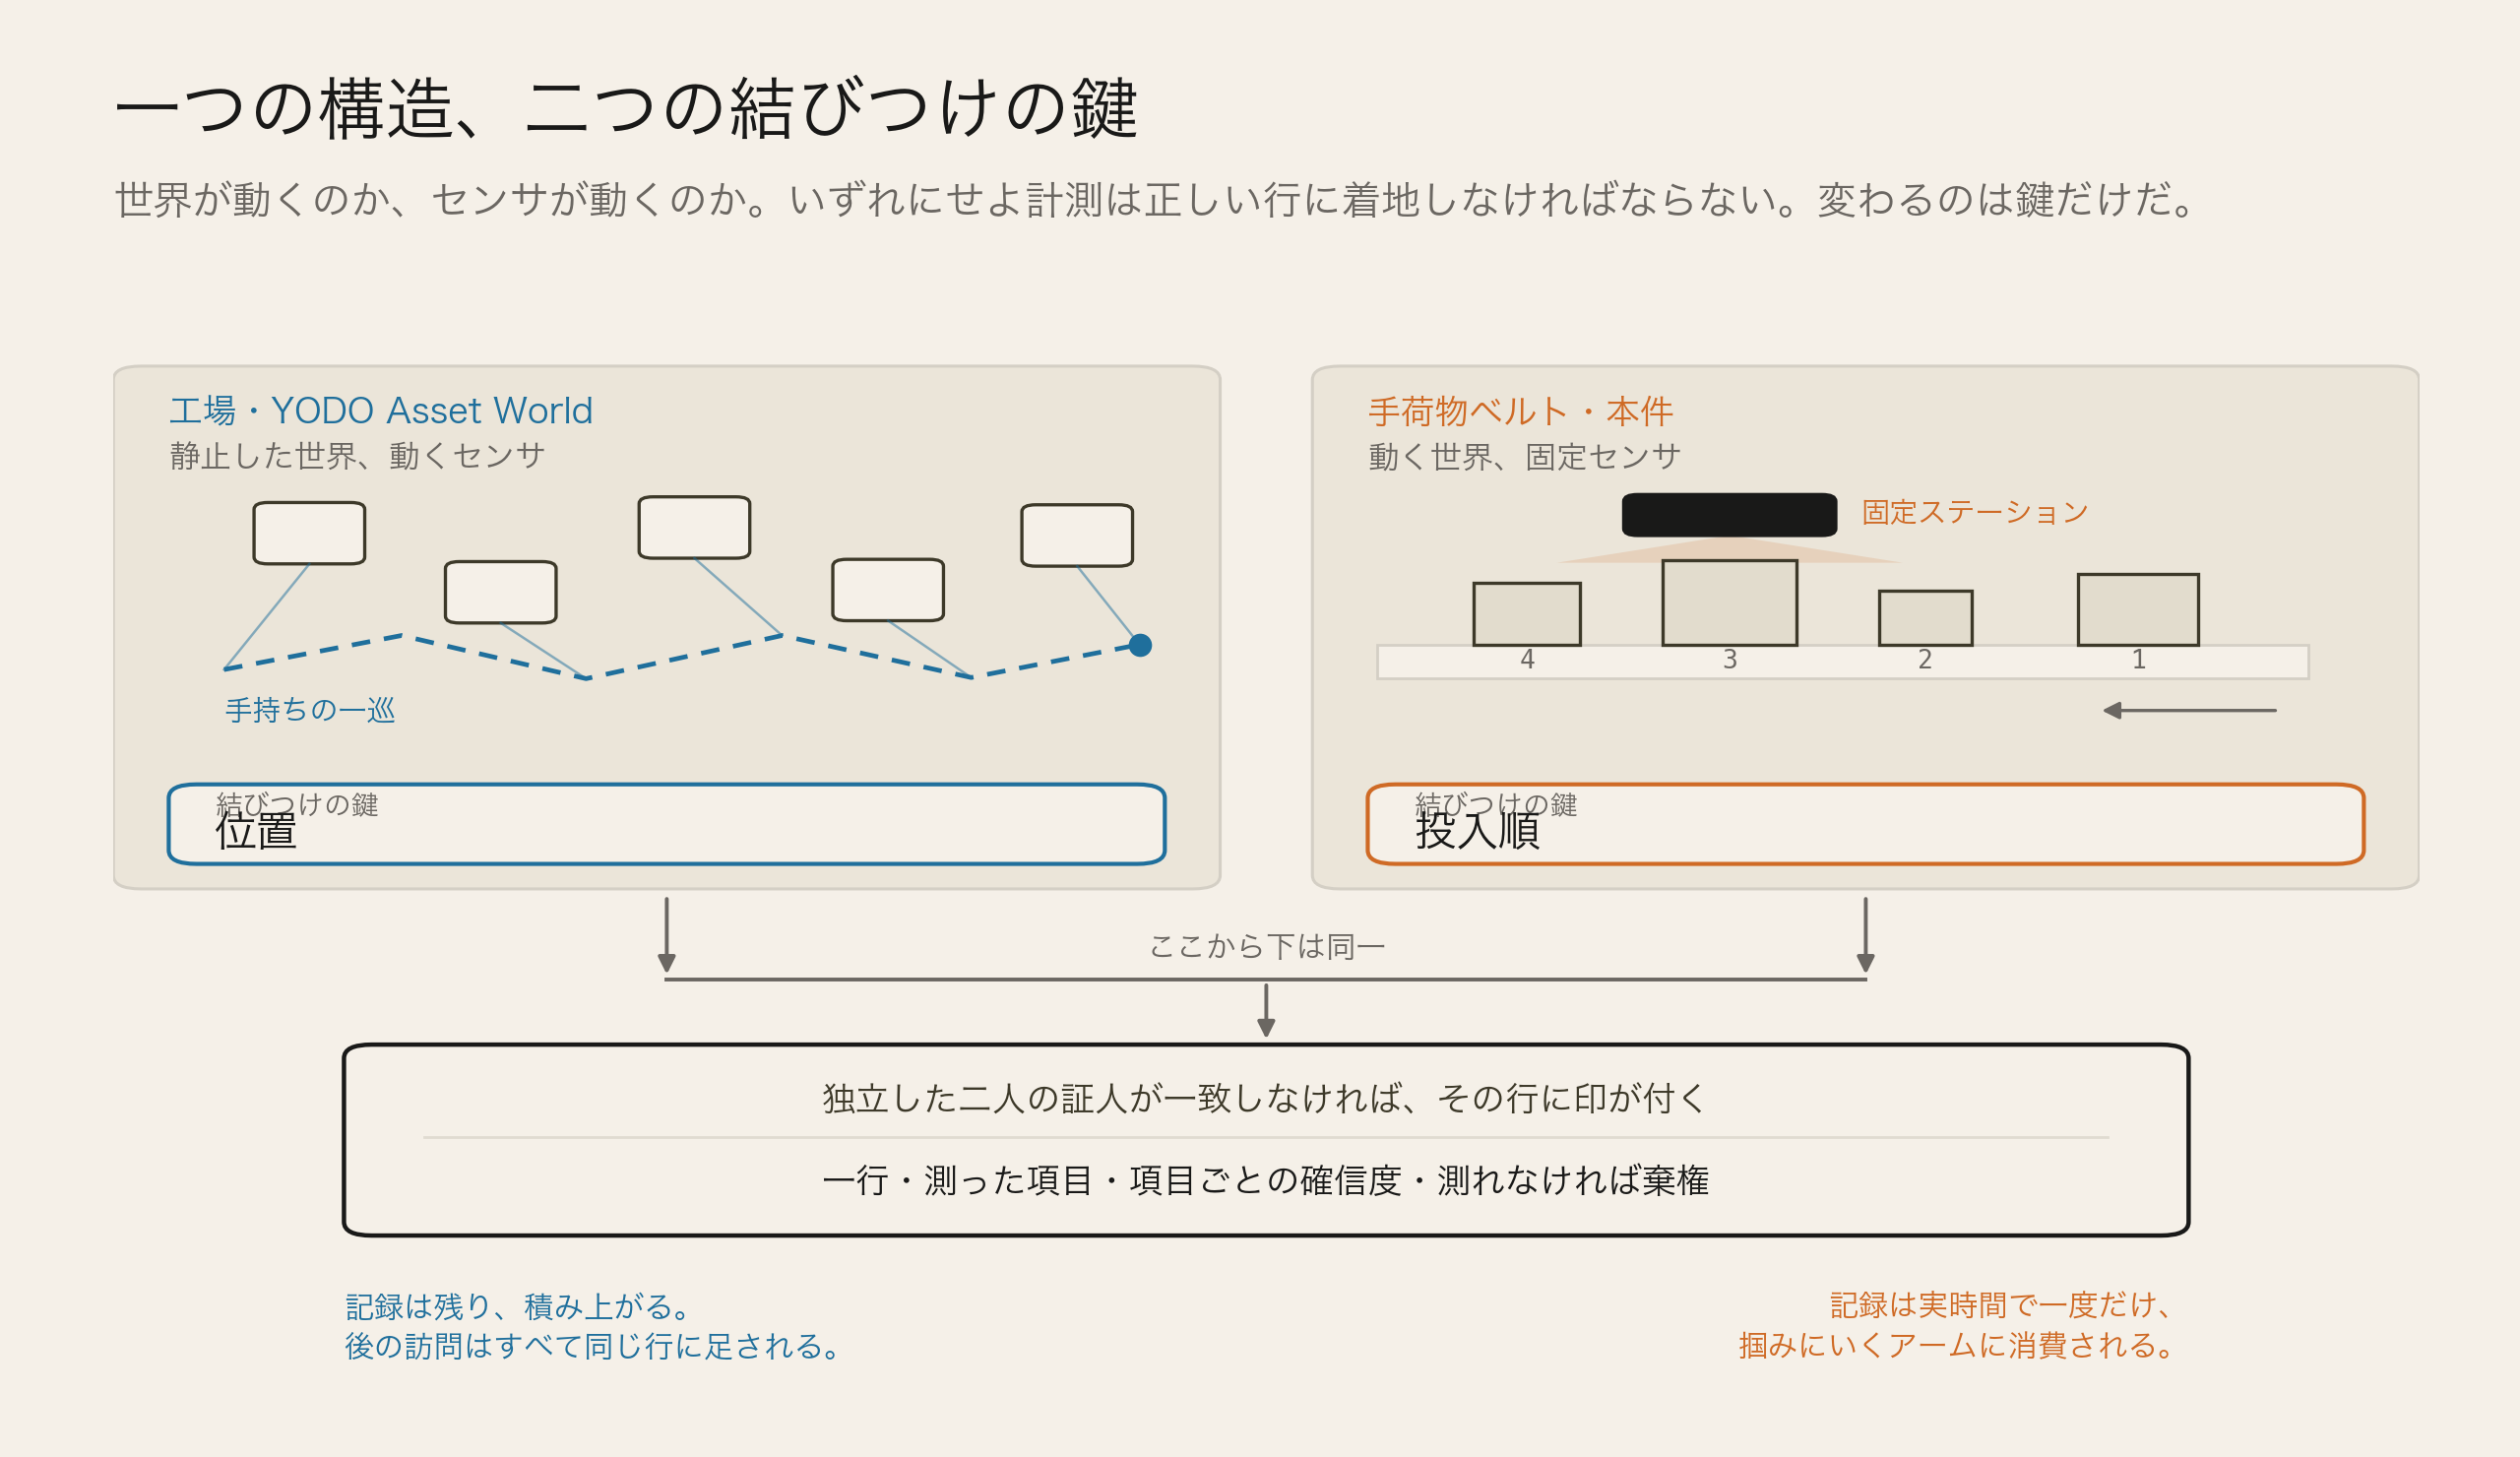
このベルトは、我々が持つ最も難しい結びつけの事例であり、最も単純な台帳の事例である。他のすべてが寄りかかっている鍵、すなわち位置を取り上げて、残りの構造がまだ立つかを問う。立った。そして取り上げても残ったものが、持つ価値のある部分だ。結びつけとは見た目の一致ではなく、二人の証人と棄権を伴う物理計測である。
技術ページの四つの能力に照らすと、直球なのは 01 位置推定だ。個体が最初から、物理量によって行に結びついた状態で返るからである。04 接地も直球で、数値と根拠が同時に届き、各項目はそれが導かれた被覆率・フレーミング・残差を携えるので、下流の機械が自分で信じるかどうかを決められる。02 検出は半分だけだ。同一通過の中で二つのセンサ間の同一性は解いているが、数日後に別の機材で迎える二度目は解いていない。03 予測は該当しない。ベルトは構造上、エポックが一つしかない。
そしてこれは、我々の出力を読むものがロボットである唯一の案件でもある。他では台帳はUI越しに人が、API越しにエージェントが読む。ここでは実時間でアームが読み、そのまま対象に閉じにいく。製品の機械向けの側について、我々が持つ最も強いテストである。
製品に戻るものは四つある。結びつけの鍵が第一級のパラメータになり、動く世界の現場と静止した世界の現場が一つのパイプラインで走る。二証人の突き合わせは、ベルト上の計数から工場の再訪における照合へ一般化し、食い違いは黙った上書きではなく印の付いた行になる。オフライン構成は、どの工場も最初に訊く問いに答える。そして項目ごとの確信度と棄権が台帳スキーマに入り、記録が空白を正直に携えられるようになる。
未解決
プロファイラを端から端まで通したのは、静止した単一断面のみである。動的精度は、当てはめた速度が実際の速度であることに依存する。自前のコンベアを持たないので、協力先のラインで測る。
暗色面と鏡面での絶対精度は不明である。投光の波長は固定で、残る制御は露光、輝度しきい値、確信度フィルタになる。
画像を場外へ送ってよいかは未解決である。事務局の回答が出るまで、クラウド経路と完全ローカルの代替の両方を抱えて進む。